基于RTK技术的无人机应用于铁塔三维建模中的精度分析
2021-03-16张涛刘瑞葛亮高国庆许志勇
中国管理信息化 2021年4期
张涛 刘瑞 葛亮 高国庆 许志勇
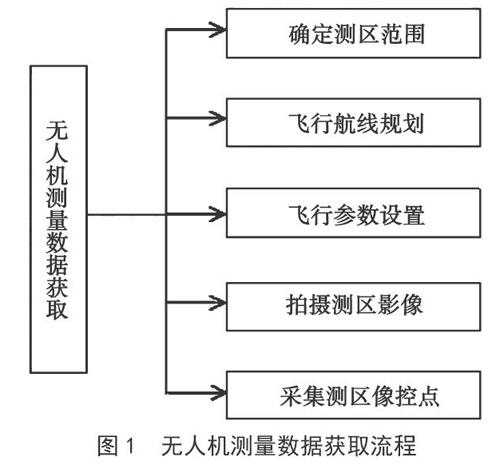
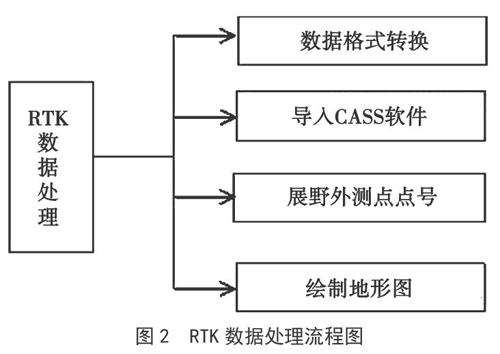
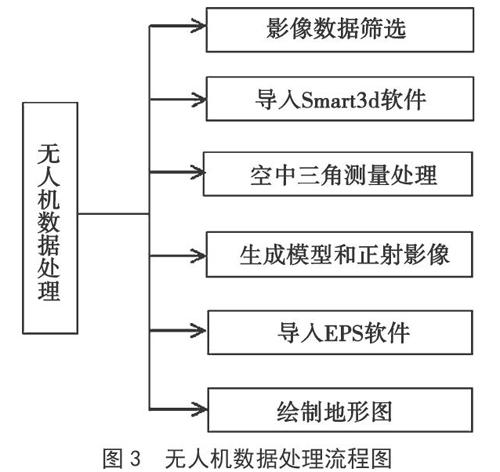
[摘 要]文章主要采用大疆精灵Phantom 4 RTK技术进行杆塔数据采集,影像坐标采用自带的RTK定位模块。在此基础上,对电力铁塔进行三维建模。为了提高三维建模的精度,对无人机影像进行三维重建。结果表明,RTK的定位模式能满足铁塔建模的要求,结合无人机影像三维重建技术,可提高精度。
[关键词]RTK技术;无人机;铁塔;三维建模
doi:10.3969/j.issn.1673 - 0194.2021.04.043
[中图分类号]TM75[文献标识码]A[文章编号]1673-0194(2021)04-00-03
0 引 言
在过去,电力部门对铁塔数据的收集主要依靠人力,采用经纬仪、测高杆等专业仪器对铁塔数据进行收集。这种方式不仅对人力要求较高,而且检测结果不准确,检测效率较低,已经难以满足现代电网运营和管理工作的精细化和高效化要求[1-2]。无人机具有视野广阔、飞行高度可灵活变化等特点,可以不受设备设施高度的限制,能充分发挥近距离拍摄和数据图像处理的优势,因此,无人机测量成为电力部门常用的一种测量方式。特别是基于RTK技术的无人机,可实现实时动态测量,并且可同时搭载红外热像仪、可见光数码相机等设备,利用这些设备能有效搜集获取输电走廊的红外影像资料、可见光等,能显著提高测量的精度[3-5]。大疆精灵Phantom 4 RTK是一款目前市面上常见的小型多旋翼高精度航测无人机,主要用于对低空进行测量,具有非常高的成像系统和导航定位系统,而且体积较小,携带方便,航测效率高。而将基于RTK技术的无人机应用于铁塔三维建模中,具有更高的测量精度,可为铁塔三维建模提供更为精准的技术保障。……
登录APP查看全文