基于重要性采样的纯方位定位算法
2021-08-10薛昌成骆吉安申屠晗
薛昌成,骆吉安,申屠晗
(杭州电子科技大学自动化学院,浙江 杭州 310018)
0 引 言
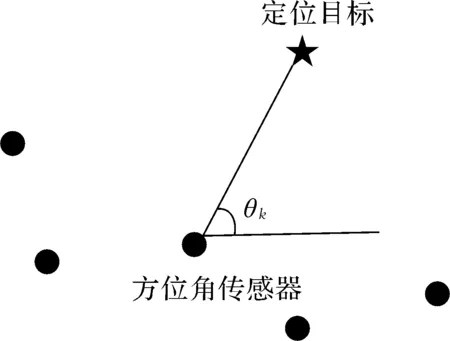
图1 纯方位角目标定位
纯方位角定位在目标跟踪、监视、导航及通信等领域应用广泛[1]。到达角度(Angle of Arrival,AOA)定位方法通过测量空间分散传感器相对于目标的方位角来获得目标位置的估计值,由于角度测量与待估计目标位置是反正切函数关系,真实角度与目标位置是非线性映射的函数[2]。在加性测量噪声假设条件下,需要用统计信号处理的方法进行位置参数估计。文献[3]采用伪线性估计(Pseudo-Linear Estimator, PLE)解决纯方位角定位问题,PLE算法易于实现,且复杂度较低,但随着测量次数的增加,偏差并不会消失。在高斯测量噪声假设条件下,极大似然估计(Maximum Likelihood Estimation, MLE)算法[4-5]实质是一个非凸的非线性最小二乘优化问题,需要采用梯度下降方法进行迭代求解。相比于PLE算法,在传感器个数增加或者测量次数增加时,MLE算法的估算性能越来越接近克拉美罗下界(Cramer-Rao Lower Bound, CRLB)。但该算法对初始条件敏感,且在观测数据数量不足或传感器与目标之间存在非视距等条件下容易发散,导致难以获得全局近似解[5]。本文使用蒙特卡洛重要性采样(Monte Carlo Importance Sampling, MCIS)算法来得到纯方位角定位问题的近似全局解。应用Pincus定理[6]得到全局解的多维积分形式,并使用蒙特卡洛重要性采样算法来对其进行近似计算[7],在引入提议分布后,采用PLE作为初始值,有效计算出目标位置。
1 问题描述
1.1 系统模型
纯方位角目标定位问题如图1所示。假设N个方位角传感器位置静止且已知,rk=[rx,k,ry,k]T表示第k个传感器位置,θk表示第k个传感器与目标位置的真实方位角。……