异构作动系统的平稳切换控制方法
2021-06-03贾生伟潘彦鹏
测控技术 2021年5期
胡 骁, 贾生伟, 翟 磊, 潘彦鹏, 李 烨
(北京运载火箭技术研究院,北京 100076)
随着飞行器对可靠性和经济性的要求日益提高,异构作动系统得到了越来越多的应用,该系统由一个液压作动器(Hydraulic Actuator,HA)和一个电液作动器(Electro-Hydrostatic Actuator,EHA)构成[1-6],如图1所示。由于该作动系统中液压作动器和电液作动器具有不同的工作原理,导致它们有着不同的效率特性。因此,该作动系统存在着能量综合管理的难题。
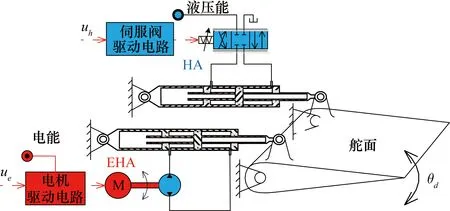
图1 异构作动系统示意图
在异构作动系统的工作模式方面,德国汉堡技术大学的Cochoy等人针对非相似余度作动系统提出了一种工作模式:主动/无载(Active/No-Load,A/NL)模式。在该模式下,需要对两个作动器同时进行控制,在正常工作状态下,对HA进行位置控制,对EHA进行零力跟随控制;在异常情况下,通过模式切换开关,对EHA进行位置控制,对HA进行旁通控制[7-8]。
在异构作动系统的能量特性方面,大部分研究工作主要针对HA和EHA单独开展,尚未综合分析HA和EHA的能量特性,并以此为基础开展后续能量综合管理研究[9-10]。
本文针对上述问题,提出了一种新型的工作模式,使得该系统具备根据所处工况,自主切换HA、EHA的负载力/位置控制的能力。对上述工作模式进行分析,发现该模式下,能量特性得到了较大的改善,但是由于HA和EHA的“切换”,导致位置跟踪存在一定的“抖动”。针对上述问题,本文提出了适应性改进措施,并对改进措施的有效性进行了分析与验证。
1 建模与分析
1.1 系统建模
1.1.1 HA建模
HA主要由恒压源、控制器、伺服阀和液压缸组成[11],如图2所示。……
登录APP查看全文