四轮独立驱动FSEC 赛车稳定性控制*
2020-08-04宋成镖李刚
汽车工程师 2020年7期
宋成镖 李刚
(辽宁工业大学)

随着汽车技术的不断进步,关于车辆稳定性控制的研究也十分丰富[1]。在控制方法方面已经从最初的差动制动扩展到主动前轮转向控制、四轮转向控制、直接横摆力矩控制等[2]。应用控制理论从PID 控制、最优控制扩展到自适应控制、模糊逻辑控制以及人工神经网络控制等[3-5]。由于大学生电动方程式赛车是近几年兴起的[6],对其稳定性控制方面的研究较少,但是由于其在安全性方面的重要作用,已逐渐被重视。为充分利用四轮独立驱动FSEC 赛车四轮力矩独立可控的优势,文章选取直接横摆力矩控制方式对赛车进行稳定性控制,配合目前最成熟,应用最为广泛的PID 算法,能够最大程度地保证控制算法的实时性,提升控制效果。
1 直接横摆力矩控制器搭建
直接横摆力矩控制器结构,如图1 所示。采用分层式结构,包括信号采集层、决策计算层、控制分配层和执行机构层。在信号采集层,模拟驾驶员操纵命令,通过PID 控制车辆的总驱动力矩,控制车速变化;决策计算层通过车速和驾驶员的转向盘转角输入,计算出目标横摆角速度,并与实际横摆角速度值做差,输入PID控制器,给出附加横摆力矩;控制分配层根据来自信号采集层的总目标驱动力和所需的附加横摆力矩,通过差动驱动规则对四轮驱动力进行分配;输出的4 个车轮的驱动力,通过执行机构层的四轮轮毂电机实现稳定性控制。
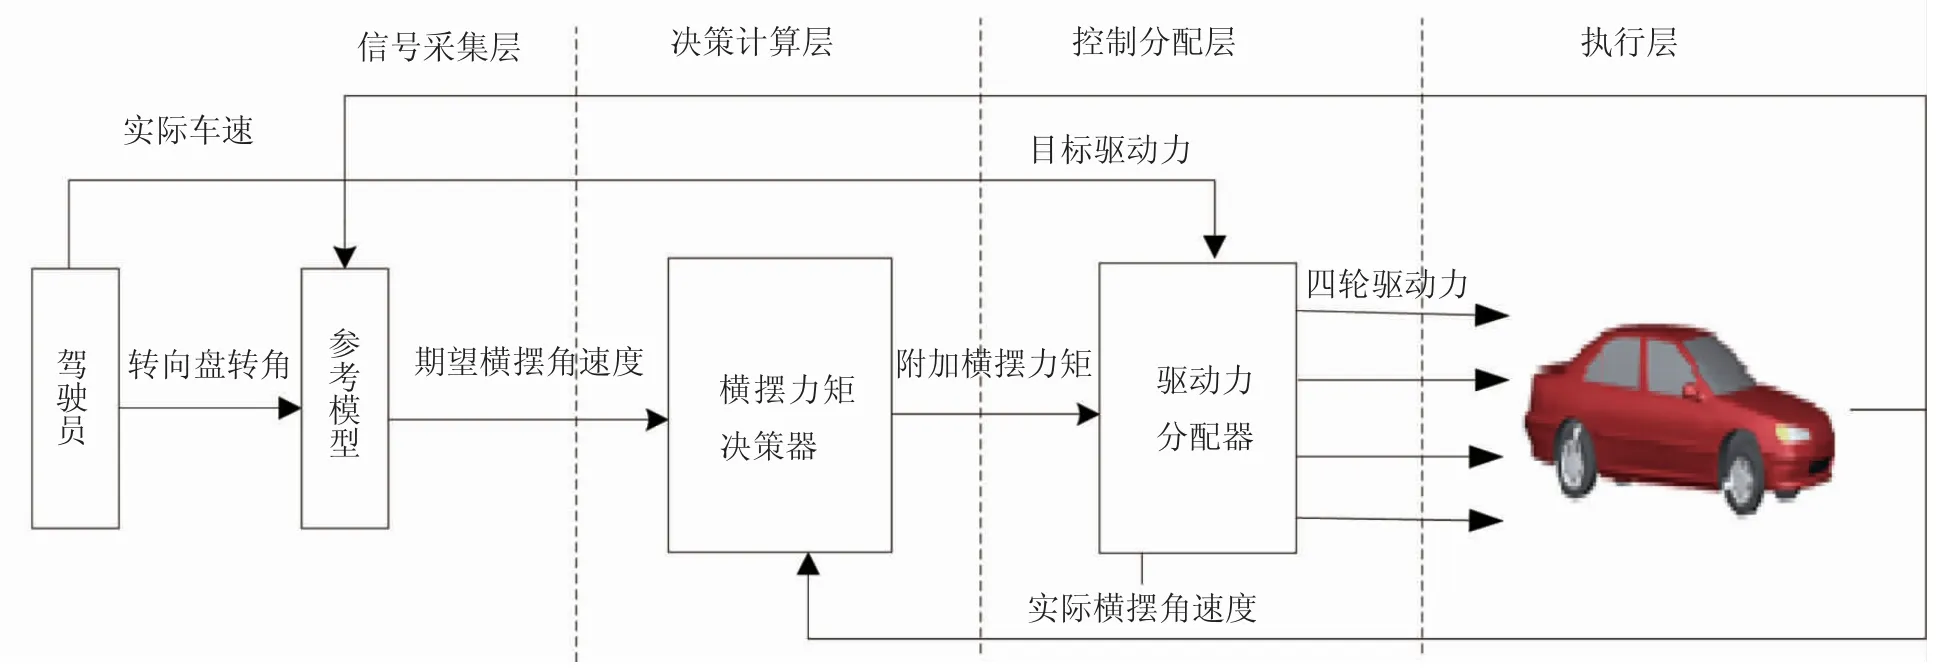
图1 横摆力矩控制原理图[7-8]
1.1 参考模型
线性二自由度车辆动力学模型能够很好地反映车辆的稳定性参数状态,并且在运算简便性与实时性方面具有一定优势[9-10],因此被众多车辆操纵稳定性研究选为理想模型,如图2 所示。……
登录APP查看全文
