线控转向系统电子控制单元设计
2018-03-31彭桂枝张明驰
长沙航空职业技术学院学报 2018年1期
彭桂枝,张明驰
(江阴职业技术学院,江苏 江阴 214405)
线控转向系统取消了方向盘和转向轮之间的机械连接,转而用两个电机分别模拟转向盘角传递特性和力传递特性。通过电子控制系统控制电机实现前轮转向,摆脱了机械系统的局限性,提高了汽车的安全性,操纵稳定性,舒适性等。本文主要设计线控转向系统的电子控制单元,研究了转向执行电机控制算法,提升前轮转向的跟随性能。最后搭建了线控转向系统的试验台,对线控转向系统的控制策略进行了试验验证。
1 线控转向控制器硬件设计
线控转向电控单元是整个系统的核心部分,电控单元应具备如下功能:
1)实时采集并处理传感器信号(系统电流传感器,方向盘转角传感器,力矩传感器等)。
2)具有PWM信号产生模块,用于控制电机的转速,正反转使电机能够快速、准确的达到目标转角和力反馈力矩。
3)能通过CAN总线与转角传感器、能接收和处理CAN网络上其他节点发送过来的数据。
4)ECU与车载电源直接相连,保证ECU的电源模块为其他模块提供稳定可靠的电压。
根据上述要求,本文电控单元电路设计主要包括MCU外围电路、电源电路、CAN总线通讯电路、无刷电机驱动电路、电机电流采样电路、信号采集及处理电路。MCU选择 MC9S12XET256[1]。图1为线控转向系统的设计方案。
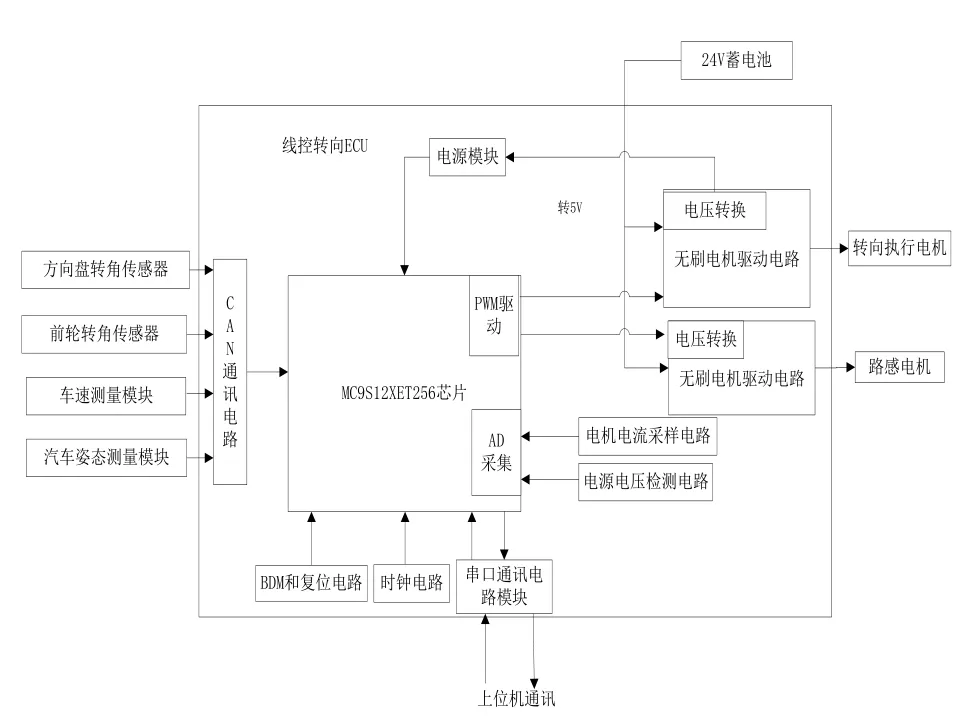
图1 线控转向系统的硬件设计
1.1 电源电路设计
ECU中用到的电源主要有对电子元器件供电的5V电源和对直流无刷电机供电的24V电源。车载自身提供24V电源,为了把24V电源转化成5V,采用了LM5575降压稳压器汽车级芯片,工作结点温度范围为-40℃~+150℃,输入电压范围为6V~75V,输出电压可调,最低低至1.225V。……
登录APP查看全文