定点巡视与带电清理平台的研究与设计
2016-04-25张树立杨天顺陈运正马晓欢
中国科技博览 2016年9期
张树立++杨天顺++陈运正++马晓欢
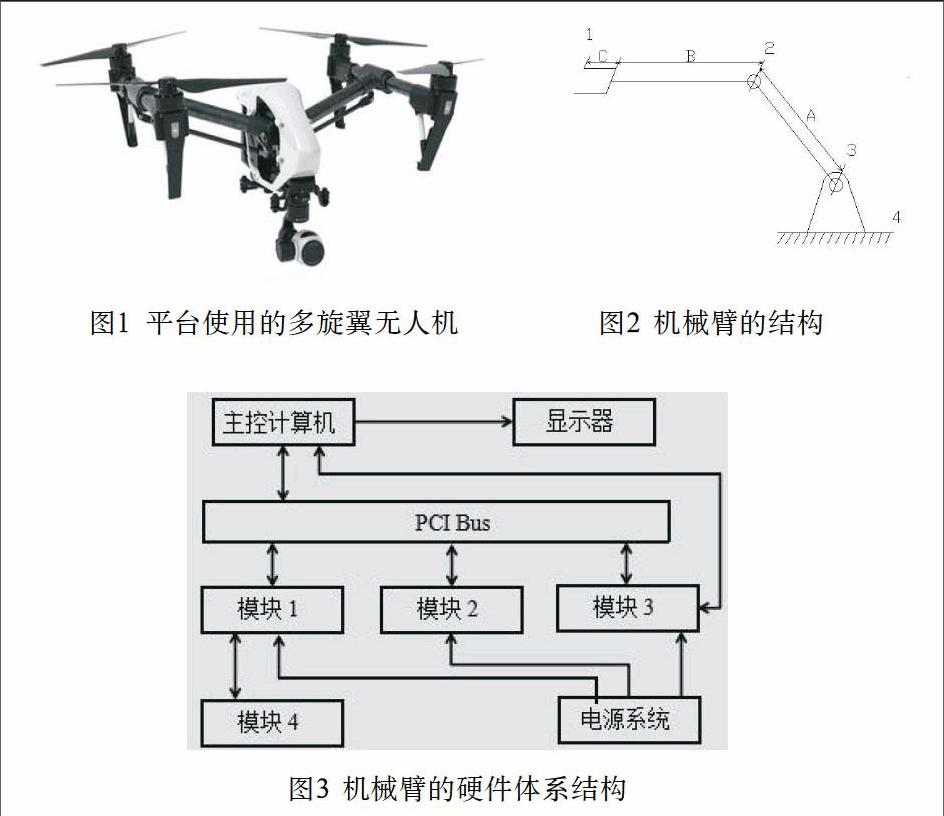
[摘 要]随着社会经济的高速发展和城乡建设速度的加快,架空输电线路所处的地理环境发生了很大的变化,原本偏僻的旷野和农田现在变成了居民区和开发区,人类活动的增多加大了架空输电线路发生事故的隐患,如春秋季风把风筝、地膜等异物刮落并缠绕在导地线活杆塔上,如果不及时清理可能引发架空输电线路的跳闸故障。基于此,本文研究并设计了一种定点巡视与带电清理平台,可以利用机械臂、无人机等进行导地线异物的带电清理,对于确保架空输电线路的供电可靠性具有重要的现实意义。
[关键词]定点巡视;带电清理;无人机;机械臂;航拍摄像机
中图分类号:TP274 文献标识码:A 文章编号:1009-914X(2016)09-0092-01
1 问题提出
以往架空输电线路上缠绕异物的清理,主要有如下两种方式:
第一种是停电处理,即对于已经跳闸线路和垂直排列的导线等带电处理安全距离不够的情况,采用停电后由人工进行登塔处理。
第二种是带电处理,比较常见的有悬挂软梯处理法和穿全套屏蔽服处理法,前者是在缠绕异物的导地线上安装绝缘软梯,然后由等电位作业人员攀登软梯进入电场进行异物处理;后者是等电位作业人员采用吊篮法、载人旋转式平梯法直接沿耐张绝缘子串进入强电场,然后清理缠绕异物。
上述两种方式都存在很大的不足之处,如停电处理不仅会影响用户的正常用电,而且受到停电时间和运行方式的限制,因此并不适宜大面积使用;……
登录APP查看全文