直联式刚性联轴器产生同步误差的原因分析及解决方法
2021-12-12黄自祥
科技信息·学术版 2021年32期
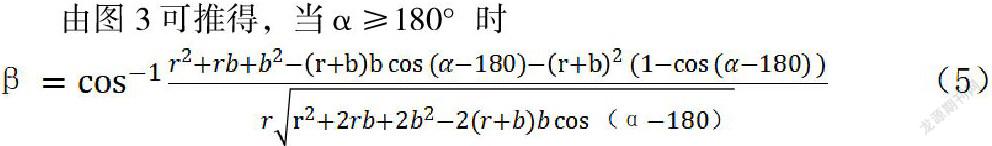
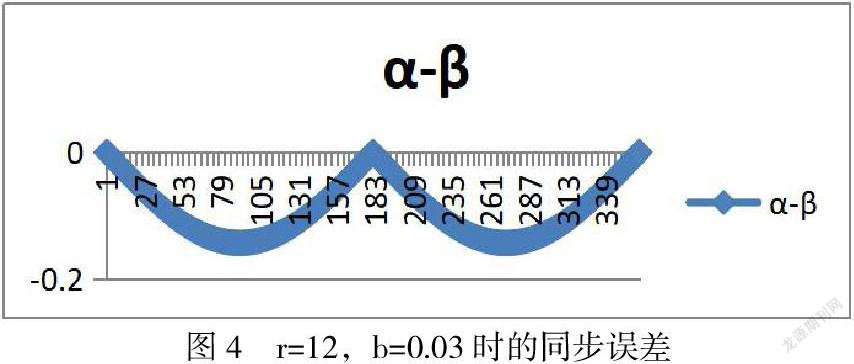
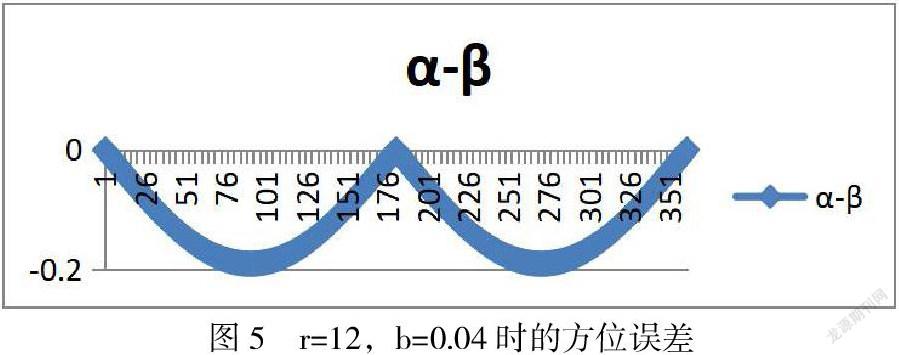

摘要:对直联式刚性联轴器产生同步误差的原因进行了分析,推导出了同步误差公式,给出了数值解,并提出了消除同步误差的方法。
关键词:方位同步轮系;自整角机;刚性联轴器;同轴度误差
引言
在雷达系统工作时,伺服控制系统通过自整角机实时获取天线波束扫描的方位信息。有些雷达方位自整角机与方位同步轮系采用刚性联轴器进行联结,结果在使用中发现存在同步误差。本文从数学角度对同步误差产生的原因进行分析,推导其同步误差公式,给出数字解,并提出解决方法。
1同步误差产生原因分析
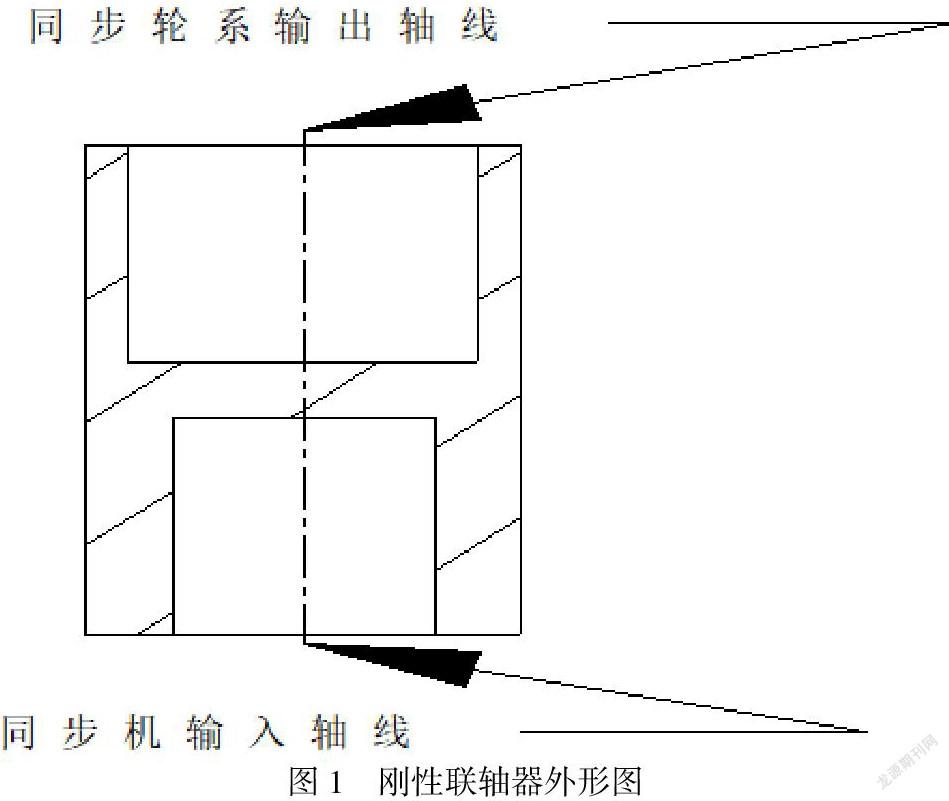
在雷达传动系统中,方位同步轮系通过速比变换,将雷达天线方位按1:1进行输出,方位自整角机用联轴器联结到方位同步轮系的输出轴上,从而实时反映天线方位信息。刚性联轴器外形见图1。
由于刚性联轴器上下轴孔加工时,不可能完全同心,存在加工误差,因此当用刚性联轴器将自整角机连接到同步轮系的输出轴时,会带来同步误差。
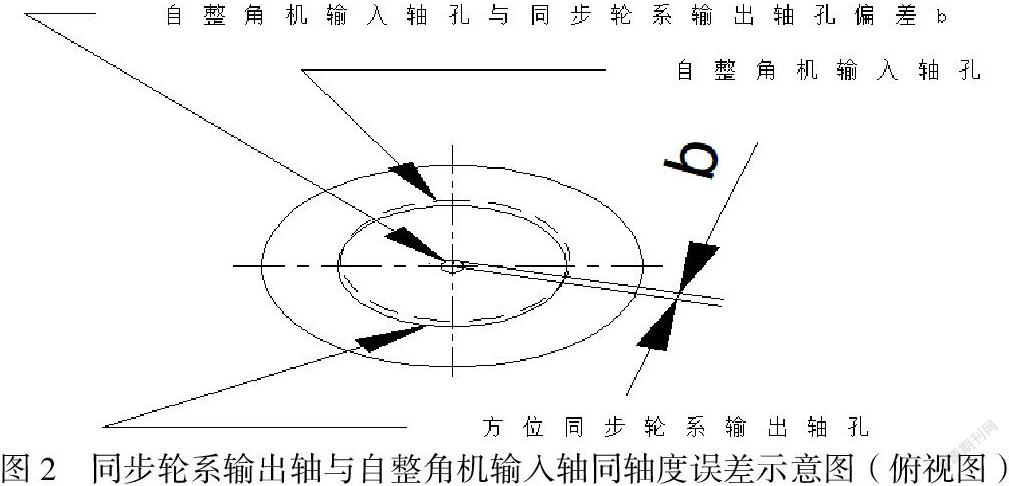
这里我们假设刚性联轴器上端轴孔与联轴器外圆同轴,不存在加工误差,而其下端轴孔与联轴器外圆不同轴,存在偏差。即自整角机输入轴孔与同步轮系输出轴孔存在偏差,其同轴度误差为b,见图2。
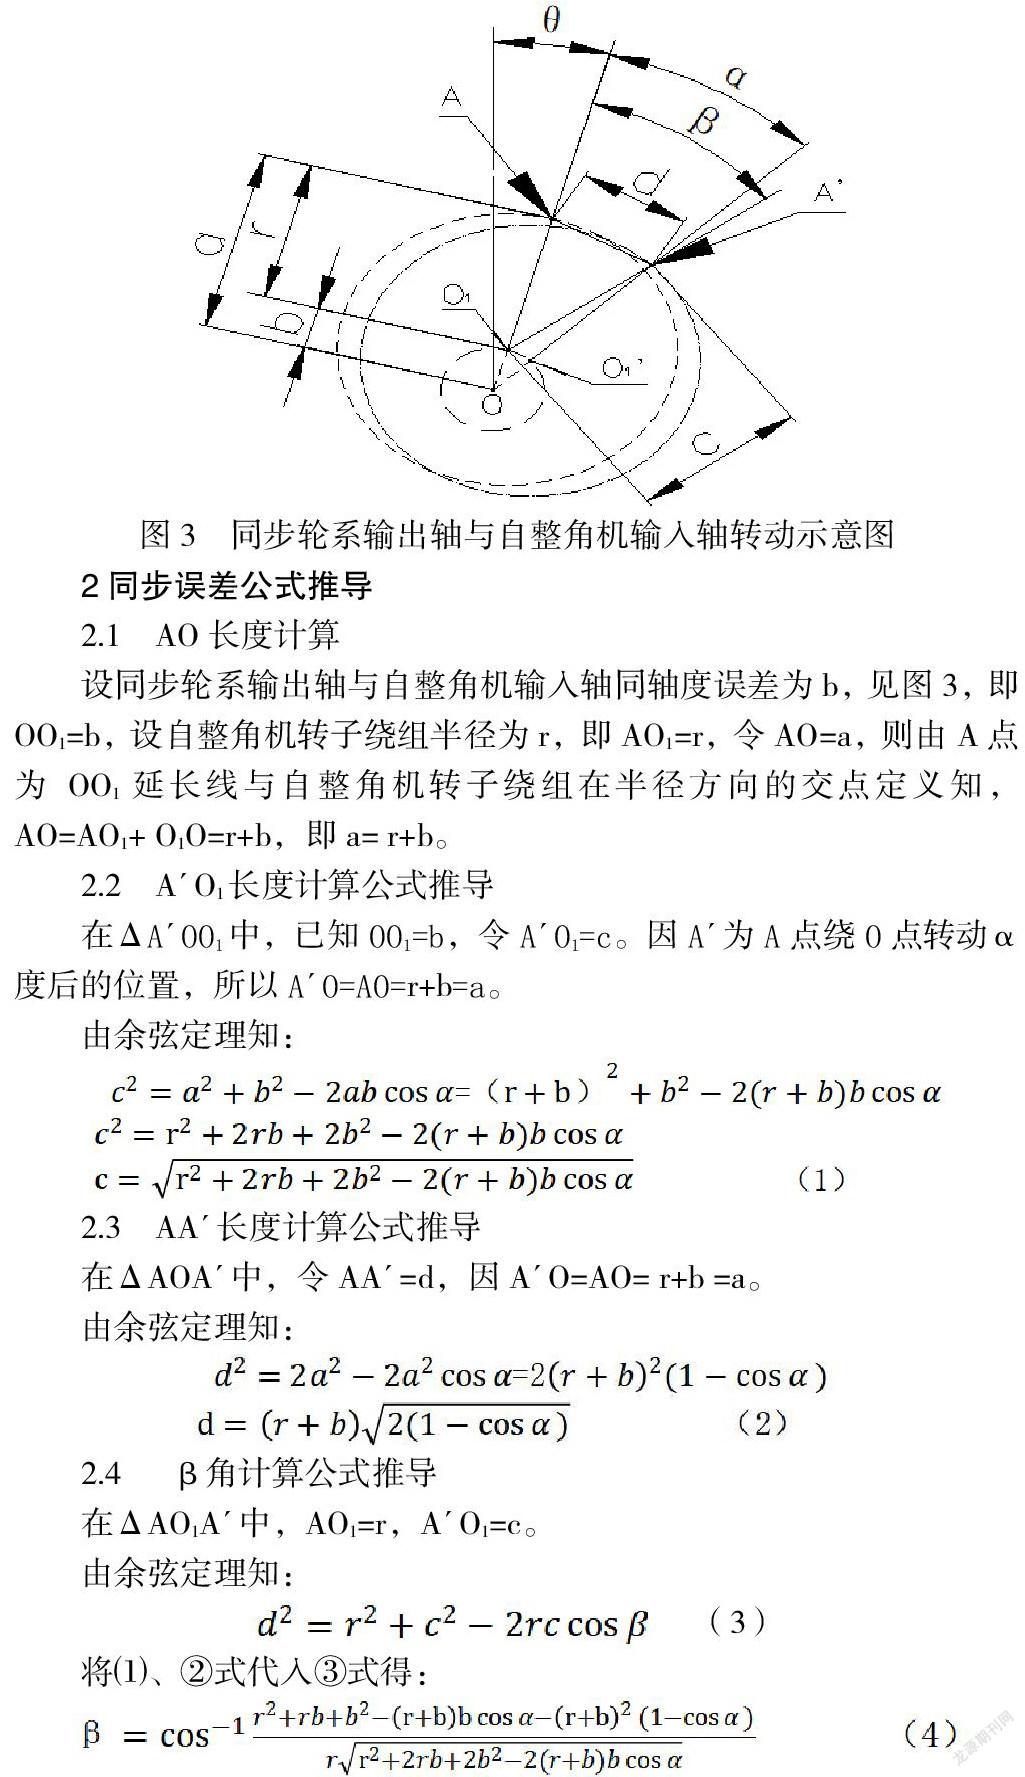
当雷达天线转动时,方位传动系统方位大齿轮带动同步轮系转动。同步轮系的输出轴带动自整角机转动,从而实时输出雷达天线方位信号。若自整角机输入轴与同步轮系输出轴存在……
登录APP查看全文