分布式驱动电动车自抗扰控制电子差速研究
2021-10-28任周强
汽车实用技术 2021年19期
任周强
(长安大学 汽车学院,陕西 西安 710064)
引言
传统汽车在转弯行驶过程中时,采用机械差速器实现内外侧车轮之间的差速转向,而分布式驱动电动汽车采用的是轮毂电机直接驱动车轮,因此采用电子差速代替传统的机械差速器,所谓电子差速是通过电控方式控制转向时各个车轮的速度,来保证车辆在转向过程中各轮以纯滚动方式运动。目前,电子差速的控制方式主要有两种,一种是基于转矩的电子差速控制,另一种是基于转速的电子差速控制。本文设计了一种基于自抗扰控制器的差速控制策略[1],通过阿克曼转向模型[2]获取转向工况中各车轮的理想转速,采用自抗扰控制器对车轮的实际转速进行控制以追踪理想值。自抗扰控制[3]作为一种新型控制技术,能对系统运行过程中收到的复杂扰动实时估算并补偿,适用于非线性系统,应用于电子差速控制中具有较好的效果。
1 车辆转向运动学模型
假设汽车是一个刚体,则汽车转弯时满足阿克曼模型。依据阿克曼转向模型,如图1所示,4个车轮的瞬时转向为O。其中,δ为车辆转向角,δ1为左前轮转向角,δ2为右前轮转向角,l1为质心到前轴的距离,l2为质心到后轴的距离,d为轮距,R0为车辆转向半径;Ri(i=1,2,3,4)为驱动轮绕瞬时转向中心O的转向半径。
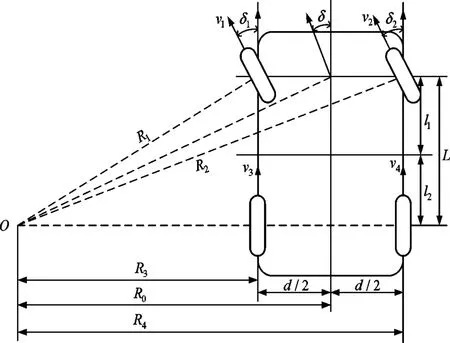
图1 阿克曼转向模型
车辆转向角δ作近似计算:
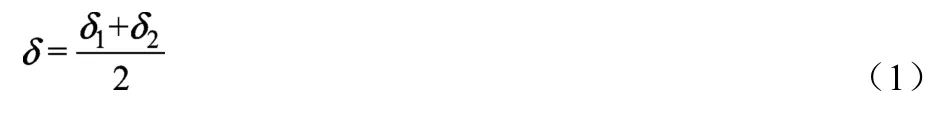
由阿克曼模型图可以得到当前车辆转向角δ与各车轮理想转向半径Ri(i=1,2,3,4)之间的关系:
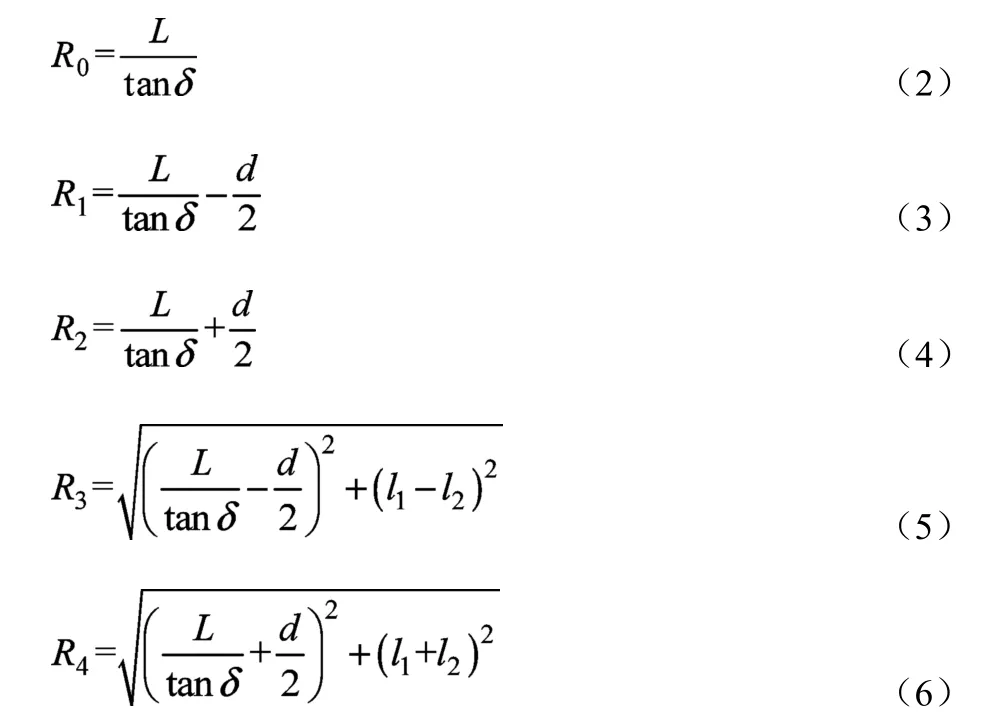
若车轮滚动半径为r,各个车……
登录APP查看全文