基于模糊自适应PID的无人驾驶车辆路径跟踪控制
2021-10-15张佳奇杨佳龙葛平淑
大连民族大学学报 2021年3期
关键词:模型
张佳奇,张 涛,杨佳龙,葛平淑,肖 鹏
(大连民族大学 机电工程学院,辽宁 大连 116605)
路径跟踪控制问题是无人驾驶车辆领域中的重要研究内容之一,有利于降低交通事故,提高车辆主动安全性能。目前,路径跟踪控制模型主要分为预瞄跟随模型和智能控制模型两大类[1]。预瞄跟随模型的基本原理是在路径前方设立预瞄点,使车辆获取预瞄点所处位置信息,即未来路径曲率及行驶偏差,并根据这些信息控制无人驾驶车辆,以实现对目标道路的有效跟踪。控制算法大多采用PID控制、模糊控制、滑模控制及最优控制等[2-4],其优点在于鲁棒性强且参数易调节,但较少考虑车辆动力学和驾驶环境约束的影响。智能控制模型将智能控制算法引入驾驶员模型,目前主要有基于模糊逻辑[5]、神经网络[6]、模型预测[7]和深度强化学习等算法[8]。智能控制模型模拟人的思维能力,使系统更加智能化,但需要较大计算量,现阶段实时性不易达到。
综上,本文基于预瞄理论建立考虑纵向车速的运动学模型,以前轮转角作为控制系统的输入,设计基于横向偏差和航向偏差的模糊自适应PID路径跟踪控制算法。分析量化因子和比例因子的选取原则,利用模糊理论对PID参数进行自适应调整,基于Carsim与Simulink对所提算法进行联合仿真实验。
1 考虑纵向车速的车辆预瞄运动学建模
1.1 惯性坐标系下车体运动学模型
车辆与道路的相对运动关系如图1。
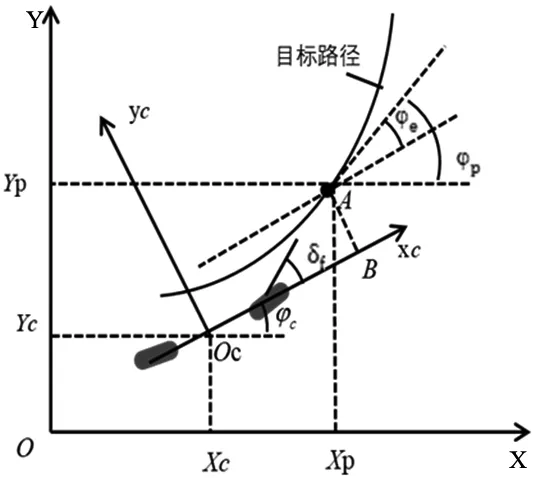
图1 车辆和道路的相对运动关系
在车辆坐标系中,假设车辆质心坐标为(xc,yc),横坐标与X轴夹角为φc,则得到车辆的运动学模型如式(1)。……
登录APP查看全文