基于检测的舰载机多目标实时跟踪算法
2021-09-18田少兵朱兴动范加利王正
航空兵器 2021年4期
田少兵 朱兴动 范加利 王正
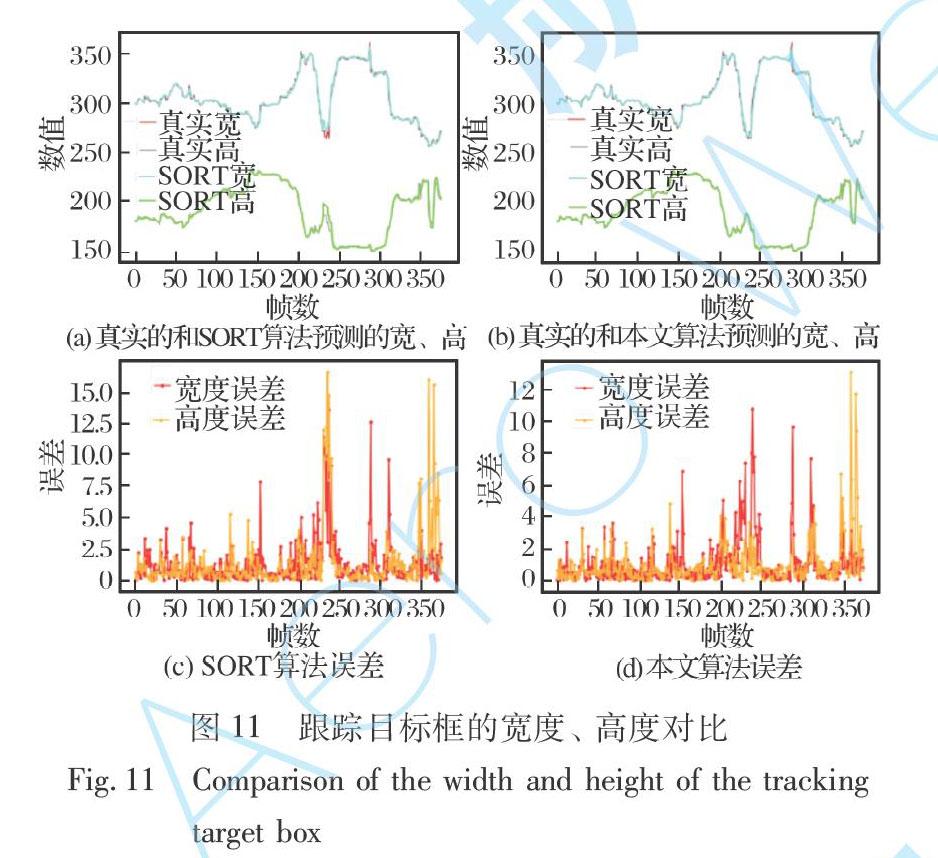

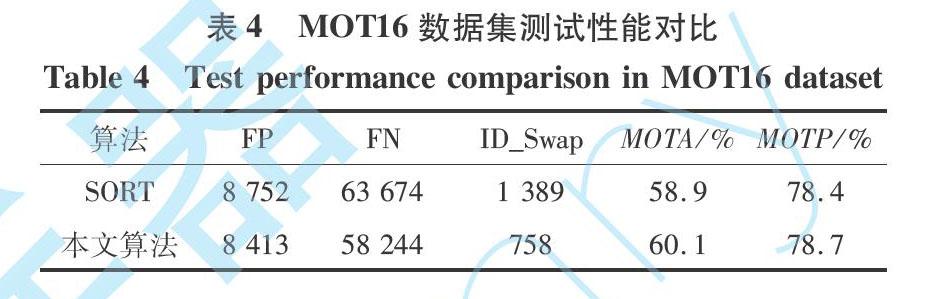
摘 要: 面向航空母舰舰载机调运作业过程中安全引导、 运动状态实时监控, 针对传统的基于检测的目标跟踪算法跟踪性能不佳且易受干扰的问题, 提出了将YOLO v3目标检测算法和卡尔曼滤波相结合的舰载机多目标实时跟踪算法。 通过K-means聚类算法优化了原YOLO v3算法的锚点框大小, 结合卡尔曼滤波算法对舰面舰载机目标实现有效的跟踪, 并在自建的舰载机多目标跟踪数据集和MOT16多目标跟踪数据集上与基于光流法的跟踪算法、 SORT多目标跟踪算法进行了对比实验。 结果表明, 本文提出的跟踪算法准确性、 鲁棒性、 稳定性更高, 且当目标框宽度、 高度发生突变时具有较强的适应能力。
关键词:目标检测; 卡尔曼滤波; 匈牙利算法; 目标跟踪; 深度学习
中图分类号:TJ760; TP391 文献标识码: A 文章编号:1673-5048(2021)04-0049-07
0 引 言
航空母舰是国之重器, 舰载机是航空母舰的主要作战武器, 其在航空母舰舰面作业过程中的安全保障问题尤为重要。 随着计算机视觉技术在国防军事领域的广泛应用, 对航空母舰舰面作业的舰载机目标进行实时跟踪, 可实时获得舰载机运动状态信息, 分析其运动轨迹, 从而对舰载机调运进行安全引导, 以保障舰载机装备安全。
多目标跟踪是计算机视觉领域的研究热点, 可以分为基于检测的跟踪和非基于检测的跟踪。 前者需要在跟踪过程中对每一帧图像进行目标检测, 跟踪数量可随着摄像机视野内的目标数目变化而变化, 适用于场景目标数量多变的情况, 但跟踪性能依赖于目标检测的性能。……
登录APP查看全文
