五自由度冗余机械臂运动学分析
2021-09-10谷雷黄福洋
谷雷 黄福洋

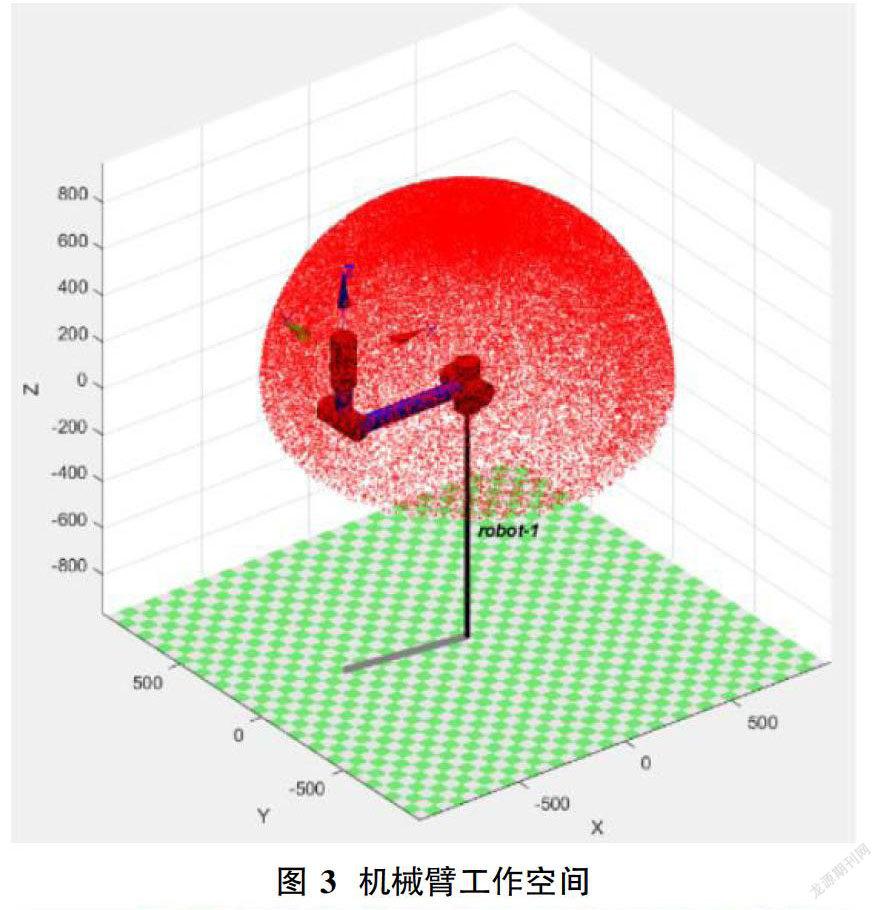
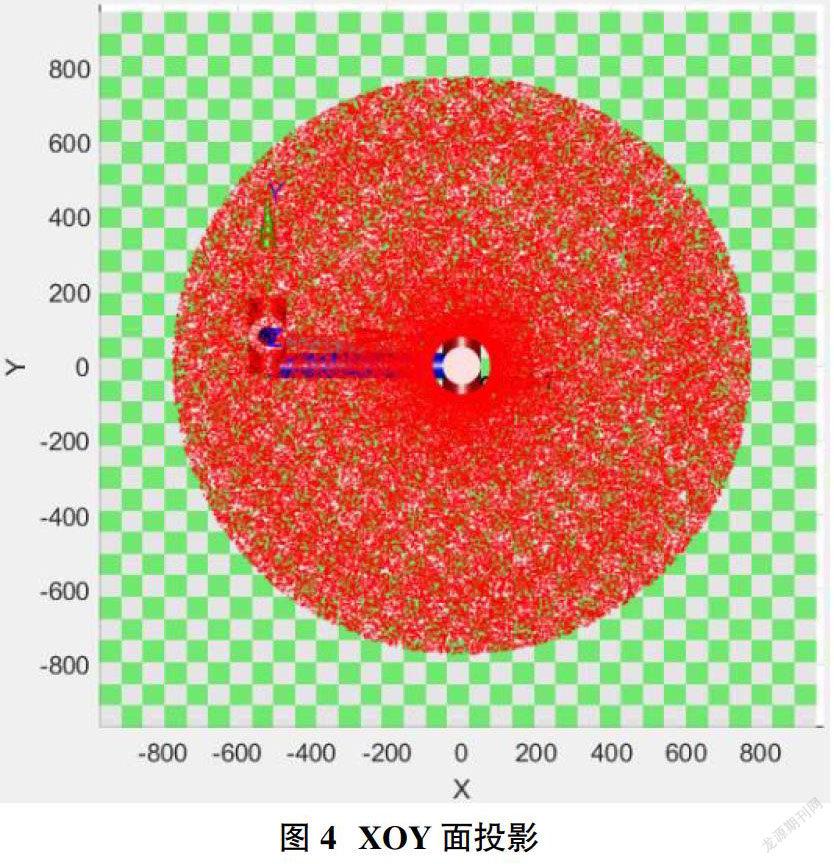
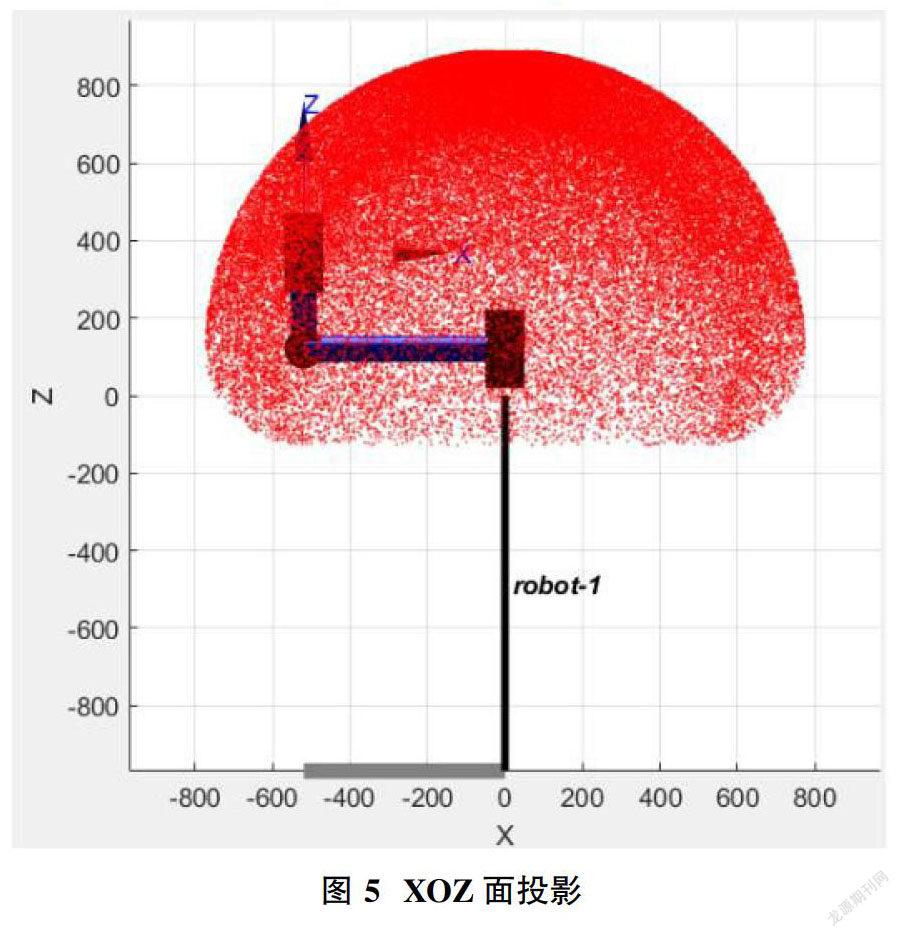
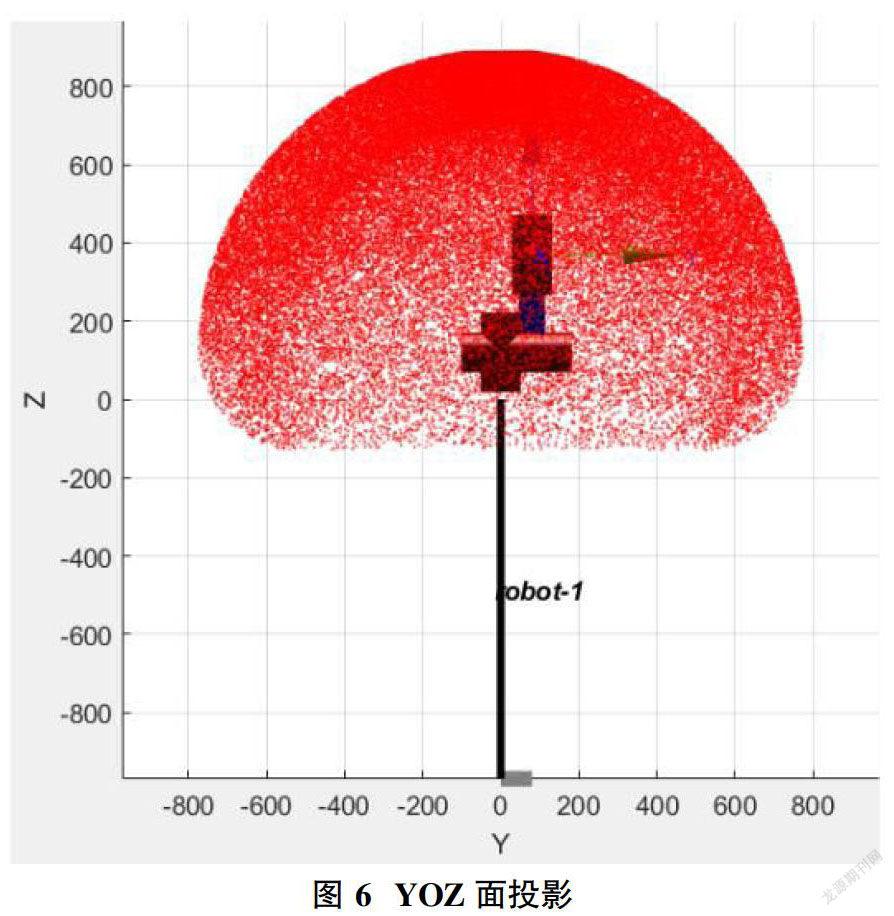
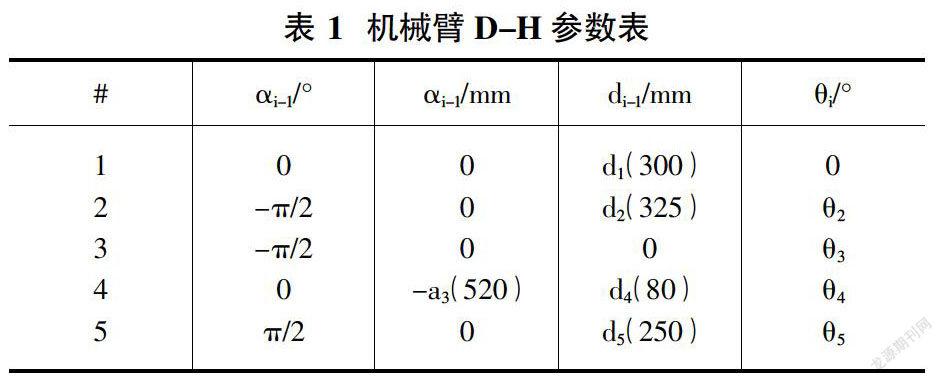
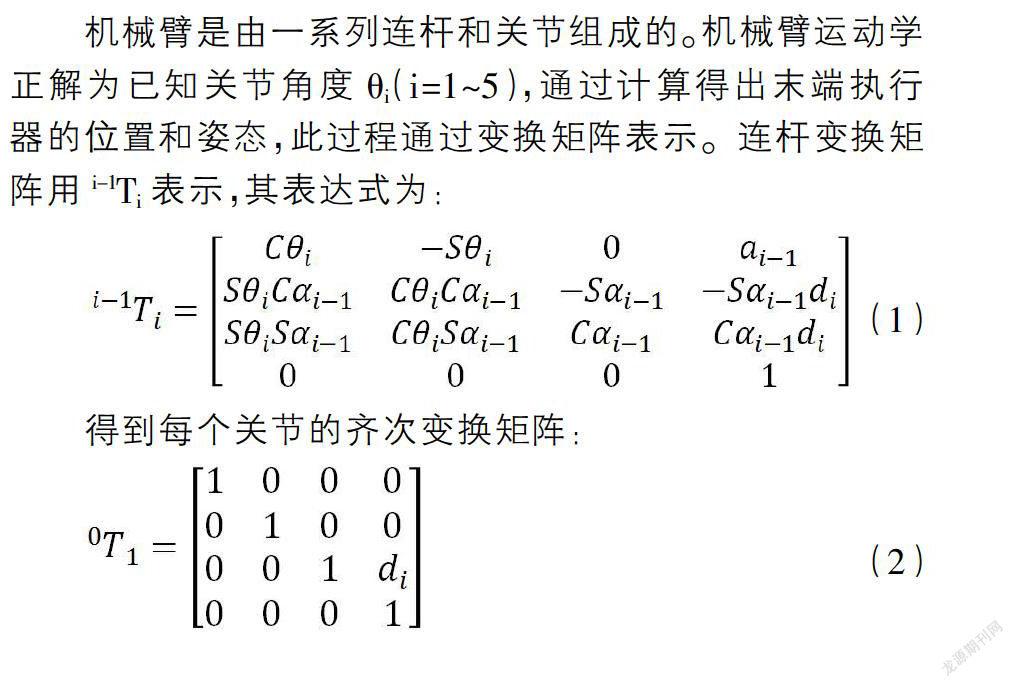
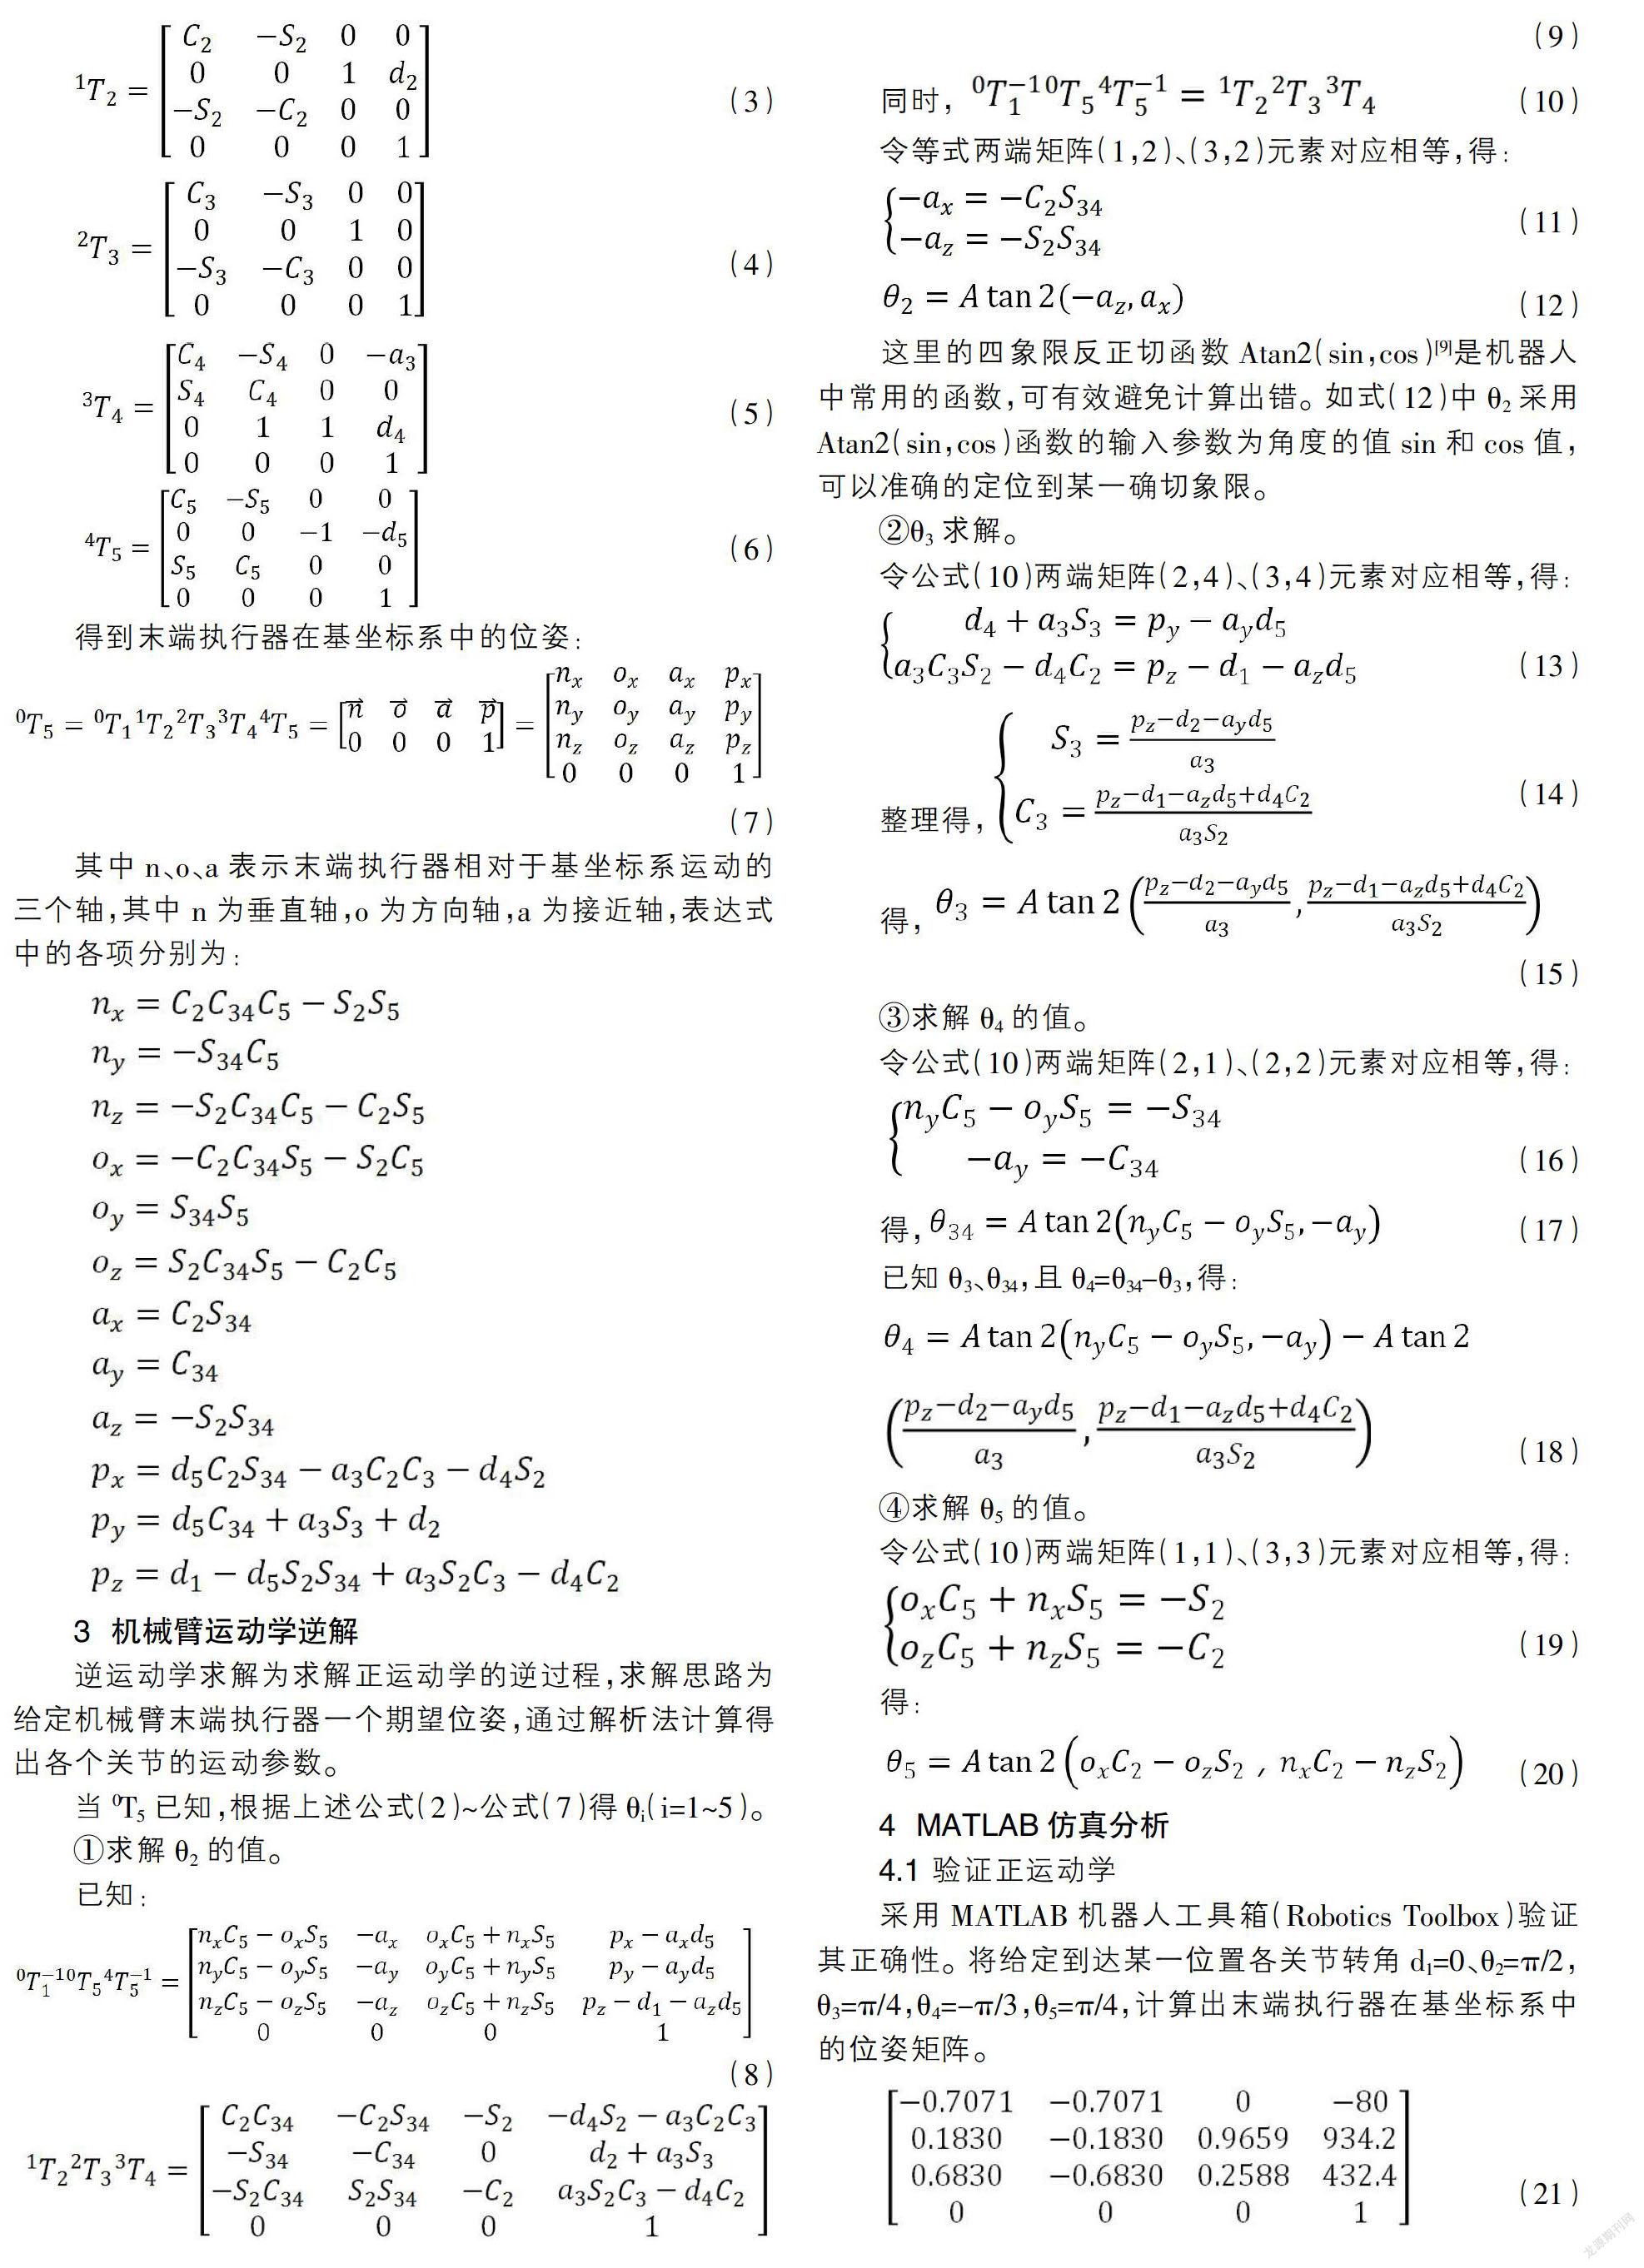
摘要:为了完成对核聚变试验装置的日常维护工作,通过遥操作机械臂对核聚变实验堆装置进行包层维护是核聚变实验遥操作维护系统的重要任务之一。包层遥操作维护机械臂工作空间狭小,需对机械臂进行特殊设计。设计五自由度冗余机械臂方案,并进行动力学分析和Matlab仿真分析。
关键词:核聚变装置;机械臂;运动学分析;D-H法;Matlab
中图分类号:TP242 文献标识码:A 文章编号:1674-957X(2021)12-0073-04
0 引言
煤炭、石油等传统能源的使用带来巨大的污染,对人们的生產、生活造成巨大影响,因此清洁能源的利用显得尤为重要。核聚变反应是一种理想的获得清洁能源的途径[1],托卡马克是核聚变商用的重要装置。由于对装置的维护工作需在一定的辐射环境下进行,因此采用遥操作机械臂执行相关维护工作是最重要的实现方案[2],已验证其可行性,如在国际热核聚变实验堆ITER包层维护采用遥操作机械臂顺利完成任务[3]。我国的核聚变项目CFETR中包层的转运任务由遥操作机械臂完成,由于聚变堆内部空间狭小,包层底部锁紧轴销维护机械臂的设计难度增大,结构要求特殊。设计可折叠的五自由度冗余机械臂,可在狭小空间内工作,且避障能力较好,故能够在复杂的聚变装置内执行维护工作[4]。可广泛应用于工作空间狭小、复杂的工作环境,解决人工无法完成的工作,具有一定的避障能力。在汽车生产领域,可取代人工安装螺栓、钻孔等工作,提高工作效率、工作质量;冶炼过程中,代替工人抓取铸造钢坯,避免工人受伤,提高效率;大型锻造过程中,代替人工完成锻造件的转运,保障工人的人身安全,降低风险。……