基于LSTM的Encoder-Decoder多步轨迹预测技术
2021-08-05李青勇何兵张显炀朱晓宇刘刚
航空兵器 2021年2期
李青勇 何兵 张显炀 朱晓宇 刘刚

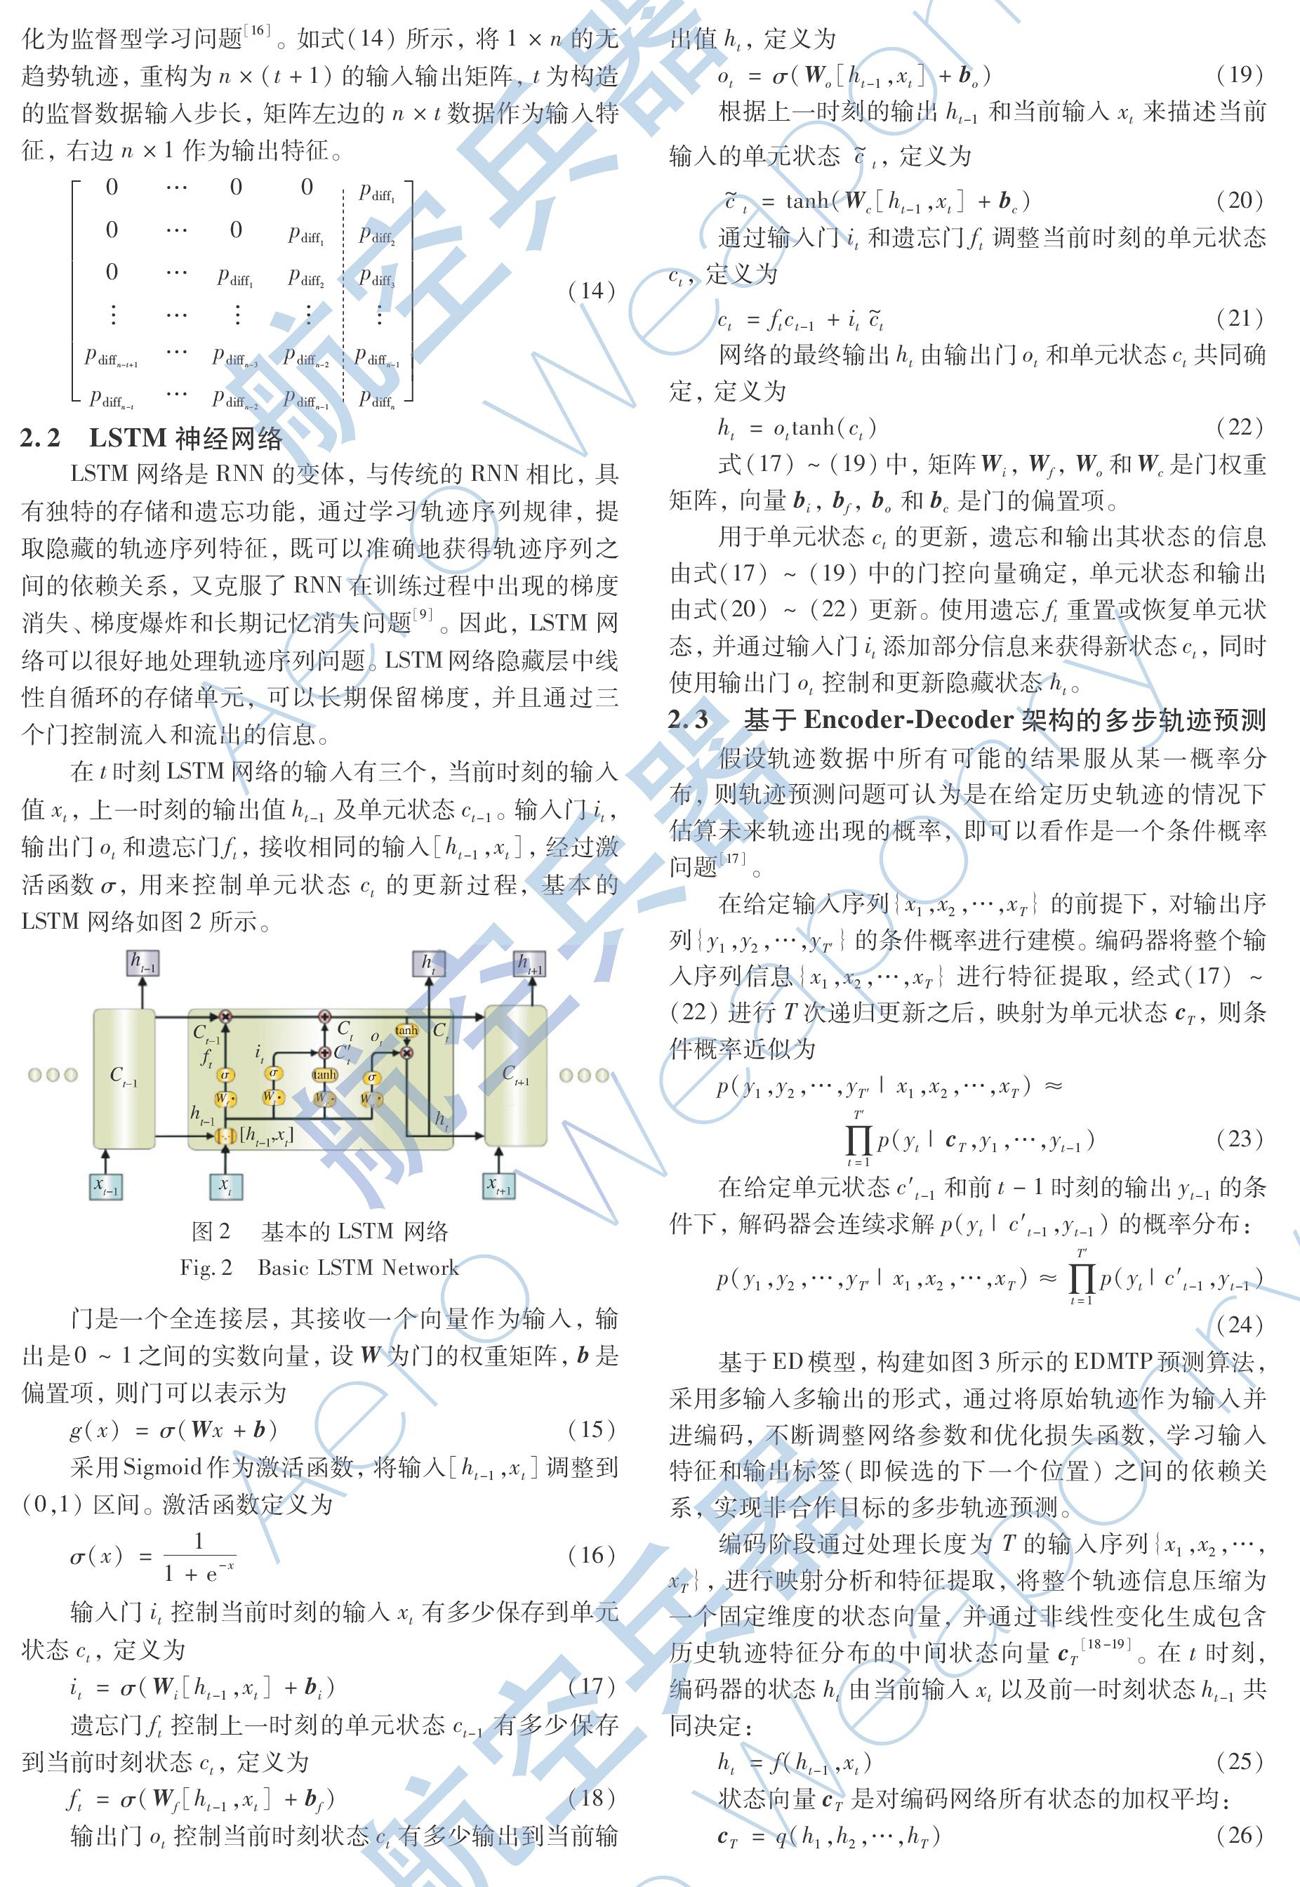
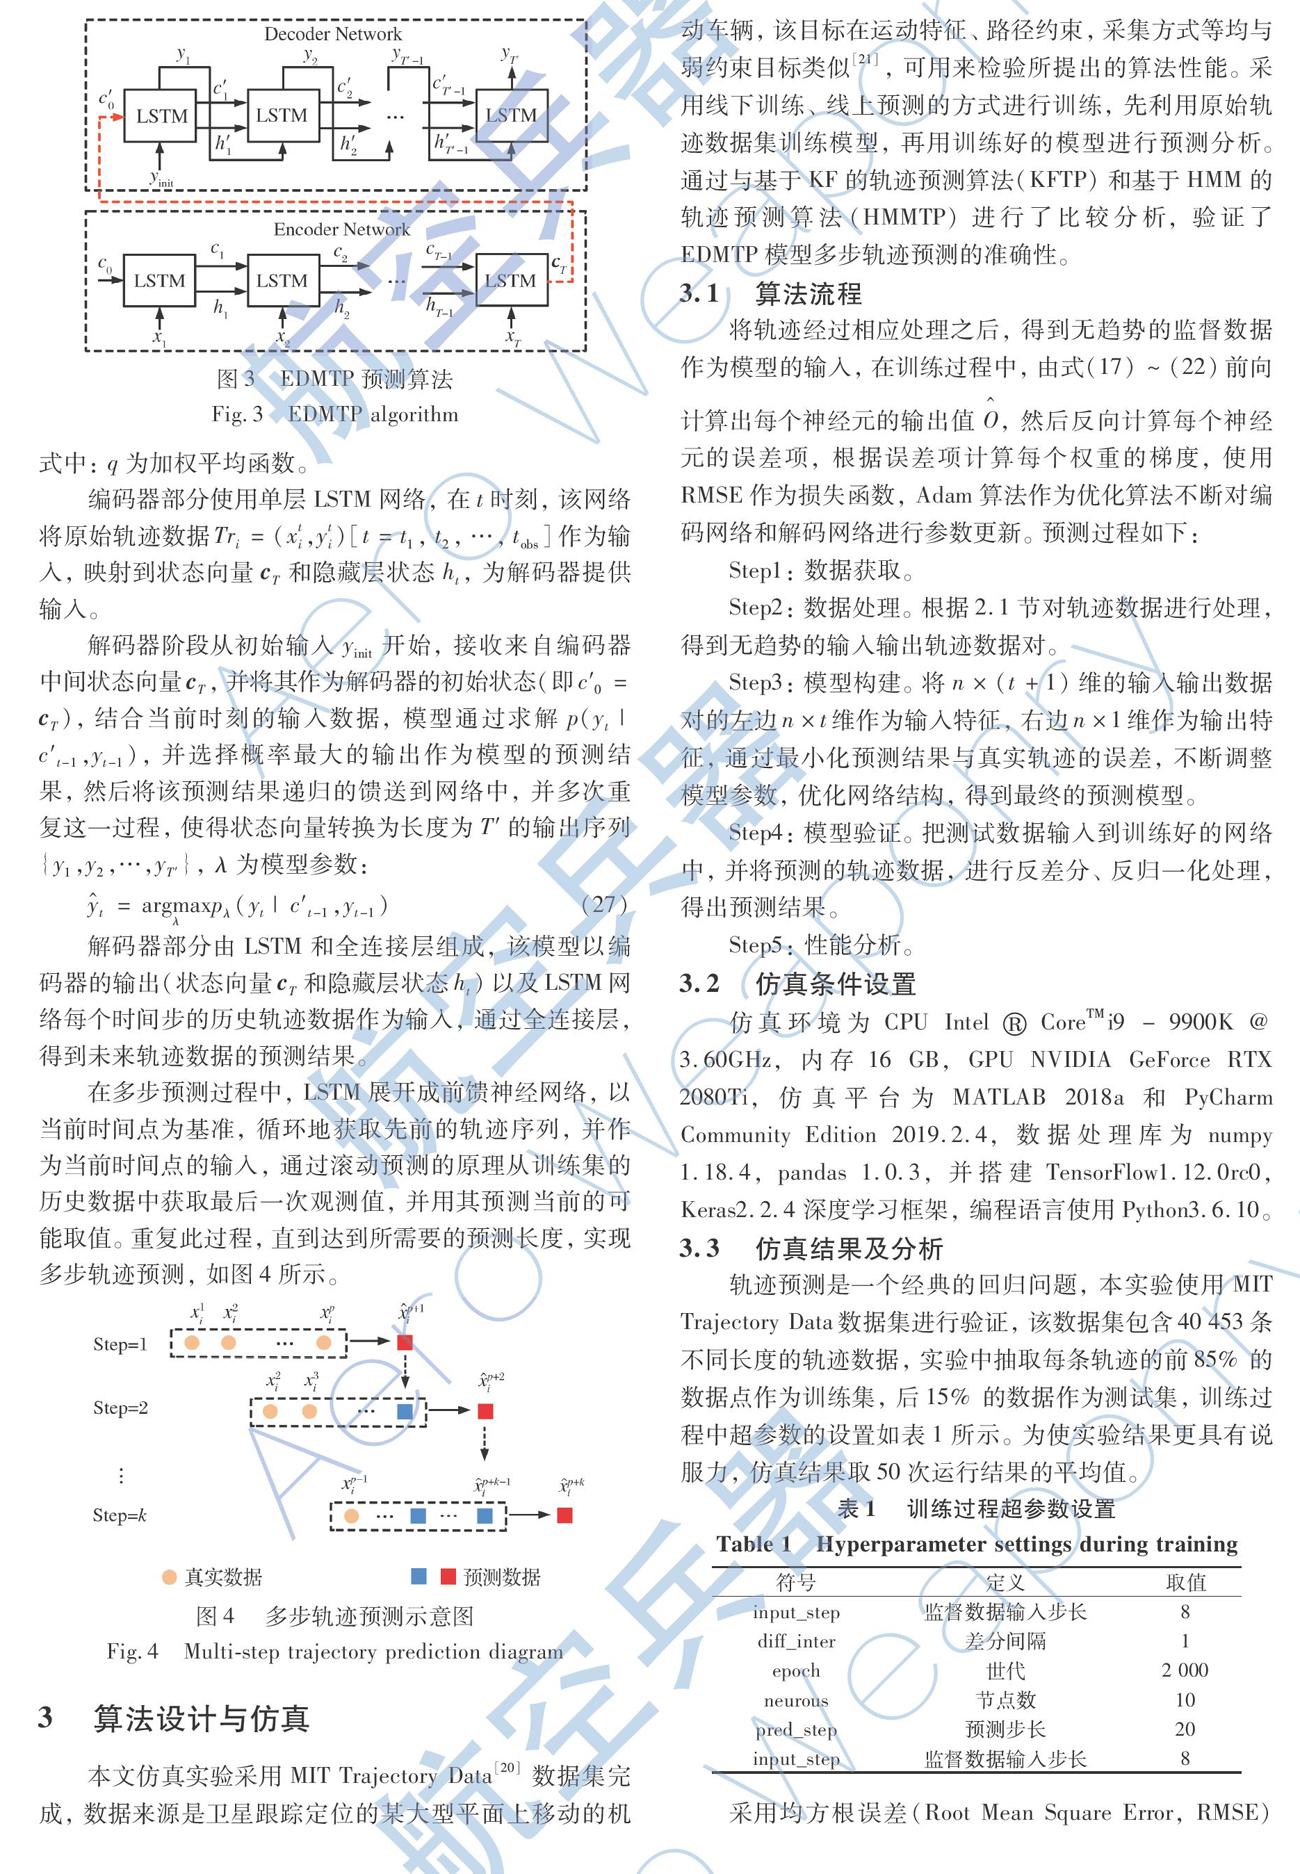
摘要:针对弱约束非合作目标的轨迹特性和运动特性,提出一种基于LSTM的Encoder-Decoder多步轨迹预测技术(EDMTP)。引入一阶差分处理,降低了轨迹数据的时间依赖性,得到了无趋势的轨迹。构造输入输出的轨迹数据对,将预测问题转化为有监督学习问题,研究多步预测过程中模型性能的变化,實现端到端的轨迹预测。仿真结果表明,该方法能够从历史轨迹数据中提取更多的轨迹特征,在多步轨迹预测中具有明显的优势。与KFTP和HMMTP算法相比,EDMTP的误差增长率分别同比下降了2.18%和3.52%,取得了较好的轨迹预测效果。
关键词: 轨迹预测;LSTM;编码器-解码器;监督学习;多步预测
中图分类号:TJ761;TP181 文献标识码: A 文章编号: 1673-5048(2021)02-0049-06
0 引 言
近年来,着眼于全球范围快速精确打击、远程武装力量投送等作战意图,通过对弱约束非合作目标的轨迹数据进行分析建模,挖掘其中蕴藏的运动规律和特征趋势,研究相应的预测模型及算法,进一步完成轨迹预测,满足精确打击和打赢未来局部战争的军事需求,为打赢未来局部战争方案设计与关键技术攻关提供技术支持,为作战筹划和态势感知提供理论支撑。弱约束非合作目标通常是指无固定路径约束或路径约束很弱的非合作方移动目标。如临海巡航的航母战斗群、失效或故障的航天器、高机动的坦克装甲车等,其具有运动方向随机性强、移动自由度大、运动规律多样、轨迹特征不明显等特点,且轨迹数据一般为自身所有,共享程度较低,获取手段单一,通常依靠天基平台上的各类电子侦察卫星、雷达和地面基站等设备多维联合定位跟踪观测。……
登录APP查看全文