变机动高超声速滑翔目标的轨迹序列预测算法
2021-08-05陈南华赵良玉雍恩米娄泰山
陈南华 赵良玉 雍恩米 娄泰山
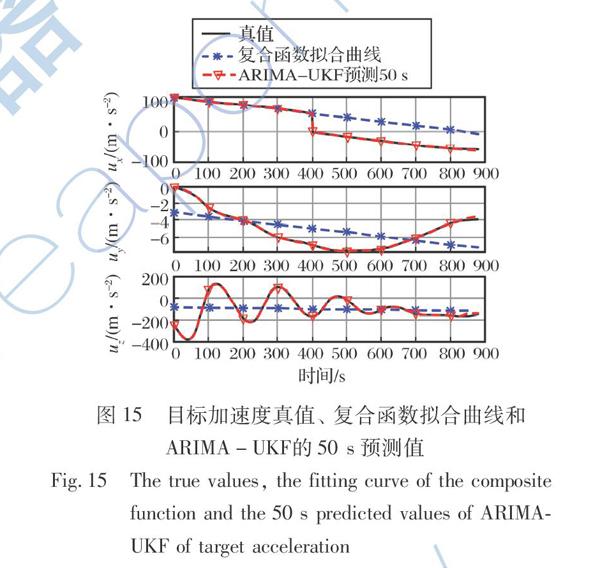
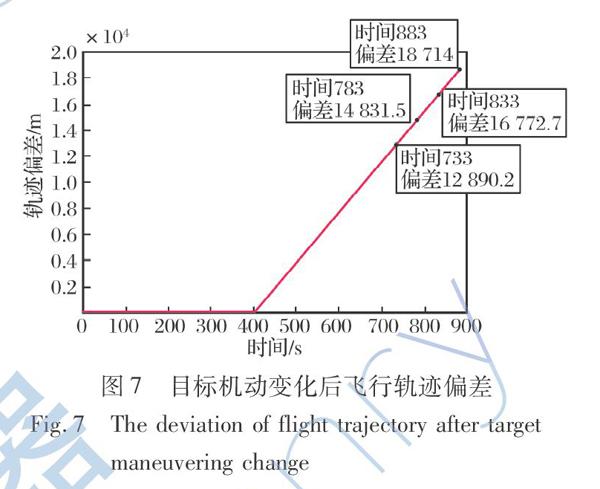
摘要:针对变机动临近空间高超声速滑翔目标轨迹难以准确预测的问题,提出一种基于ARIMA-UKF的轨迹预测算法。首先,在目标机动变化情况下通过无迹Kalman滤波(Unscented Kalman Filter,UKF)算法实现对目标的跟踪估计,为轨迹预测提供基础数据;其次,通过对数据进行平稳性分析、模型辨识、参数估计和模型诊断来确定自回归集成滑动平均(Autoregressive Integrated Moving Average,ARIMA)模型,并根据该模型预测目标加速度信息;最后,结合UKF算法中的一步预测方法对目标轨迹进行预测。仿真结果表明,UKF算法能为轨迹预测提供位置误差小于100 m和速度误差小于1.2 m/s的跟踪估计数据;在目标变机动情况下相较于复合函数拟合预测方法,ARIMA-UKF算法预测150 s,100 s和50 s时的位置精度分别提升了5 km,4.5 km和2.3 km。
关键词: 高超声速滑翔目标;轨迹预测;模型辨识;自回归集成滑动平均模型;无迹Kalman滤波
中图分类号:TJ761;V448.2 文献标识码: A 文章编号: 1673-5048(2021)02-0040-09
0 引 言
作為新一代的跨大气层空天飞行器,以HTV-2和AHW为代表的高超声速滑翔飞行器(Hypersonic Glide Vehicle,HGV)是指以马赫数大于5的速度,在临近空间利用自身特殊气动外形提供升力进行无动力滑翔的飞行器[1-3]。其具备突防能力强、毁伤效能高、打击精度准及可快速执行全球任务等优势,受到了各军事强国的高度重视[4-5]。目前,各国专家学者已对HGV的控制特性[6-7]、轨迹优化[8]、跟踪估计[9-10]和轨迹预测[11-15]等问题进行了大量研究。随着HGV的不断发展,来自临近空间的高超声速威胁日益增大,防御方难以对其轨迹进行连续跟踪和准确预测,这极大地影响了拦截作战方案的制定[11,16-17]。……