乘波体飞行器低复杂度预设性能反演控制方法
2021-08-05姜宝续卜祥伟齐强
航空兵器 2021年2期
姜宝续 卜祥伟 齐强
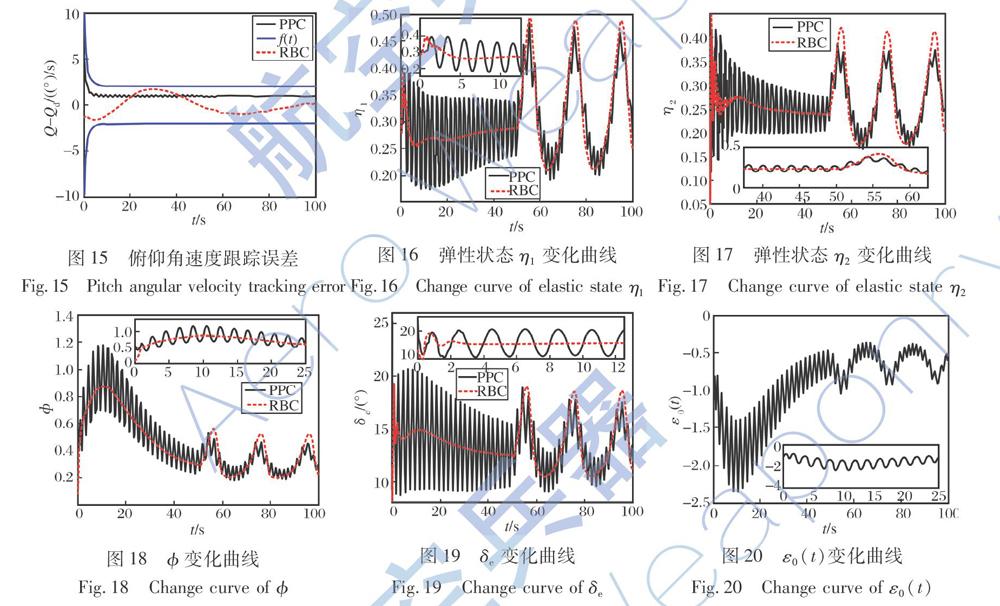
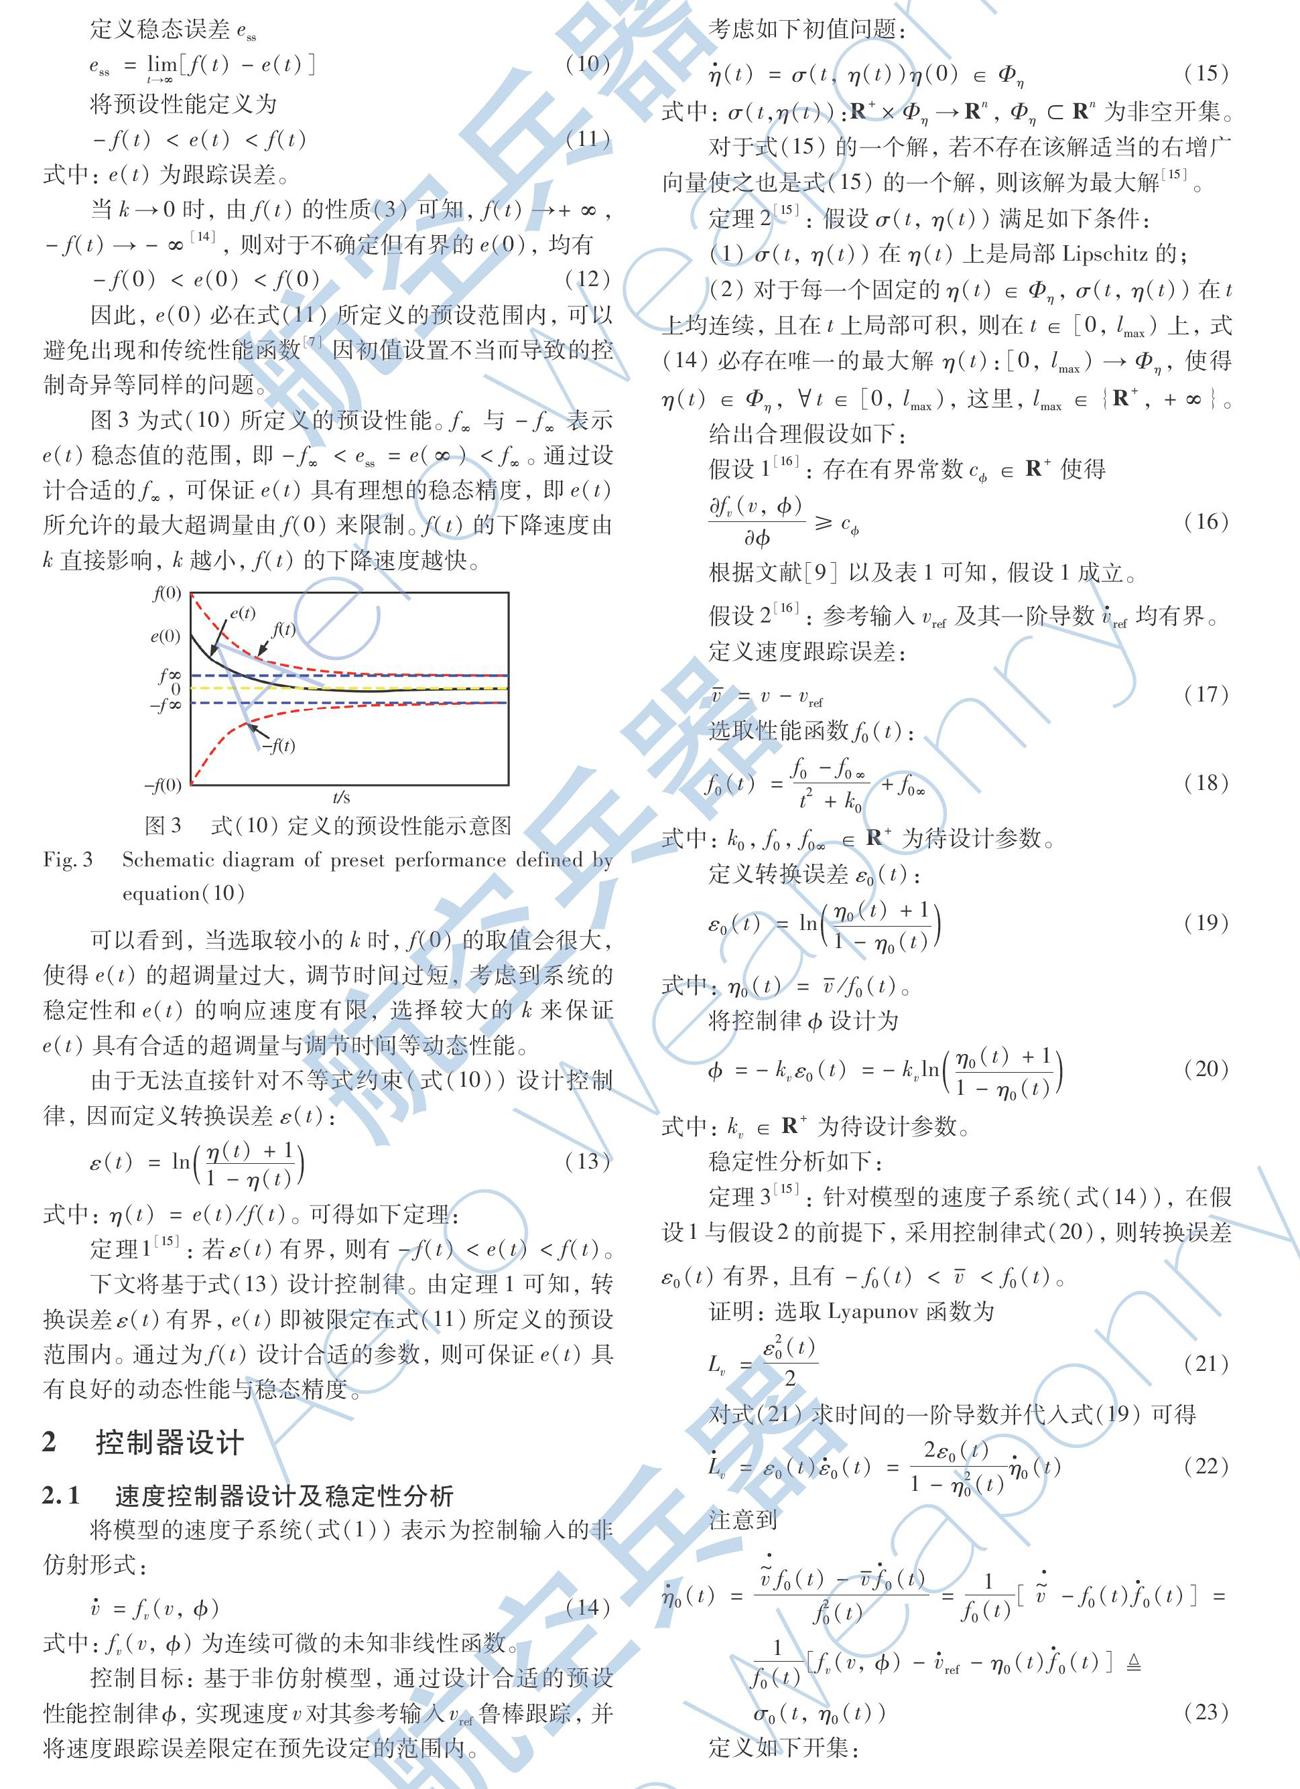
摘 要: 针对传统神经网络预设性能控制方法结构复杂、控制实时性不高等问题,为乘波体飞行器(Waverider Vehicle,WV)提出了一种低复杂度的预设性能反演控制方法。首先,设计了一种形式简单、不依赖初始误差的新型性能函数,对跟踪误差进行包络约束。其次,采用转换误差策略,通过引入一种转换误差,将对跟踪误差的不等式约束等价转换为等式约束。然后,基于转换误差,为WV设计了一种无需任何学习参数的新型反演控制器,并避免了传统反演控制的“微分项膨胀”问题。最后,仿真结果表明,所提方法可以保证跟踪误差良好的动态性能与稳态精度。
关键词: 乘波体飞行器;预设性能;新型性能函数;新型反演控制器;转换误差
中图分类号: TJ765;V448 文献标识码: A 文章编号: 1673-5048(2021)02-0011-10
0 引 言
乘波体飞行器(Waverider Vehicle,WV)具有响应快速、机动性高、航程远、突防能力强、探测与拦截难度大、杀伤力大等突出特点,且具备传统航天飞行器所不具有的战略、战术与效费比等方面的突出优势,已经成为世界各航空航天大国为争夺空天权而争先发展的方向[1-4]。
作为WV能够安全、高效地执行和完成飞行任务的核心,控制系统设计目前属于国际前沿热点,国内外均有众多学者和科研机构开展这方面的研究。WV构型特殊复杂,飞行环境未知因素多,导致为其建立的运动模型存在很大的非线性和不确定性。同时,WV的超机动飞行对其控制系统的动态性能也提出了极高的要求。因此,控制系统的鲁棒性与动态性能也成为了关注热点。……
登录APP查看全文