基于视觉SLAM算法的研究现状分析
2021-07-30张玉河
张玉河
(河北地质大学 信息工程学院,河北 石家庄 050031)
0 引言
SLAM(Simultaneous Localization and Mapping)即同时定位与地图构建,是指机器人搭载特定的传感器在没有环境先验信息的情况下,在运动过程中根据位置估计进行自身定位并对周围的环境进行建图。当搭载的传感器为相机时,称为“视觉SLAM”。视觉SLAM的工作流程如图1所示。
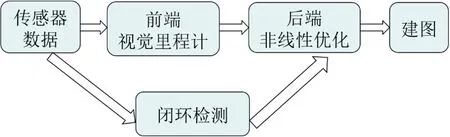
图1 视觉SLAM工作流程图Fig.1 The flow chart of Visual SLAM
SLAM问题起源于1986年[1],文献[1-2]全面回顾了SLAM近些年的发展并探讨了SLAM的未来发展趋势;文献[3]将SLAM的发展划分为三个时代:classical age(1986-2004)、algorithmicanalysis age(20014-2015)以及robust-perception age(2015-现在),1986-2004年引入了SLAM的概率公式,包括扩展卡尔曼滤波器和最大似然估计等;2004-2015年主要研究SLAM的基本性质,包括可观测性、收敛性与一致性;目前这一时期对 SLAM 系统的鲁棒性等性能提出了更高的要求。视觉SLAM主要分为两大类,一是基于图像特征点的间接法,2007年 Davison[4]提出MonoSLAM,这是第一个实时单目视觉SLAM系统,被认为是许多工作的发源地[5];2015年Raul Mur-Artal和 Juan D.Tardos等人[6]提出 ORBSLAM,在这个系统中,作者首次使用三线程的方法完成 SLAM,而且作者还在对该系统进行完善,分别于2017年和2020年推出ORB- SLAM2[7]和 ORB-SLAM3[8];另一类是根据像素亮度信息直接估计相机运动的直接法,直接法避免了图像特征的计算,在一定程度上提升了SLAM系统的效率。2014年 J.Engel[9]等人提出 LSD-SLAM(Large Scale Direct monocular SLAM),LSDSLAM的提出标志着单目直接法在SLAM的应用中取得成功,在该系统中实现了半稠密场景的重建且保证了跟踪的实时性与稳定性。随着深度学习技术的快速发展,将深度学习技术与视觉SLAM 结合成为一个研究热点,Gao[10]等人提出通过无监督学习的方式,采用堆叠去噪自动编码器(Stacked Denoising Auto-encoder,SDA)的方式描述整幅图像来进行图像的匹配实现回环检测,取得了较好的效果[11]。……