机械臂系统任务空间同步的自适应间歇控制
2021-06-29马米花
闽南师范大学学报(自然科学版) 2021年2期
李 欣,马米花
(闽南师范大学数学与统计学院,福建漳州363000)
随着机械臂在日常生活中的广泛应用,它作为一种重要的动力学机械系统,根据需要建立控制程序,渐渐代替人类去完成更多高危险,超负载的任务作业,在工业生产和制造业中扮演着越来越重要的角色[1].在这些实际应用中,如何设计控制器,使机械臂系统能更加安全高效地工作,这一直是一个重要且有趣的研究方向.并且现在已有大量研究成果[2-4].但值得关注的是,在实际的操作中,机械臂末端执行器位置的准确运作需要在任务空间中[5],我们也将同步控制的思想应用到这一方向上.
本文主要针对存在参数不确定性的网络机械臂系统,在机械臂系统的任务空间中设计一种间歇控制器使得机械臂末端执行器能够跟踪到固定的目标位置.该控制器的设置与现有的大多数机械臂控制成果不同,不用连续接收期望轨道信息而且考虑任务空间来取代关节空间.最后,应用例子仿真结果进一步验证了提出的间歇控制策略可以实现机械臂网络在任务空间对期望轨道的追踪.
1 机械臂系统模型及同步框架
考虑由N个不同智能体组成的网络,其中每个智能体的动力学行为用拉格朗日方程来描述:
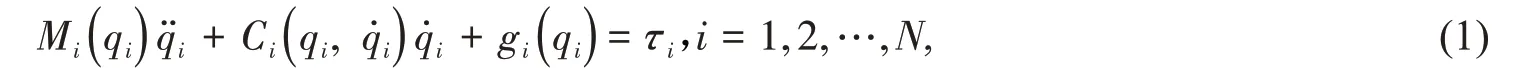
性质1(反对称性)矩阵是反对称的,即对任意的
性质2(有界性)存在正常数,成立不等式和
性质3(参数线性化)对于任意的可微向量qi,x,y∈Rn,有其中θi∈R m是拉格朗日系统的物理参数集,Φi∈R n×m为动……
登录APP查看全文