基于STM32自平衡立方体系统的设计
2021-03-07张明波王磊黄鋆李知承吴贵芳
科学与财富 2021年32期
张明波 王磊 黄鋆 李知承 吴贵芳
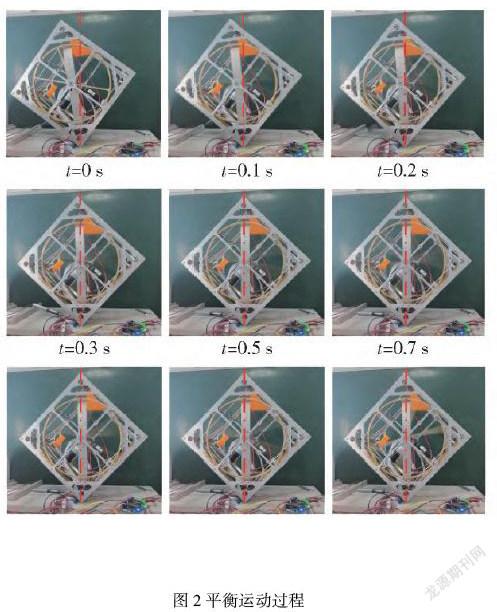
摘 要:主要介绍由STM32为核心部件设计形成的智能自平衡立方体系统,本系统主要由四大模块组成,分别是主控模块、电源模块、带动量轮电机模块和MPU6050模块,并通过姿态解算与电机控制程序,配合自抗扰控制算法实现立方体单边自动平衡,实验表明,该系统能够满足自平衡的需求,且成本低,实现简单。
关键词:自平衡立方体,动量轮,模块设计
1引言
目前控制领域的物体自平衡是单片机开发的重要应用之一,且取得了显著的成果。一般的自平衡项目选择开发平衡小车,使用加速度传感器、倾角传感器、超声波传感器、电机控制等模块协同配合,通过车整体的前后运动达到自平衡的目的。本次设计的自平衡立方体在包含加速度传感器、倾角传感器、一般电机模块外,额外使用了动量轮作为立方体平衡的动力来源,取代平衡小车整体移位的平衡方式,采用角动量传递保持自身平衡。
该系统主要包括四大模块,分别是主控模块、电源模块、电机驱动模块和MPU6050模块。
2系统各模块设计
2.1主控模块
STM32F103RCT6是一种嵌入式-微控制器的集成电路,基于使用Cortex-M3内核,是一个32位处理器内核,采用了哈佛结构,拥有独立的指令总线和数据总线,可以让取指与数据访问并行不悖,可以满足自平衡立方体的控制需求。
2.2电源模块
电源模块方块采用12V航模电池作为初始电源,经LM2596T芯片转换后为系统提供稳定的5V电压输出,为后续的各个模块供电
登录APP查看全文