齐次线性方程组约束的三维重建方法
2021-02-10张孝伍
宁夏大学学报(自然科学版) 2021年4期
张孝伍
(青岛理工大学 理学院,山东 青岛 266520)
摄像机是空间物体到平面图像之间的一种中心投影变换[1],用基本针孔模型表示由摄像机引起的从三维空间到二维空间的映射.
设摄像机空间坐标系是Oc(xc,yc,xc) ,投影中心(光心)位于原点Oc,图像坐标系是O(u,v),f是图像平面到投影中心的距离,根据相似三角形原理得


从世界坐标系到二维图像坐标的中心投影变换为
令投影变换矩阵

2个或2个以上的摄像机从不同位置拍摄空间的同一个物体,得到多幅图像.已知多幅图像上的对应点和每个摄像机的内外参数,根据视差原理[2]能够获得物体三维几何信息,重建周围景物的三维形状和位置.
设世界坐标为Ow(xw,yw,xw),左摄像机坐标系为Ol(xl,yl,xl),左图像坐标系为O(ul,vl),右摄像机坐标系为Or(xr,yr,xr),右图像坐标系为O(ur,vr),世界坐标中的点为W(xw,yw,xw).若左、右摄像机图像上的2个对应匹配的点分别为Al(ul,vl)、Ar(ul,vl),则由摄像机模型[3—4]得
消去zl,zr得方程组

上述方程组是欠定的,有无穷多个解,用最小二乘法可求出其误差最小解.
设左摄像机与世界坐标系重合[3],即
Ol(xl,yl,xl)=Ow(xw,yw,xw)=O(x,y,z).
2个摄像机模型和相互位置关系分别为
2个摄像机成像面上对应匹配点的关系为
三维重建的空间点的坐标表示为
多目立体视觉重建是在双目视觉重建方法的基础上,增加一台或多台摄像机[5],从不同角度拍摄同一个空间物体,获得多幅图像,利用多视图极线约束的多视图张量方程[6]:
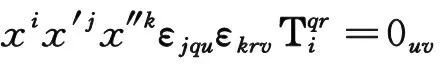

根据人眼视差图像的匹配原理,得到多幅图像上的对应点,重建三维物体的几……
登录APP查看全文