基于轨迹规划的自动驾驶控制策略研究
2021-01-07宁作涛
汽车电器 2020年12期
关键词:控制策略
刘 伟, 宁作涛
(东软睿驰汽车技术有限公司, 辽宁 沈阳 110179)
汽车电子化、信息化为汽车带来了巨大的变革,不断提升涉及舒适、安全、节能、操纵稳定性等汽车性能,随着电子信息、人工智能等领域相关技术的发展和在汽车电子领域的应用,更多丰富的智能网联功能在汽车中集成[1]。自动驾驶涉及技术领域广泛,随着迫切的市场需求,各类传感器、底盘线控、域控制器技术日趋成熟,车规级芯片算力的提升、感知、决策等算法的迭代,使自动驾驶产品功能日益丰富、功能不断升级[2-3]。本文在自动驾驶轨迹规划完成的条件下,研究自动驾驶汽车的纵/侧向控制策略,充分利用全局路径规划提供的轨迹信息,完成自动驾驶汽车控制策略的开发,为更复杂环境下自动驾驶技术的研究提供基础,实现在轨迹规划指导下的自动驾驶功能。通过在封闭道路中的自动驾驶测试,验证轨迹信息利用的有效性,以及本文控制策略的轨迹跟随效果。
1 自动驾驶功能架构
自动驾驶系统中,全局路径规划模块根据行驶目标和车辆当前位置,调用地图数据规划出全局路径;在自动驾驶功能运行过程中,局部轨迹根据车辆实时运行的高精度定位数据,提取模块提取前方车道级行驶轨迹;纵侧向控制模块根据前方行驶轨迹,规划车辆控制动作,由控制执行模块控制车辆实现车辆的自动驾驶功能[4-5]。自动驾驶功能流程如图1所示。
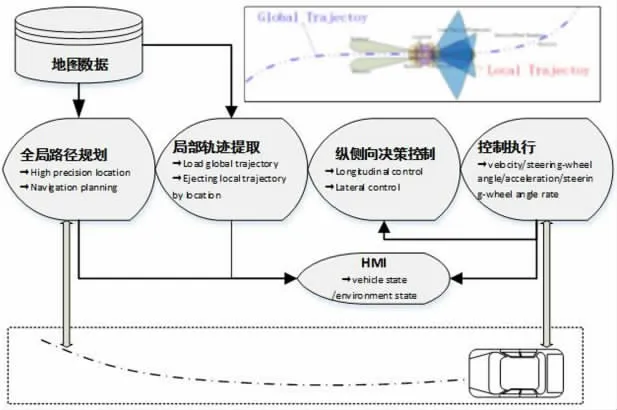
图1 自动驾驶功能流程示意图
本文重点研究局部轨迹提取以及车辆纵/侧向决策控制算法,涉及如何充分提取和利用局部轨迹信息,如何实现纵/侧向控制及解决纵向、侧向控制间的耦合。……
登录APP查看全文