基于深度学习的四旋翼无人机单目视觉避障方法
2019-08-01张午阳章伟宋芳龙林
张午阳 章伟 宋芳 龙林
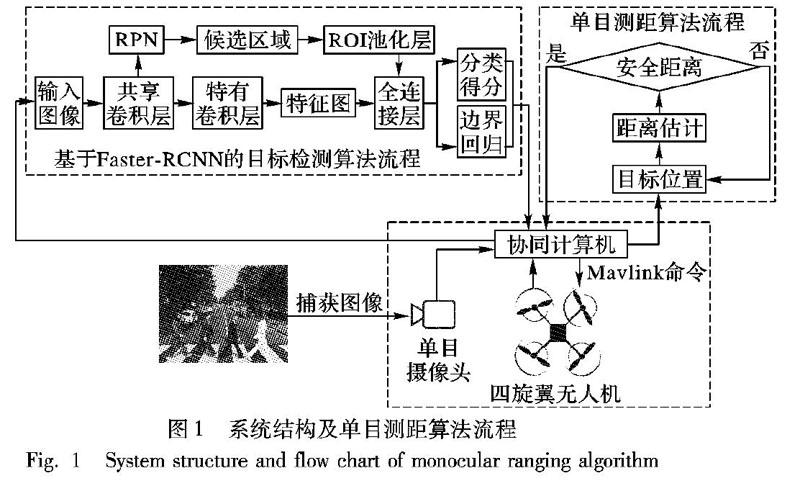

摘 要:针对无人机避障问题,提出一种基于深度学习的四旋翼无人机单目视觉避障方法。首先通过目标检测框选出目标在图像中的位置,并通过计算目标选框上下边距的长度,以此来估量出障碍物到无人机之间的距离;然后通过协同计算机判断是否执行避障动作;最后使用基于Pixhawk搭建的飞行实验平台进行实验。实验结果表明,该方法可用于无人机低速飞行条件下避障。该方法所用到的传感器只有一块单目摄像头,而且相对于传统的主动式传感器避障方法,所占用无人机的体积大幅减小。该方法鲁棒性较好,能够准确识别不同姿态的人,实现对人避障。
关键词:深度学习;目标检测;单目视觉;无人机避障
中图分类号:TP242
文献标志码:A
文章编号:1001-9081(2019)04-1001-05
Abstract: A monocular vision obstacle avoidance method for quadrotor based on deep learning was proposed to help quadrotors to avoid obstacles. Firstly, the position of object in the image was obtained by object detection, and by calculating the height of the object box in the image, the distance between quadcopter and obstacle was estimated. Then, whether performing obstacle avoidance was determined by synergetic computer. Finally, experiments were conducted on a flight test platform based on Pixhawk flight control board. The results show that the proposed method can be applied to quadcoptor obstacle avoidance with low speed. Compared with traditional active sensor methods, the proposed method greatly reduces the occupied volume with only one monocular camera as sensor. This method is robust and can identify people with different postures as obstacles.
Key words: deep learning; object detection; monocular vision; quadcopter obstacle avoidance
0 引言
隨着机器人技术以及微机电系统(Micro-Electro-Mechanical System, MEMS)的发展,无人机在各领域中的应用越来越广泛。围绕着无人机相关的研究也日趋增多,其中,无人机的自主飞行技术一直是研究热点之一。四旋翼无人机具有体积小、结构简单、机动性强、可垂直起降等固定翼无人机所不具备的优点,因此具有很强的适应性和广泛的应用场景,可用在航拍、巡检、物流等低空域任务当中,很多科研机构和高校均对此展开了不同层次的深入研究。
对于固定翼无人机,因其飞行高度较高,在其任务高度上基本没有障碍物阻拦,可以人为地为其划定航线,让其沿着预定航线在预定高度飞行。然而……