无人直升机着舰模拟台控制系统设计
2012-09-15何剑钟廖智麟申焕萍
直升机技术 2012年2期
何剑钟,廖智麟,申焕萍
(中航工业直升机设计研究所,江西景德镇 333001)
0 引言
无人直升机着舰模拟台是在着舰试验中为规避风险而在路基上模拟舰船运动的试验平台,它是一种6-DOF(自由度)的 Stewart并联机构[1]。相比其他6-DOF机构,Stewart机构具有精度高、刚度大、受力合理、速度高、响应快等优点,因此这种机构得到了广泛关注和研究,并成功用在了多自由度要求的飞行模拟器、船舶舰面模拟器及其他各类大负载的运动模拟。本文针对此种无人直升机着舰模拟台,进行运动学逆解后,提出一种基于PAC可编程自动控制器的数字PID闭环控制策略,使6个伺服电动缸能同时实现闭环控制,各缸协调运动即可模拟舰船的纵摇、横摇、振荡等单项或复合运动。
1 运动学分析
本文所研究的着舰模拟台机构简图如图1所示,它由上下两平台及并联连接两者的6根伺服电机驱动杆组成。这6根驱动杆都可以独立地自由伸缩运动,其两端分别用虎克绞与上下平台连接。平台的姿态是通过对6个伺服电动缸的协调控制来实现摇摆台上平台沿空间x、y、z轴的平移和绕各轴的转动[2]。
在上下平台分别建立静坐标系O-xyz与动坐标系O1-x1y1z1,静平台各虎克铰的中心分别为Bi(i=1,2,3…6),动平台的虎克铰中心分别为bi(i=1,2,3…6),则它们在各自坐标系中的向量可表示为OBi、O1bi,并设姿态变换矩阵R为
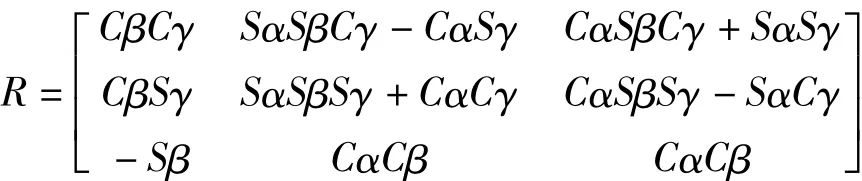
式中的α、β、γ分别是动平台中心 O1绕 x、y、z轴的旋转角。由此建立该机构的各支链的闭环方程:
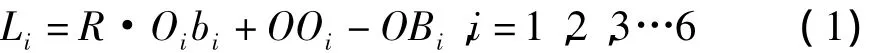
其中Li为驱动杆的方向向量,OOi为动平台参考点O1相对于静平台坐标系原点O的位移向量。……
登录APP查看全文