基于动态碰撞时间预测的机器人区域射门算法
2012-06-13张秋实张天航张雨泽黄冰冰
东北电力大学学报 2012年4期
张秋实,张天航,张雨泽,吴 阳,黄冰冰
(东北电力大学信息工程学院,吉林吉林132012)
机器人足球融合了实时视觉系统、机器人控制、无线通讯、多机器人控制等多个领域的技术[1],已成为研究多智能体系统的一个标准实验平台[2,3]。机器人足球赛是在一个实时、动态的环境中进行的[4],射门成功率无疑是决定一支球队实力的关键因素,引起越来越多学者的重视[5]。
提高射门成功率的方法有很多,最受学者们关注的是人工智能算法和曲线拟合算法。由于仿真机器人足球比赛平台时间响应快,实时性要求高,人工智能算法的特点和优势无法充分体现。所以,各参赛队多使用曲线拟合算法规划射门路径。文献[6-12]构造了不同的拟合曲线,在射门曲线的速度性、准确性、连惯性以及避障和死角射门等方面进行了深入研究,一定程度上提高了机器人一次射门成功率。
随着团队防守层次的不断优化和守门员防守质量的不断提高,一次射门效率受到了很大的限制。为此本文提出一种基于动态碰撞时间预测的区域射门算法,在保证一次射门成功率的前提下,尝试着提高二次射门成功率,进而提高射门效率。该算法在运动中预测机器人与球碰撞发生的时间、碰撞区域以及对方守门员站位趋势,根据对方守门员的站位趋势来设计死角射门动作。仿真实验结果表明,用此方法改进射门动作后,射门的成功率和比赛的进球数明显提高。
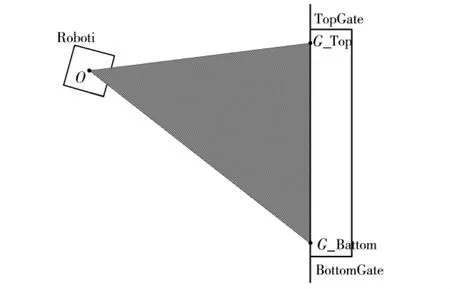
图1 射门区域
1 射门条件判断
比赛中,机器人和球的位姿时刻在变化,只有满足特定关系时才具备射门条件。……
登录APP查看全文