双臂工业机器人结构设计与运动的探究
2021-12-28王志强
家园·电力与科技 2021年11期
关键词:机械臂
王志强
摘要:双臂工业机器人是工业生产日趋复杂化、智能化背景下的主流发展趋势,实用价值较为突出。文章以双臂工业机器人为例,阐述了双臂工业机器人的结构设计,论述了双臂工业机器人的运动轨迹规划方案,并进行了运动学仿真。得出:所设计的双臂机器人协作配合默契,可以满足复杂工业生产要求。
关键词:双臂工业机器人;C空间;机械臂
前言:
当前,工业机器人在医学、建筑业、农业等诸多领域均发挥着显著的作用。在各行业生产要求持续提升的背景下,工业机器人面临的工作环境日益复杂,而现有单臂工业机器人无法达到复杂作业要求。因此,探讨双臂工业机器人的结构设计具有非常突出的现实意义。
一、双臂工业机器人的结构设计
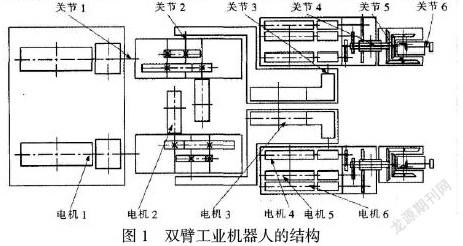
双臂工业机器人的每一个机械臂由若干个紧凑的机械臂关节构成,每一个机械臂关节则由1个结构壳体、1个一体化关节组成[1]。具体如下:
如图1所示,每一个关节均与电机相对应,关节1、关节2、关节3、关节4为一体化关节,主要为中空结构(螺钉+波发生器+减速器本体+密封圈装+电机+螺钉+密封圈),中间预留空腔可以为机械臂电缆穿越提供空间,电缆结构被大大简化,线缆、气管穿越效率较高;而关节5、关节6则为差速机构联动,外形、尺寸与人外形类似,主要利用1根实心轴+2根空心轴完成传动任务,其中关节6运动由电机6控制,关节5运动则由电机6和电机5联动控制。
二、双臂工业机器人的运动轨迹规划
登录APP查看全文