一种煤矿井下环境安全勘测仿生机器人的设计
2021-12-09李亚文黄乐乐张文奕
微型电脑应用 2021年11期
李亚文, 黄乐乐, 张文奕
(商洛学院 电子信息工程与电气工程学院, 陕西 商洛 726000)
0 引言
我国作为一个产煤大国,煤炭产出占世界35%,然而,在开采过程中煤矿井灾害屡发不断,每年因矿难死亡的人数占世界的83.7%[1],工人的生命财产安全和企业的收入受到严重的危及,在矿难发生时遇难人员平均只有约48小时的存活时间,且井下环境复杂,救援人员在深入井下后可能会遇到二次爆炸和坍塌等各种危险状况[2-3]。基于目前的煤矿开采和救灾状况,井下环境探测机器人体积小、行动安静又易于操控[4],能代替人工快速完成危险工作,在远程监控、能源开发和抢险救援等方面的工作中都具有重大作用[5-6]。因此,本文合理分析了煤矿井下环境,设计了分别为嵌入式控制模块、通讯模块、数据采集模块等为主要核心硬件,搭载远程PC和机载PC进行数据采集和传输,实现了煤矿产井下环境安全探测仿生机器人的设计,并进了实验测试。
1 系统整体设计方案
(1) 机器人理论设计
机器人理论设计可以分为硬件搭载平台与软件基本架构两部分进行设计,如图1所示。
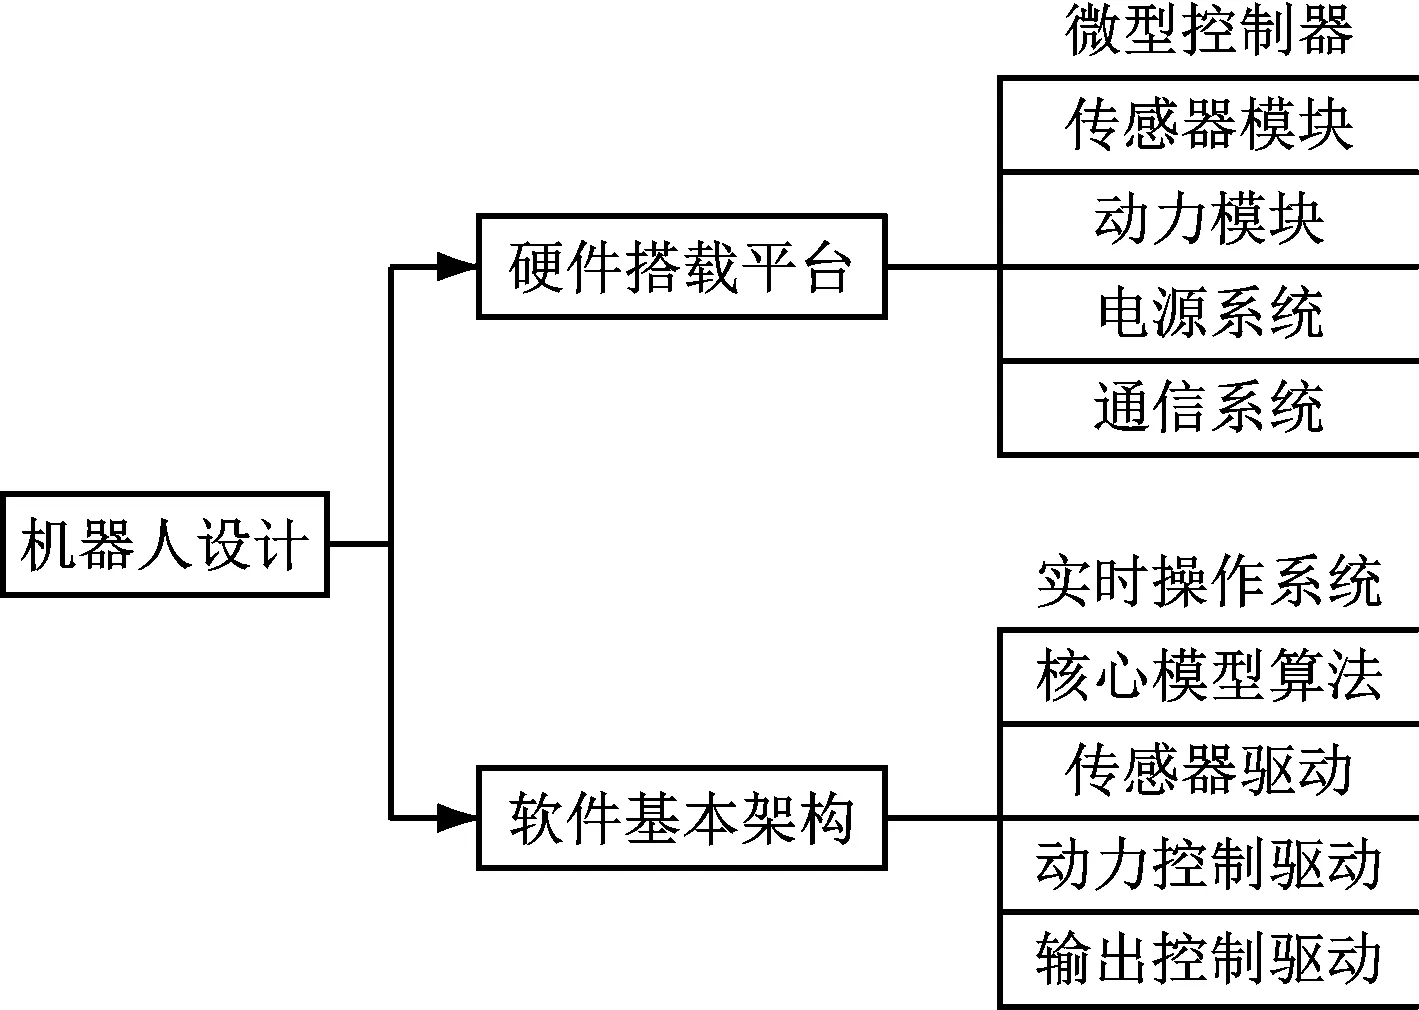
图1 机器人设计理论框架
硬件是机器人的肉体,软件是机器人的灵魂。微型控制器相当于机器人的大脑控制机器人的数据处理并提供反馈信息[7];传感器模块是机器人的感官,包含各种数据采集的基础元件用于采集矿井内部所需要的环境信息[8-9];动力模块是机器人的手脚,用于控制机器人的运动并且为数据采集提供便利的采集条件;……
登录APP查看全文
