基于模糊控制的纯电动汽车再生制动控制策略研究
2021-11-28杨凤敏汪伟王汝佳盛广庆罗金
江苏理工学院学报 2021年4期
杨凤敏 汪伟 王汝佳 盛广庆 罗金
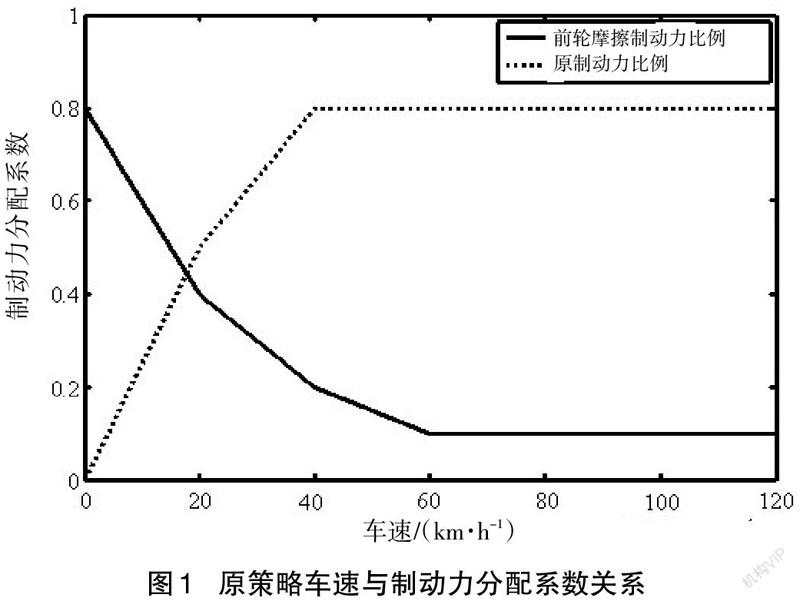
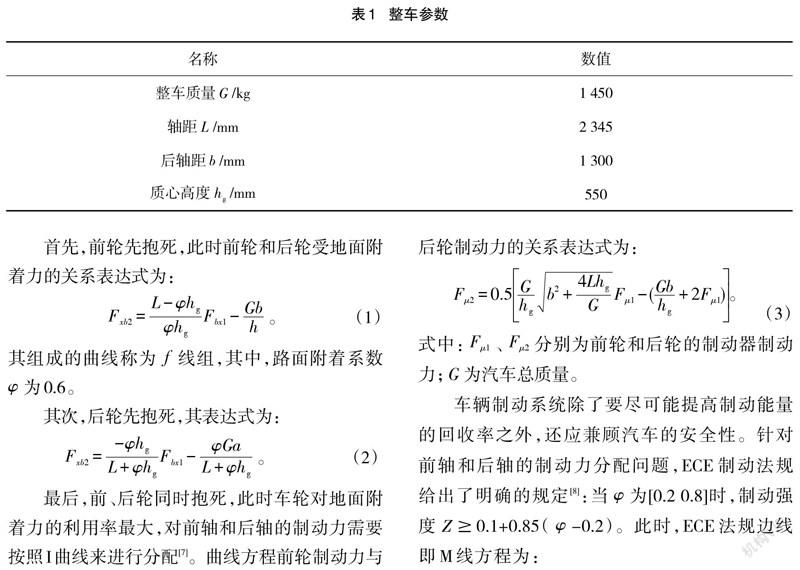
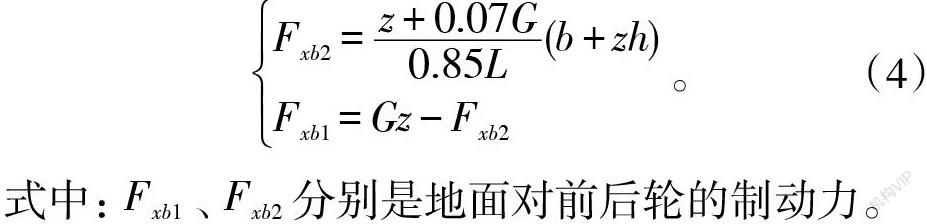
摘 要:针对纯电动汽车制动能量回收效率较低的问题,提出一种以制动强度、电池荷电状态和车速为输入变量,以电机制动力比为输出变量的模糊控制策略。首先,对制动力进行分配;其次,设计模糊控制器;最后,在ADVISOR和Simulink中建立模型进行仿真。结果表明:改进后的控制策略使电池受到的最大冲击电流减小约17 A,电池荷电状态值比改进前增加了0.02,汽车续驶里程提高了6.51 km;汽车在制动时电机制动力所占总制动力的比例增大。所设计的制动策略有助于汽车制动能量的回收,有效延长了纯电动汽车续驶里程。
关键词:纯电动汽车;复合电源;再生制动控制策略;模糊控制
中图分类号:U469.72 文献标识码:A 文章编号:2095-7394(2021)04-0068-08
当前,世界各国都面临着环境问题。由于传统燃油汽车易造成大气污染;因此,在未来的发展中,电动汽车具有广阔的前景。电动汽车具有污染小、噪音低等优点,但是,受诸多因素影响,其续驶里程会有所减少。为解决该问题,可以从电池储能和能量回收这两方面进行研究。然而,目前在电池储能技术方面尚未取得突破性进展[1];因此,再生制动能作为电池的补充能量,对其进行有效回收已成为电动汽车高效利用能源的有效途径。
采用再生制动技术提高电动汽车的能量利用率和里程数,是当前电动汽车技术研究的重要方向之一[2-3]。赵国柱等人[4]提出了一种基于不同载荷率的再生制动控制策略,显著提高了车辆的制动能量回收率,但该方法目标较为单一,没有考虑影响车辆再生制动的综合因素。……
登录APP查看全文