低剂量CT透视遥控穿刺机器人系统引导穿刺体模的可行性
2021-11-23何晓锋肖越勇张啸波魏颖恬张忠亮薛晓东张师闻
中国介入影像与治疗学 2021年11期
关键词:剂量
何晓锋,肖越勇,张 肖,张啸波,张 欣,魏颖恬,张忠亮,薛晓东,张师闻
(中国人民解放军总医院第一医学中心放射诊断科,北京 100853)
CT引导下介入微创治疗指在CT设备引导和监测下进行经皮穿刺治疗,广泛用于肿瘤穿刺活检和原位灭活[1-3]。目前临床穿刺多为徒手盲穿或以各种导航设备[4-5]辅助穿刺,均存在误差。本研究观察自行研发的低剂量CT透视遥控穿刺机器人系统穿刺靶点的准确性、精确性和辐射剂量,并与常规CT引导穿刺比较慢,评价其应用价值。
1 材料与方法
1.1 材料 半身仿真人体模型(匡特人体模型0210,材料为硅胶),包括模拟皮肤、肝脏及肝脏肿瘤;17G穿刺套管针(日本TSK株式会社),长9.5 cm。
1.2 仪器与方法 采用Philips Brilliance TM Big Bore 16排大孔径螺旋CT,孔径85 cm,具有透视功能,将透视脚踏板线延长至CT操作室。
1.2.1 机器人穿刺系统 自主研发的机器人穿刺系统由遥控操作台、速度控制面板、机械臂、持针器及场景显示系统组成(图1~3)。①遥控操作台:用于发出操作指令,包括进针,平移(头侧、足侧/左右),旋转(头侧、足侧/左右)及急停;②速度控制面板:通过触摸平板调整操作指令速度;③机械臂:改良后的Universal Robots公司UR5e机械臂,具有6个自由度,固定于自制稳定底座;④持针器:用于夹持和固定穿刺针,包括夹持臂和固定夹;夹持臂由具有高透射性材料加工而成;固定夹由尼龙材料通过3D打印制成,无X线伪影;⑤场景显示系统:机器人周围配备4个摄像头,以实时显示机器人及受检者,实现医师近台穿刺场景。
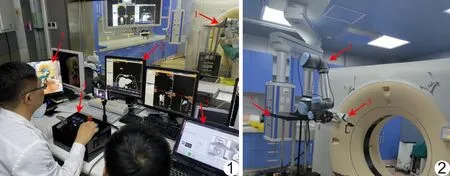
图1 操作间布局 1.扫描室内机器人机械臂及底座;……
登录APP查看全文