基于雅克比矩阵的并联机器人运动学性能分析
2021-09-10刘芳芳谭伟浩
刘芳芳 谭伟浩

摘要:基于雅克比矩阵的机构运动特分析对于并联机构的设计具有重要指导意义。本文主要介绍3-UPS/RRR并联机构的运动特性,首先建立机构的雅克比矩阵,利用雅克比矩阵建立机构的可操作度指标,其次借助可操作度指标对在不同姿态下的机构可操作度进行评估。通过MATLAB仿真结果表明,该机构具有良好的可操作性能。
Abstract: The kinematic characteristic analysis based on Jacobian matrix is very important for the design of parallel mechanism. This paper mainly introduces the kinematic characteristics of 3-UPS / RRR parallel mechanism. Firstly, the Jacobian matrix of the mechanism is established, and then the operability index of the mechanism is established by using the Jacobian matrix. Secondly, the operability of the mechanism in different attitude is evaluated by the operability index. Matlab simulation results show that the mechanism has good operability.
关键词:雅克比矩阵;并联机构;可操作度
Key words: Jacobian matrix;parallel mechanism;operability
中图分类号:TH16 文献标识码:A 文章编号:1674-957X(2021)07-0069-02
0 引言
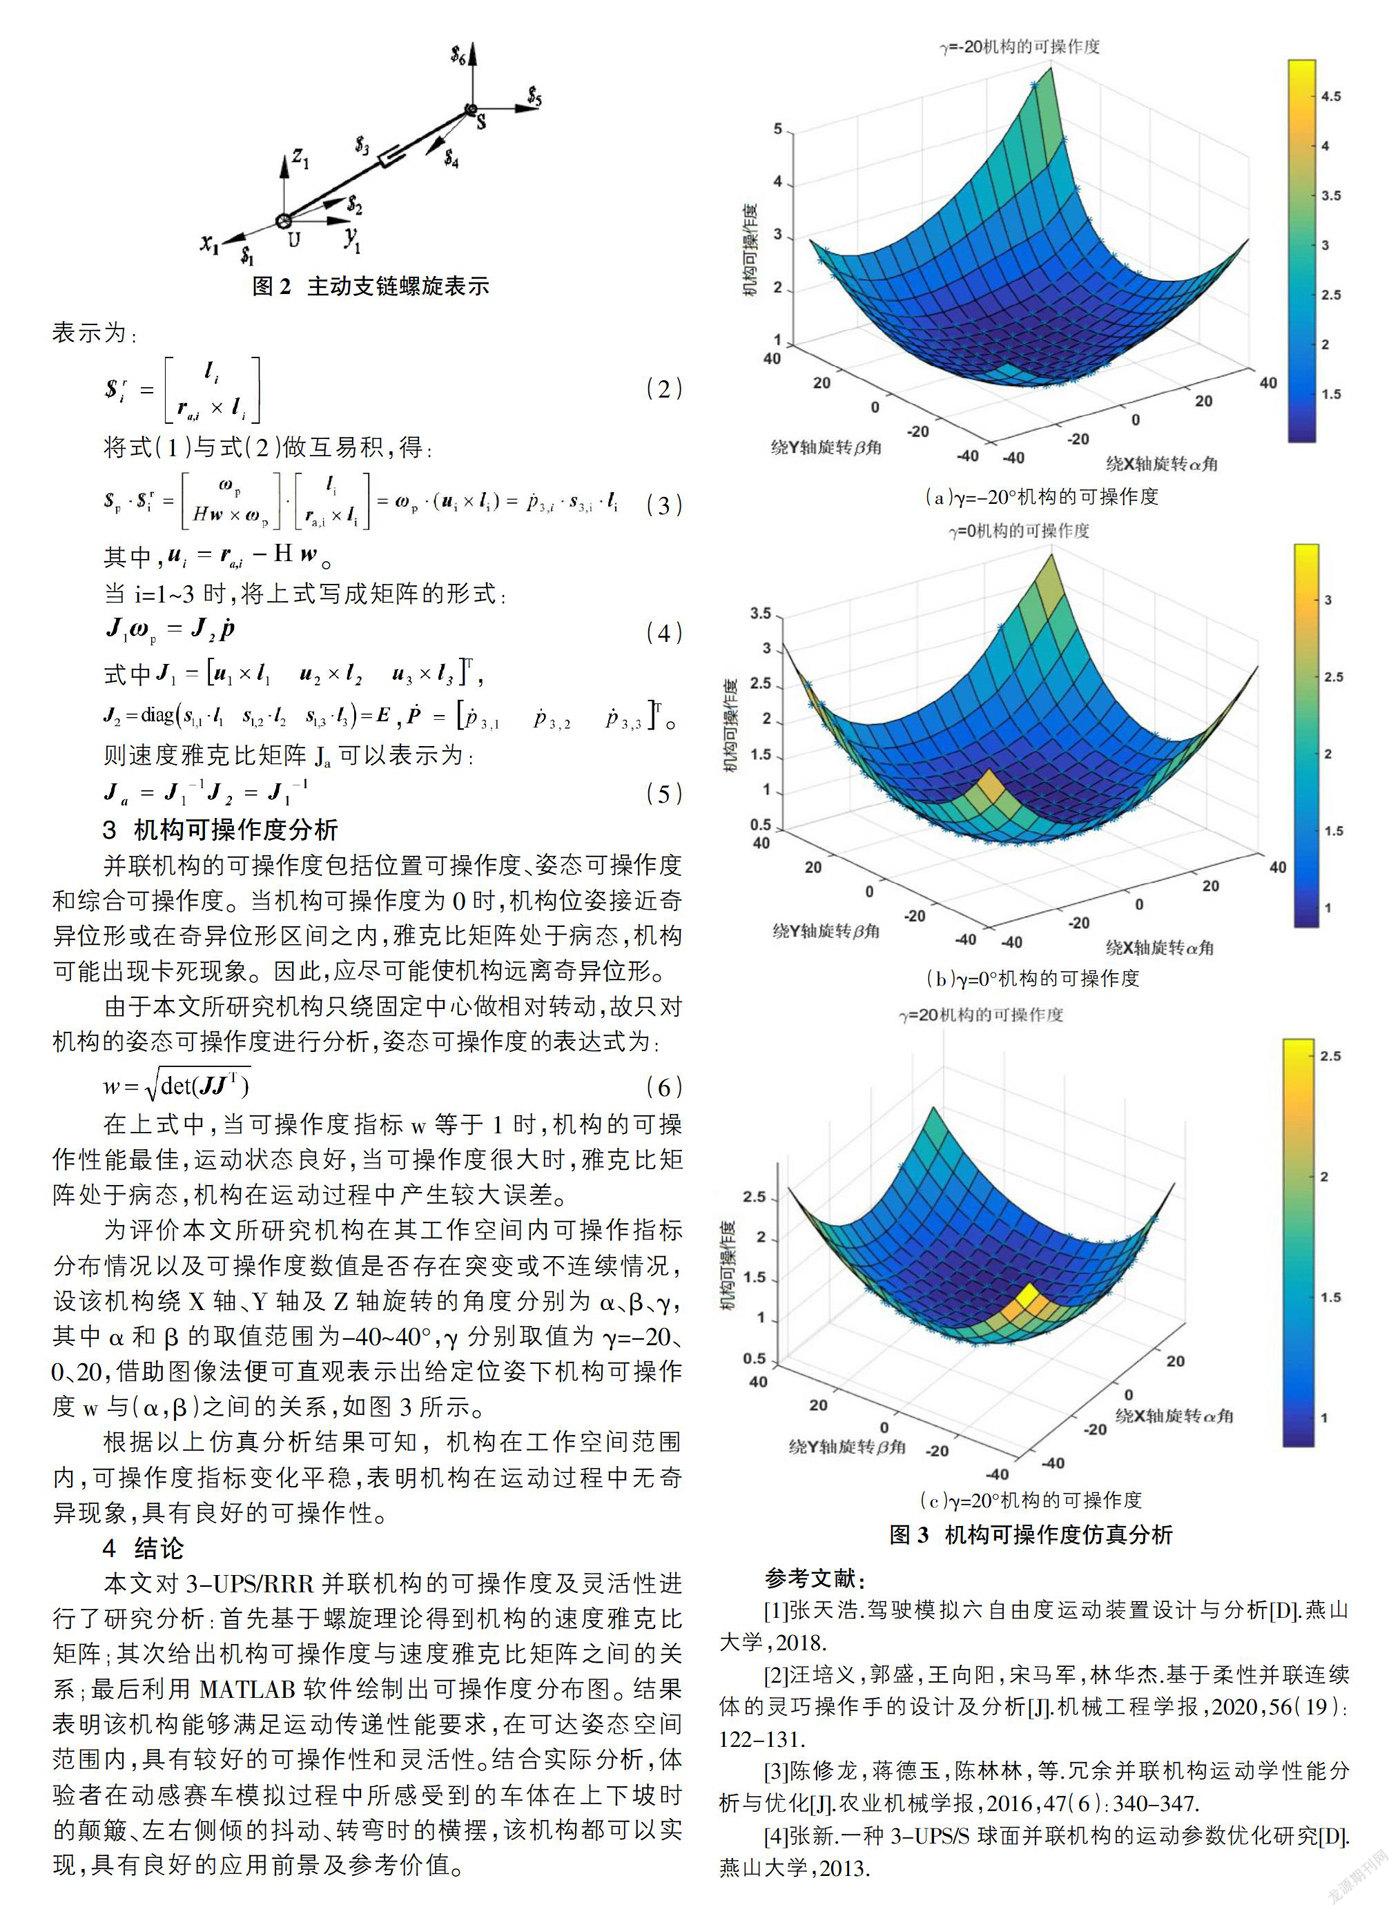
随着现代信息科技与娱乐业的融合,虚拟现实技术的出现以及电机传动技术的成熟应用,使得人们对于多自由度模拟装置的体验需求越来越多[1]。并联机构凭借其高刚度、高精度以及动态特性好等突出优势在各领域都得到广泛应用,现有的大部分模拟装置都是6自由度Stewart并联机构的原型,本文提出了一种将3-UPS/RRR三自由度并联机构应用在赛车模拟驾驶当中的研究分析。但由于并联机构综合性强,为了保证机构具有良好的运动性能,在研究之前时,需要对机构的运动学特性进行分析。因此,本文利用雅克比矩阵对机构的运动学特性进行分析研究,其中包含机构的可操作性及灵巧度。可操作度及灵巧度分别用于衡量机构的输出动平台在位姿方面的操作性能,以及评价机构的灵活性能[2]。本文以3-UPS/RRR三自由度并联机构为例,借助螺旋理论建立该机构的雅克比矩阵;利用姿态可操作度衡量机构的灵活性,并在此基础上,利用MATLAB软件对不同位姿下机构的可操作度进行仿真分析。……