专用锻造机械臂轻量化设计及仿真分析
2021-08-19张泰源张继忠崔向贵姜锦华
青岛大学学报(工程技术版) 2021年3期
关键词:机械臂
张泰源 张继忠 崔向贵 姜锦华
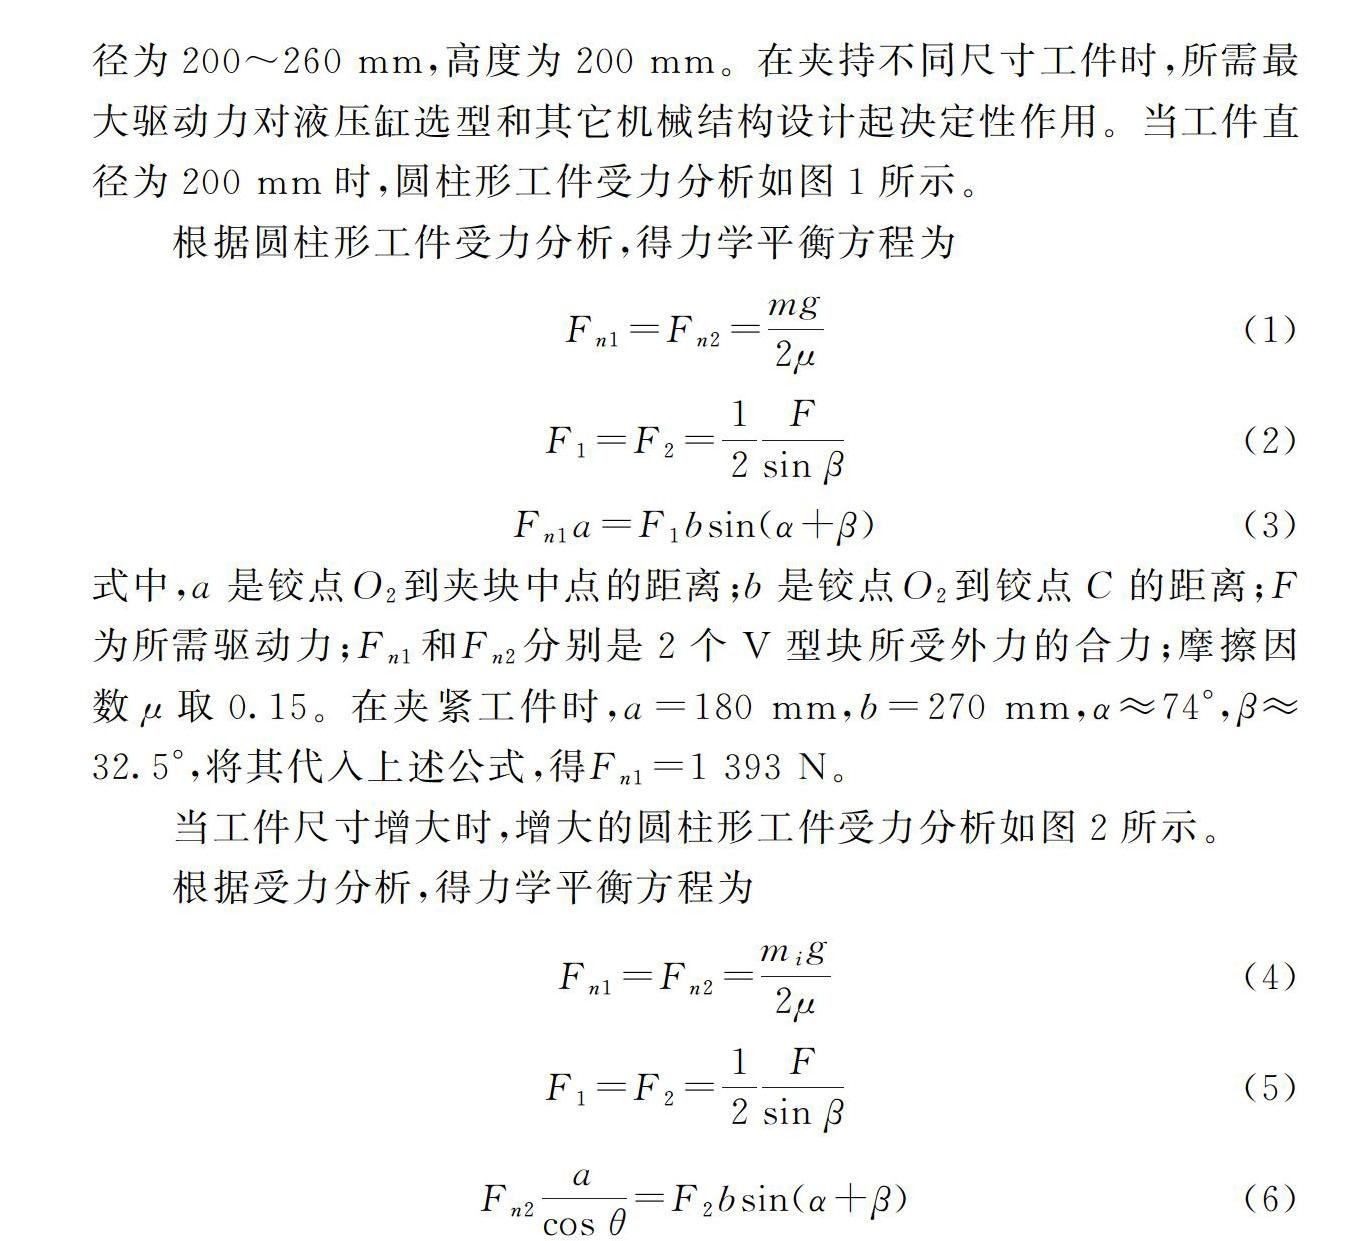
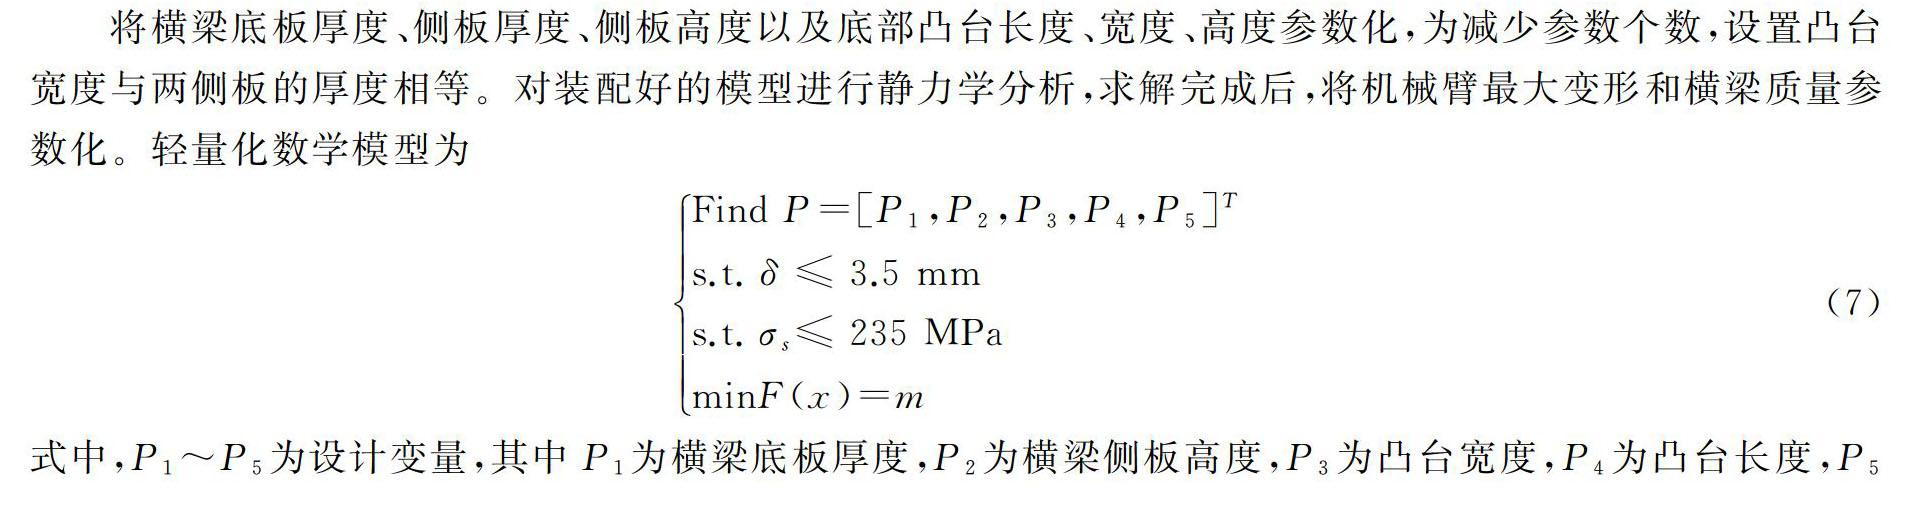
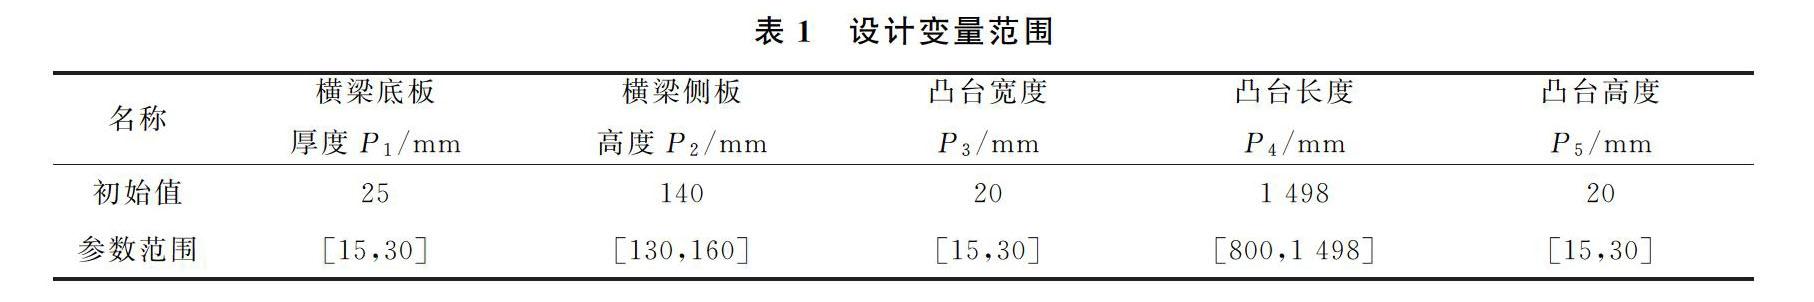
摘要: 针对锻造生产过程中存在的工人劳动强度大和生产效率低等问题,本文对某生产线专用锻造机械臂进行轻量化设计。通过对机械臂夹持器进行创新设计,减小夹持工件时夹持器所需的最大驱动力,并采用有限元软件,对机械臂进行极限位置处的静力学分析,得到了机械臂最大变形约3.64 mm,最大应力约38 MPa。同时,以最大变形为约束条件,以横梁质量最轻为优化目标,建立有限元数学模型,在满足机械臂末端承载能力的前提下,采用有限元整体分析和响应面优化相结合的方法,对机械臂进行优化设计。优化结果表明,优化后的机械臂最大变形减少约8%,机械臂横梁质量减少约25%,达到了专用锻造机械臂轻量化设计的目的。该研究为机械臂的后续优化工作提供一定的参考价值。
关键词: 机械臂; ANSYS Workbench; 静力学分析; 响应面优化; 轻量化
中图分类号: TP241.3; TP391.9 文献标识码: A
收稿日期: 20210517; 修回日期: 20210620
作者简介: 张泰源(1997),男,山东青岛人,硕士研究生,主要研究方向为机械系统数字化设计及仿真。
通信作者: 张继忠(1964),男,博士,教授,主要研究方向为机械系统数字化设计。 Email: zjzqdu@163.com
近年来,机器人应用水平已经成为一个国家综合国力的重要体现形式,工业机器人技术发展的高低也成为衡量各国工业自动化技术水平的主要标准[12]。其中,机械手臂是工业应用和理论研究中最典型也是最早出现的工业机器人,随着科学技术的不断发展,轻量化成为机器人发展的主要方向之一[35]。……
登录APP查看全文