小车环境采集及程序设置教学设计
2021-07-20潘凤霞
教育周报·教研版 2021年18期
潘凤霞

教学目的:知识与技能:①理解环境采集的必要性,并学会进行环境采集操作。②学会初始化模块的设置。
过程与方法:在应用软件的过程中学习,边学习边操作。
情感态度与价值观:探索软件参数的过程中得到软件的共性,理解推广思想。
教学重点:环境采集操作,初始化模块设置
教学难点:正确配置初始化模块。
课型:新授课
课时:一课时
教学过程:
(1)导入新课。由感知和学习,理解机器人学习环境的途径,理解环境采集的重要性。
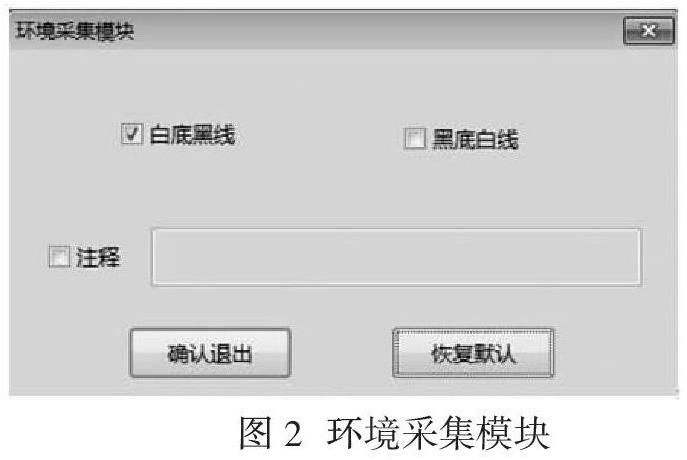
(2)讲授新课: ①复习巡线模块的显示。②拖动初始化和环境采集模块。③初始化模块设置界面如图1所示。
(3)环电机:如果你使用的是速度闭环的电机需要勾选该项;如果是普通电机请勿勾选该项,否则您的电机转动时可能会一直保持最高速度。【我们用的不是闭环电机,因此点掉此选项】
(4)马达通道:分为2个,对应机器人的左右电机分别接在哪个DC口上。
(5)功率:电机的实际输出速度是程序中的速度值乘以该功率值。如果某一电机正转时机器人是后退的,可以把功率设置为负数,这样以后再设置电机速度时就不用考虑转向问题了。【功率设置为左1右-1】
(6)面灰度数量:如果您的机器人是使用7个灰度传感器巡线的,请选择“7灰度配置”;如果您的机器人是使用5个灰度传感器巡线的,请选择“5灰度配置”;如果您的机器人既不是使用7个灰度传感器巡线也不是使用5个灰度传感器巡线,那么这个“巡线模块库”不可用,您需要自己编写巡线程序。……
登录APP查看全文