抗差Kalman滤波算法研究及其在GPS监测数据中的应用
2021-07-19焦雄风杨兴旺索广建张献州
铁道勘察 2021年3期
焦雄风 陈 铮 杨兴旺 索广建 张献州
(1.西南交通大学地球科学与环境工程学院,成都 611756; 2.西南交通大学高速铁路运营安全空间信息技术国家地方联合工程实验室,成都 611756; 3.上海铁路北斗测量工程技术有限公司,上海 200071; 4.中国铁路上海局集团有限公司,上海 200071)
1 概述
Kalman滤波在许多领域应用广泛,但受制于其动态系统模型中随机噪声设定(必须为白噪声),对观测手段和环境要求较高。抗差Kalman滤波的提出可有效解决上述问题。赵长胜针对GPS精密定位问题,提出有色噪声作用下的抗差Kalman滤波,并对其公式进行详细推导[1];刘华夏探讨一种抗差自适应Kalman滤波方法,并将其应用于高速铁路变形监测数据的分析中[2];张海平针对BDS-3星座的中长基线实时动态定位,等提出一种基于组合观测值的实时动态(RTK)卡尔曼滤波定位算法,并获得厘米级的定位精度[3-4];贺晗等将抗差Kalman滤波应用于塌陷区监测数据的处理中[5];余航等推导了针对动态EIV模型的总体卡尔曼滤波方法及其近似精度评定公式[6]。
然而,基于不同准则下的抗差Kalman滤波性能差异较大。以下对抗差Kalman滤波、经典Kalman滤波以及小波阈值去噪方法应用于实际GPS单历元解算进行研究,以期获得最优方法。
2 抗差Kalman滤波
2.1 经典Kalman滤波
Kalman滤波是一种能够对包含噪声的观测数据进行降噪处理,从而得到观测目标状态最优估计的算法[7],其离散线性系统下的Kalman滤波基本函数模型方程组由状态方程和观测方程构成,即
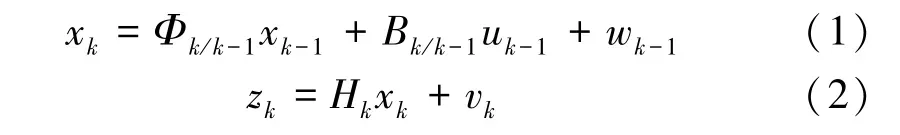
式中,xk为(n×1)初始状态参数矩阵……
登录APP查看全文
