基于全向轮的核电检修全方位移动平台的研究与实现
2021-05-22杜林宝龚卫民王晨
机械工程师 2021年5期
杜林宝, 龚卫民, 王晨
(中核武汉核电运行技术股份有限公司,武汉430074)
0 引言
全方位移动机器人作为一种特殊的轮式移动机器人,具有在零回转半径下实现平面内任意方向运动的特点,能够在拥挤、狭窄的环境中高效运动[1]。在平面内,全方位移动平台有3个自由度,可分别前后或左右直线运动、斜向45°直线运动、原地360°回转及上述任意运动形式组合[2]。全方位移动机构与传统移动机构相比具有许多优点,所需工作空间小、效率高,已在仓库储运等作业场合狭小的领域得到了应用[3]。核电站反应堆水池内设备较多、空间狭小,在水下检修过程中由于空间受限,使得检修工作受到很大限制。
针对上述情况,为了保证核电站水下检修工作的顺利实施,研究一种适用于核电站水下检修的全方位移动平台,平台上设计有负载接口,可搭载摄像头、机械手等不同的检修工具完成水下检修工作。
1 全方位移动平台轮系结构
全方位移动平台通常由机械结构和控制系统组成。移动平台机械结构常采用三轮组合或四轮组合,多为四轮组合,轮子通常采用Mecanum轮或全向轮(瑞士轮)。对于四轮配置的移动平台,一般将其设计成矩形、对称配置四轮,以保证系统有稳定的结构和平稳的运行状态[4]。轮组的布局一般四轮组合布局方式,其中使用较多的有圆形布局、菱形布局及H形布局[5],如图1所示。
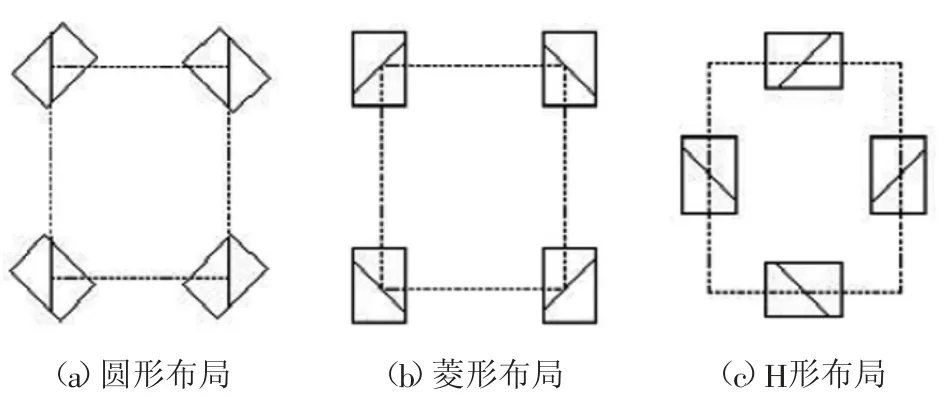
图1 轮组的典型布局方案图
本文所设计的全方位移动平台轮组采用圆形布局,轮子采用具有双排轮的全向轮,如图2所示,该类型的全向轮错开分布的两排辊子增加了轮子运行的连贯性。……
登录APP查看全文