配砟整形车智能避障系统研究
2021-04-12徐济松朱广平李继龙高春雷刘尚昆
铁道建筑 2021年3期
徐济松 朱广平 李继龙 高春雷 刘尚昆
(1.中国铁道科学研究院集团有限公司铁道建筑研究所,北京 100081;2.西安局集团有限公司西安工务机械段,西安 712400)
1 配砟整形车存在的问题
配砟整形车在进行配砟整形作业时侧犁、翼犁等装置最大伸展距离距轨道中心线约4 m,极有可能碰到距轨道中心线最近距离不到3 m 的接触网支柱、里程标等设施[1]。配砟整形车须开天窗作业,天窗时间短,作业后线路立即开通运营,因此对施工作业安全提出了很高的要求[2]。由于施工作业多在夜间,视野较差,作业现场的灰尘及噪音大,容易让司机和防护人员疲劳,更是加大了配砟整形车侧犁与铁路设施碰撞的风险[3]。
目前没有与SPZ-200型配砟整形车避障相关的检测设备,主要依靠工人实时现场防护(图1)、驾驶员瞭望等方式来保障作业安全,存在较大的安全隐患。作业现场多次发生侧犁碰撞接触网支柱等铁路设施的意外事故,造成较大经济损失。
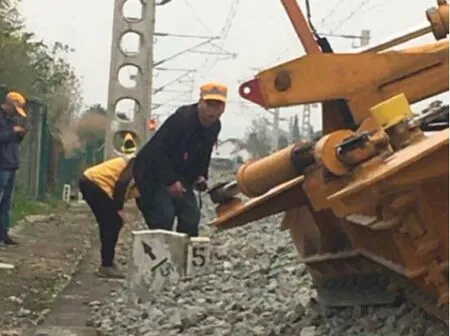
图1 配砟整形施工人工盯防现场
DPZ440 型配砟整形车装备了辅助避障系统。该系统由安装在车端顶部的单层激光扫描仪对障碍进行扫描,由拉绳传感器对翼犁外伸量进行测量,从而实现辅助避障[2-3]。
据现场应用反馈,该系统存在三点不足:①在车头、车尾两端装备的单层激光扫描仪抗干扰能力较弱。当配砟整形车距道旁待识别目标距离较远时,测量精度明显受影响。②测量配砟整形车翼犁外伸量时,须采用拉绳传感器对伸缩油缸进行位移检测,进而得出翼犁转角。……
登录APP查看全文