基于多种障碍环境建模的机器人路径规划
2021-04-09陈岳军王敬贤
科技和产业 2021年3期
陈岳军,王敬贤
(上海五零盛同信息科技有限公司,上海 200333)
智能化机器人拥有感知决策能力,它们可以辨识身边的信息情况,实现自主控制并完成复杂的任务[1]。机器人的路径规划问题是智能控制领域中的一个关键问题,保证机器人在完成任务的同时提高效率[2]。路径规划是在起始点和目标点之间选出一条最短路径,既能使机器人在行进过程中躲过障碍物,并且满足特定评价标准,如行走路线距离最短、到达目标行走时间最短、自身能量消耗最小等[3-4]。目前,机器人及其路径规划相关问题已经取得了许多成果,可分为传统方法和智能化方法两大类。
传统路径规划方法主要有几何构造方法和人工势场法。基于几何构造的方法将机器人抽象成一个可忽略的点,同时适当扩大障碍物体积,然后构造自由空间,并将其全部连通,最后采用图搜索算法找出最优路径[5]。人工势场法运用较为成熟,它用引力场和斥力场模型来表示机器人所工作的环境信息[6],受力如图1所示。该算法原理简单,适合底层的简单控制,其运行速度和存储空间与其他算法相比具有优势。但它只解决局部空间内的避障问题,更适用于动态环境,在实时避障方面发挥重要作用。
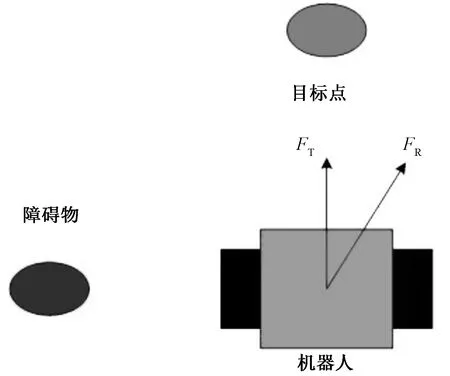
图1 人工势场法受力示意图
智能化路径规划方法主要基于遗传算法、模糊逻辑和蚁群算法。遗传算法在全局环境中搜索最优路径的能力比较强,有并行计算特性,应用较为广泛[7]。孙树栋等[8]实现了离散空间下机器人的路径规划,使用插入和删除算子,使规划出的路径是连续的。……
登录APP查看全文
