有限元算法验证机器人电动关节用螺钉强度
2021-04-06董华兴蔡松涛孙海峰
微特电机 2021年3期
董华兴,蔡松涛,孙海峰
(中国电子科技集团公司第二十一研究所,上海 200233)
0 引 言
机器人中的关节通常采用模块化研制方法,即将高转速大力矩中空电机、高减速比减速器、高精度编码器、大功率电机驱动器进行高度集成化,即关节一体化模组。关节模组作为机械臂中独立传动单元及核心组成部分,它整体上决定了机械臂的负载能力、运动速度和精度、机械臂尺寸大小乃至整个机器人的研发周期[1]。而关节螺钉作为连接关节的核心,其强度性能将直接影响电动关节、乃至整个机器人的可靠性和安全性。
分析螺钉强度的常用方法是在设计之初进行强度核算,本文将对某型SCARA型机器人在设计中进行螺钉强度分析计算。SCARA机器人的大臂电动关节的结构和受力情况相对于整机其他电动关节来说,其电机出力大,承载力大,结构强度要求高,因此大臂关节的螺钉相对其他电动关节的螺钉强度要求更高。
SCARA机器人电动关节采用谐波减速器,而安装螺孔的位置和其中螺钉规格及数量均已定型。这就要求我们在设计的过程中,需要根据机器人的速度、负载的质量等因素,来检验设计中采用的该材质的螺钉能否满足要求。尤其是谐波减速器输出法兰用螺钉,除了承受预紧力外,还要受到附加轴向力、输出转矩、倾覆力矩的作用[2],一旦选用的螺钉强度不够,发生塑性变形或断裂,如图1所示,将造成机器人精度降低,甚至发生事故。
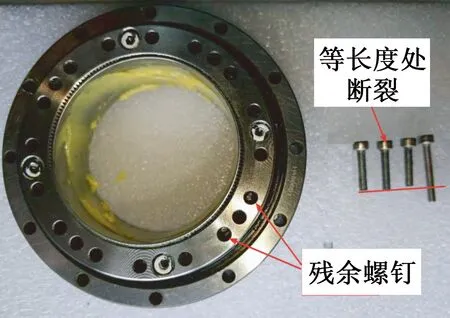
图1 螺钉断裂……
登录APP查看全文