家庭助老服务机器人的设计与分析
2020-10-12张峄左巍李卫国
现代商贸工业 2020年31期
张峄 左巍 李卫国
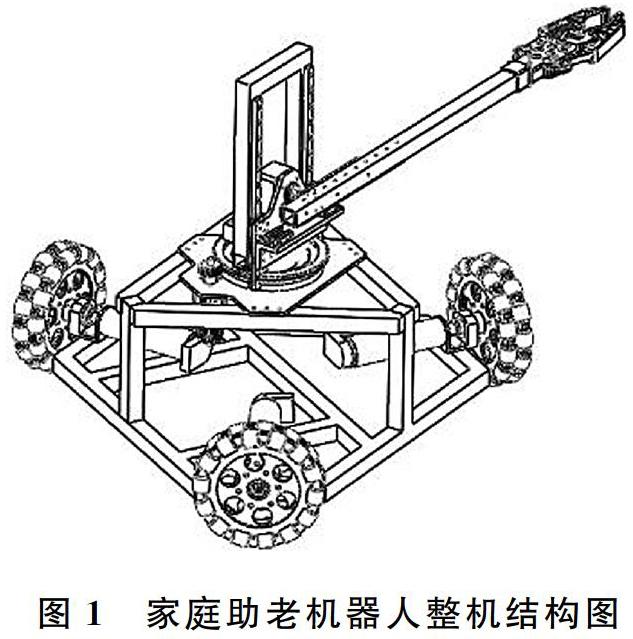
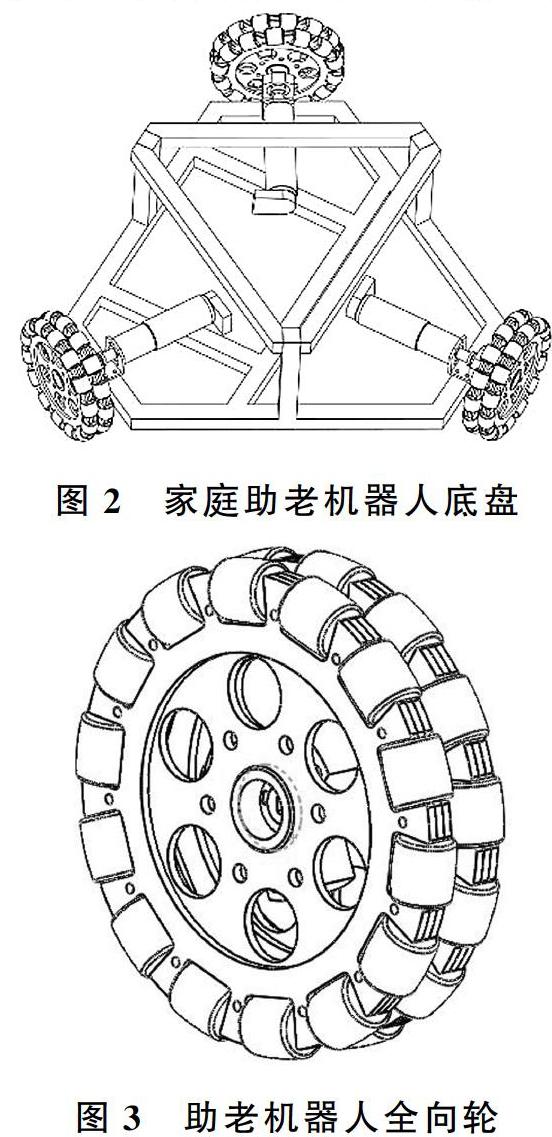
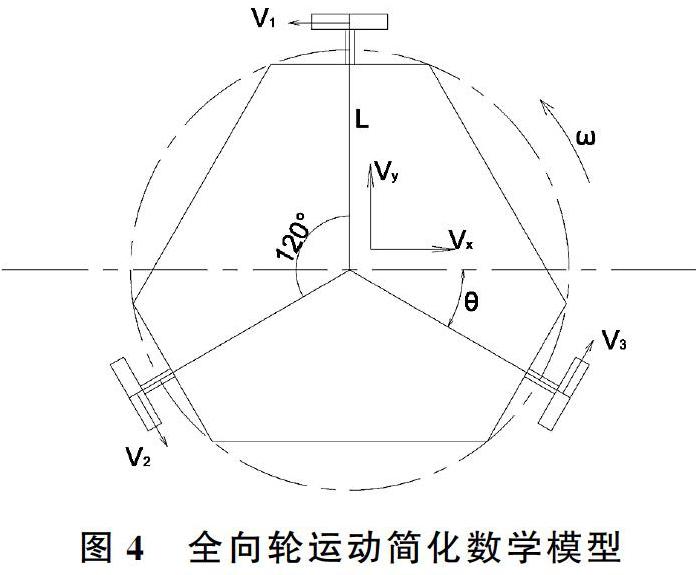
摘 要:传统助老机器人抓取物品时稳定性差、运动轨迹不精确、机器人整体变形量较大。针对上述问题,设计了一款能够辅助老年人的智能抓取物品的家庭式助老机器人。提出了应用Matlab软件对助老服务机器人悬臂结构进行逆运动学仿真分析的方法。构建了其底盘部分、悬臂机构、抓取机构的三维模型。计算求得底盘部分各全向轮的速度表达式和机器人悬臂的D-H位姿运动方程组,仿真获得了实体机器人难以得到的变形数据。通过实验证明,机器人可以实现精确运动与机器人布局的合理与稳定性。
关键词:助老机器人;结构设计;有限元法;运动学
中图分类号:TB 文献标识码:A doi:10.19311/j.cnki.1672-3198.2020.31.073
0 引言
随着自动化、智能化技术的不断进步,使得机器人在国内外研究领域的得到普遍重视,也得以进一步的推广和发展。同时,由于世界人口老龄化程度的进一步加深,作为机器人其中之一的家庭式助老机器人的刚性需求越来越明显。
据统计,我国60岁以上老人已达2.41亿人,这表明我国已经步入老龄化社会。养老问题已成为当前社会的一大压力。且鉴于我国基本国情,由于计划生育政策的实施使得当前老人多数只有一个子女。子女不能经常陪在老人身边,使得多数老人在日常生活行动上只能靠自己。然而,由于年龄大老年人腿脚不便,有的甚至卧病在床而不能移动。故而,非常有必要设计一种家庭式助老机器人,以代替老年人行走,帮助其从事日常抓取、搬运等作业。……
登录APP查看全文