汽车主动安全的防碰撞技术研究现状
2016-05-17广东工业大学信息工程学院吴海生吴黎明王桂棠何瑞进
电子世界 2016年8期
关键词:机器视觉
广东工业大学信息工程学院 吴海生 吴黎明 王桂棠 何瑞进
汽车主动安全的防碰撞技术研究现状
广东工业大学信息工程学院 吴海生 吴黎明 王桂棠 何瑞进
【摘要】汽车防碰撞技术作为汽车主动安全系统的主要研究方向之一,一直受到研究者们的高度重视。在防碰撞技术研究中,具有视场广、信息量大、功能多的机器视觉已经代替信息量单一的微波雷达成为研究重点。本文重点介绍在汽车主动防撞技术研究中,基于机器视觉的运动目标检测算法,并对粒子滤波算法和Mean Shift算法进行对比分析。
【关键词】防碰撞;主动安全;机器视觉;检测算法
0 引言
据报载,全世界每年因交通事故死亡的人数约130万,交通事故是“世界第一公害”,这已成为世界范围内的共识[1][2]。据美国联邦公路局相关统计数字显示,在各种交通事故中,因换道操作引起的事故占9%,车道偏离引起的占23%,十字交叉路口抢行的占25%,而追尾碰撞的高达28%[3]。研究数据表明,如果能准确地进行安全预警为驾驶员采取避撞措施避免碰撞赢得足够的反应时间,可以避免62%追尾碰撞[4]。可见防追尾碰撞技术在汽车主动安全技术研发的重要性。
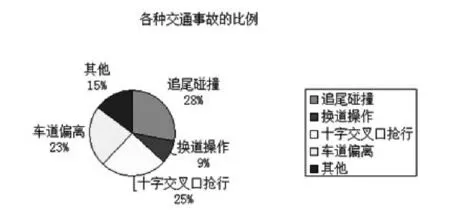
图1 各种交通事故所占比例
1 测距技术
在汽车防碰撞应用技术研发过程中,车辆间距离的准确判断是技术实现的基础。目前在汽车安全系统中应用较多的测距技术有激光、超声波、微波和机器视觉,这四种测距方式的性能比较如表1所示。
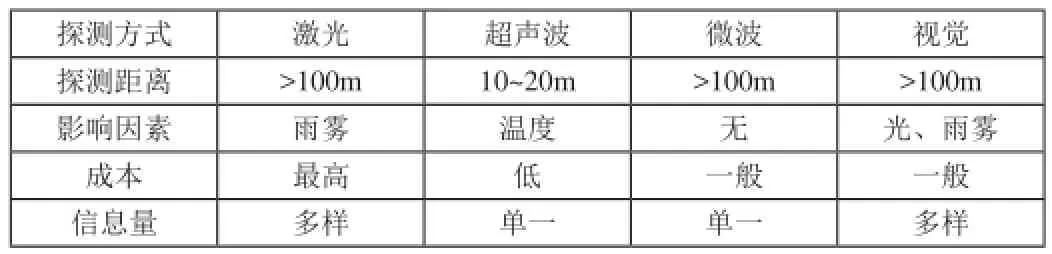
表1 四种测距方式比较
登录APP查看全文
