船舶动力定位系统滤波器设计及仿真
2015-04-13孙晓娜张闯
中国水运 2015年3期
孙晓娜 张闯
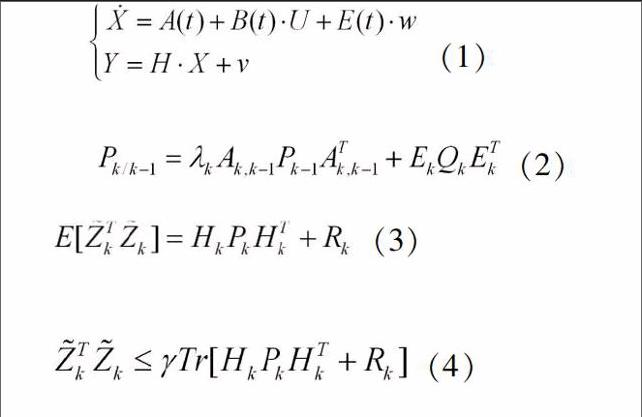
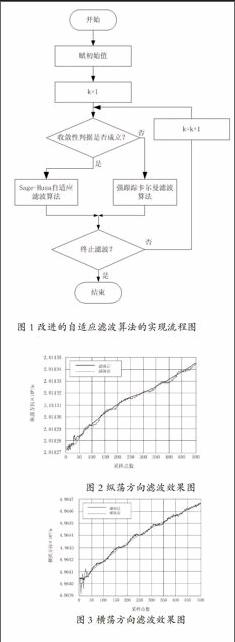
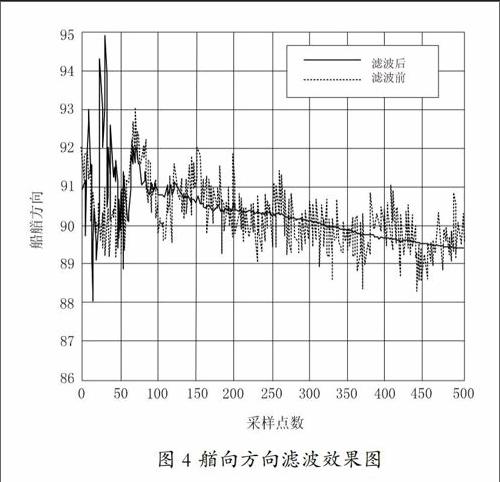
摘 要:针对船舶动力定位系统中单一滤波器的滤波性和稳定性差的问题,设计了基于Sage-Husa自适应滤波算法和强跟踪卡尔曼滤波算法相结合的自适应滤波算法,建立了动力定位船舶的数学模型,并根据此船舶设计了滤波器以及相应的算法,通过和实船测试数据的比较,两者的结论几乎一致,而且在工程上是可行的。
关键词:工程船 动力定位系统 自适应滤波算法
船舶动力定位系统概述
现今,动力定位系统已经广泛应用在海洋工程领域中,系统计算出船舶实际位置和目标位置的差值,之后根据外界的干扰力的作用计算出船舶回到初始目标位置应用的推力大小及方向,根据计算的值分配给船舶上的各个推进器,保证船舶在预先设置的位置或航迹上。
目前,动力定位系统的滤波器主要以Kalman滤波器和非线性滤波器为主。在实际中,所建立的模型由于船舶附加重量以及水动力线性阻尼系数的不精确而产生一定的偏差。此外,外界环境干扰的随机性以及系统噪声的统计的困难,导致在实船中参数的选择较困难。为了解决上述问题,本文设计了基于Sage-Husa自适应的滤波算法,同时结合强跟踪卡尔曼滤波算法的动力定位系统的综合滤波器。
船舶动力定位滤波器设计
1、船舶动力定位滤波器设计
建立三自由度方向上的船舶动力定位滤波器所需要的状态方程和量测方程。如式(1)所示。
式中,U—船舶本身与风对船舶产生的合力以及船舶自身合力矩与风对船舶产生的风力矩项之和;……
登录APP查看全文