动平衡仪设计方法
2012-10-23张赞秋
制造技术与机床 2012年7期
张赞秋 孙 振 高 岩 罗 迪 李 俊
(大连光洋科技工程有限公司,辽宁大连 116600)
轴类旋转类件在高速旋转时,由于密度不均匀或者由于特异的外形将导致对支撑部位周期性的挤压或者拉伸,长时间将导致轴承的加速磨损和支撑物的金属疲劳,最终导致不可预计的安全隐患。因此对此类物件在使用前做基本运动平衡补偿是必须的,传统方式需要将被平衡物件拆卸后利用专用平衡机测量和补偿。本文描述的方法采用柔性比例估算方法,利用物件原始支撑不需要拆卸即可完成所有的补偿工作,可以提高工作效率和补偿成本。
1 平衡计算原理
当物体旋转时,如在径向存在不平衡,所有的不平衡量都可以递归到一个不平衡的质点和一个对应的有效半径,因此只要找到这个质点和有效半径,并且对此
质点做对应的反补偿,就可以平衡掉原有的不平衡量。
2 动平衡实现的方式
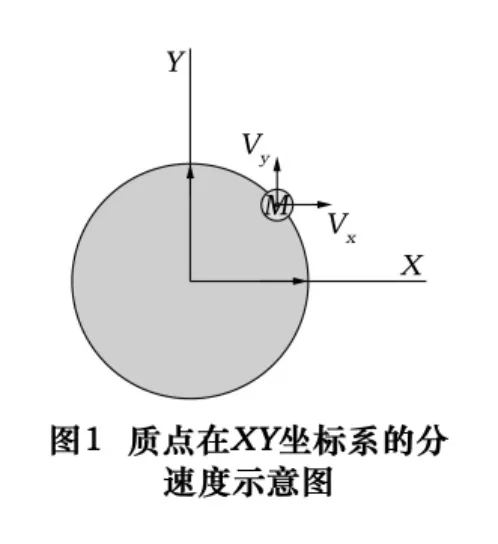
如图1所示,当物体以角速度ω旋转时,任意质点在XY坐标系的分速度分别为
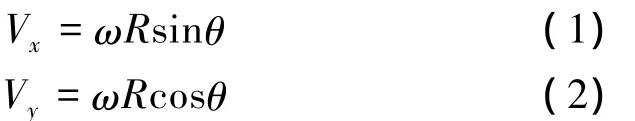
其中θ为质点M的向径与X轴的夹角。
对式(1)、(2)求一阶导数得:
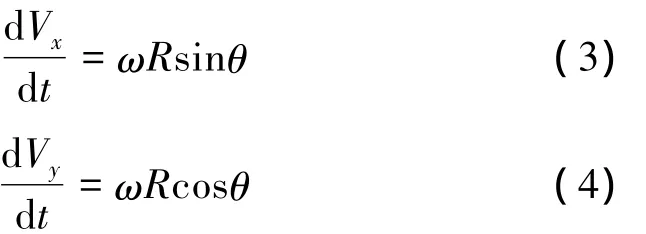
因此对于质点M,在XY方向的应力为
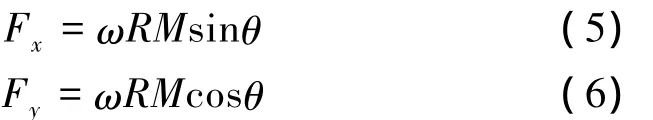
由式(5)、(6)可以看出当物体匀速旋转时,在X和Y方向的向心应力为一个正弦值。任何刚性支撑物都可以认为是一个弹性模型,即满足
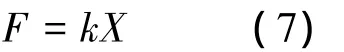
式中:F为作用力;X代表形变有效形变量;k代表不同弹性模型的劲度系数。
因此满足在XY方向上有
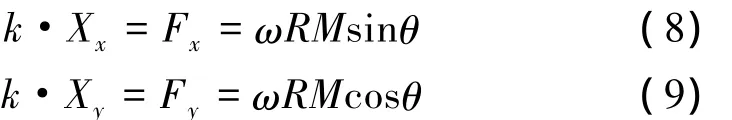
由式(8)、(9)可以看出,在XY方向的位移同样是一种满足正弦加速的位移,也就是说通过测量支撑物的加速度就可以间接地测量出旋转部分的不平衡量。……
登录APP查看全文