晶片定位原理与算法
2012-08-08耿博耘李春龙周传月
电子工业专用设备 2012年1期
吕 菲,耿博耘,李春龙,莫 宇,周传月
(中国电子科技集团公司第四十六研究所,天津 300220)
在半导体材料的加工过程中,为了提高生产效率,大部分设备都使用自动传片系统,自动化程度高的设备往往实现片盒到片盒的传输。这类设备的工作过程大致相似,即进片、定位、机械手传递、加工、机械手传递、出片。由此可见定位在加工过程中占据了非常重要的位置,只有能够实现精确定位,才能很好地完成加工过程,保证晶片的加工精度[1]。自动化设备应用较多的工序有倒角、激光打标、光刻等。
目前晶片定位技术主要有两种:电子定位、电子机械定位。在定位过程中,需要找到晶片的主参考面或者定位槽(对6英寸以上晶片)。对于有参考面的晶片,电子机械定位技术应用较多,机械定位配合电传感器,定位精度一般可以达到100 μm范围,这样的精度能够满足光刻工艺预对准要求[2]。如果要同时满足带定位槽和带参考面两种晶片的定位要求,则往往采用电子定位系统,这是本文讨论的重点。
1 晶片轮廓特点以及识别的主要数据
对于带定位槽的晶片(DOTCH),如图 1所示。沿位置8和位置4通过圆心连线,其长度记为L,将晶片直径记为准,定位槽的深度记为H,则H=准-L。我们可以用晶片的直径和槽的深度反映晶片的轮廓特点。
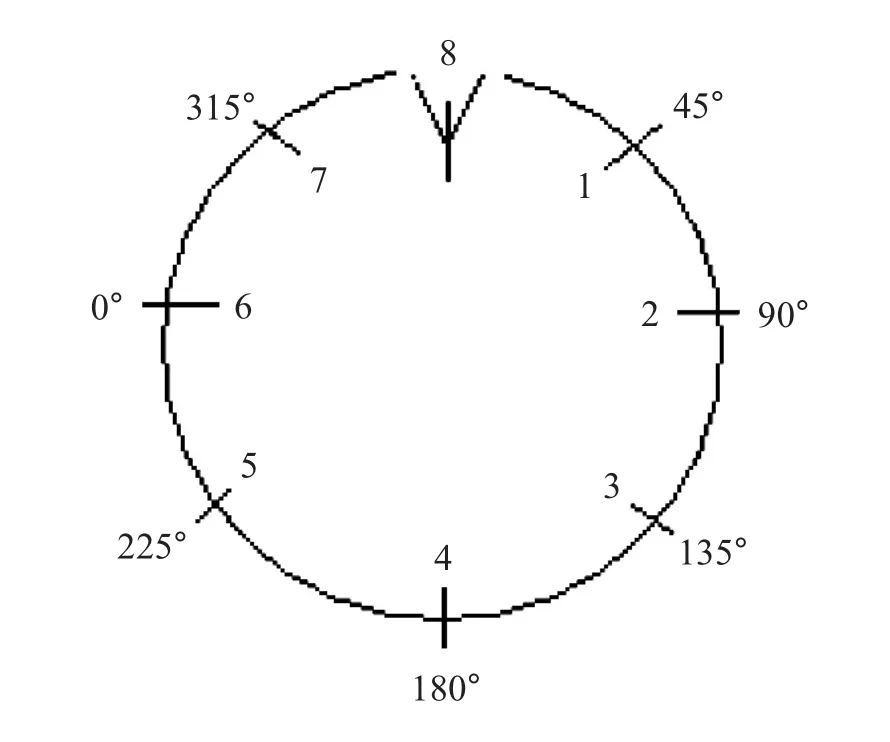
图1 有定位槽的晶片示意图
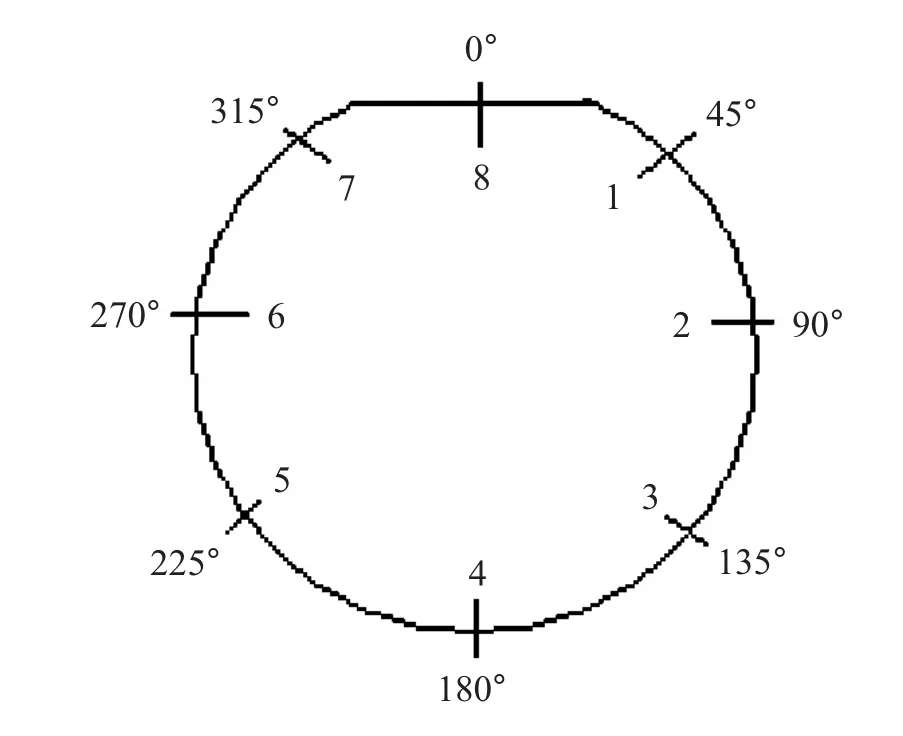
图2 只有主参考面的晶片示意图
对于只有一个参考面的晶片(OF),如图2所示,沿位置8和位置4通过圆心连线,其长度记为B,将晶片直径记为准,可以用B和准反映晶片的轮廓特点。……
登录APP查看全文