四轮转向汽车的无模型自适应控制研究
2022-07-08许佳东高远袁海英
广西科技大学学报 2022年3期
许佳东 高远 袁海英
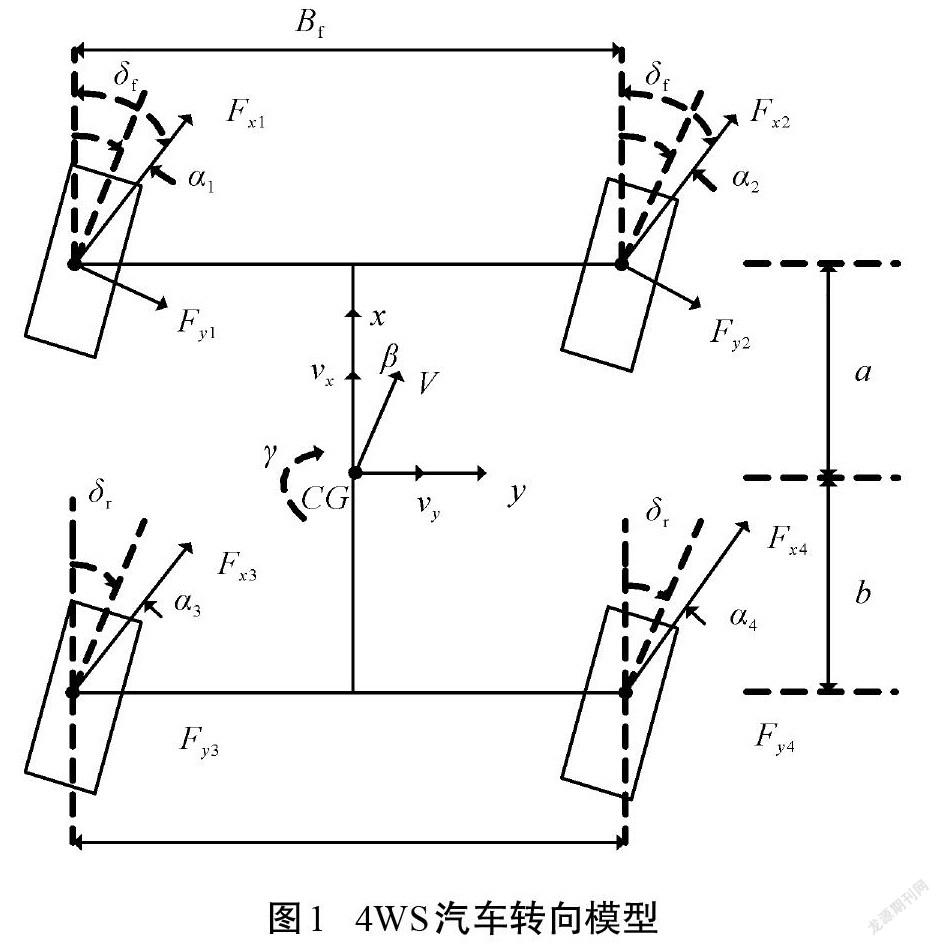
摘 要:為提高四轮转向汽车的操纵稳定性,提出一种以质心侧偏角和横摆角速度为反馈量,以后轮转角与横摆力矩为控制器输出的四轮转向汽车无模型自适应控制方法。具体设计方案为:从建立等效车辆的双输入-双输出紧格式线性化模型出发,结合车辆转向动力学的理想模型,引入输入准则函数和参数估计准则函数,采用极值原理分别设计出无模型自适应控制器及其伪雅可比矩阵的估计律,并理论分析了该控制方法的系统稳定性。该方法的控制器设计不依赖精确的整车数学模型,且具有后轮转角与横摆力矩相结合的复合控制特点。控制仿真对比结果表明:在不同车速和转向工况下,该控制方法均能对期望的横摆角速度与质心侧偏角具有良好的跟踪效果,有效提高了四轮转向汽车低速转向的机动灵活性和高速行驶转向的操纵稳定性。
关键词:四轮转向汽车;无模型自适应控制方法;动力学数学模型
中图分类号:TP273.2 DOI:10.16375/j.cnki.cn45-1395/t.2022.03.005
0 引言
四轮转向(four-wheel steering,4WS)汽车技术作为主动底盘控制系统的一种重要组成,已成为提高现代汽车主动安全性的发展趋势和新兴技术之一,倍受人们关注[1]。控制策略是4WS技术研究的重要方面,也是实现4WS车辆获得低速转向机动灵活性和高速行驶转向操纵稳定性的重要保证[2]。
迄今,针对4WS系统的控制问题,研究者们提出了前后轮转角成比例的前馈控制[3]、滑模控制[4]、模糊控制[5]等主动后轮转向控制方法,在一定程度上能改善车辆高速行驶的操纵稳定性和低速状态的机动灵活性。……
登录APP查看全文
