平行泊车路径规划与跟踪控制仿真分析
2022-07-08覃立仁张成涛杨航赵浙栋谭泽旦
广西科技大学学报 2022年3期
覃立仁 张成涛 杨航 赵浙栋 谭泽旦
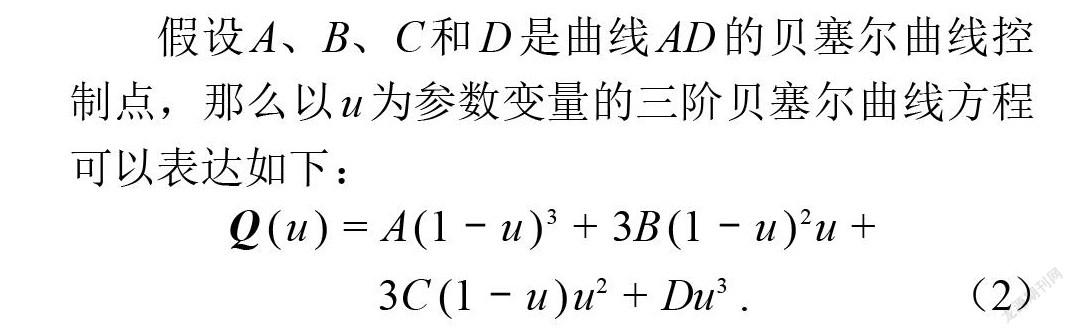


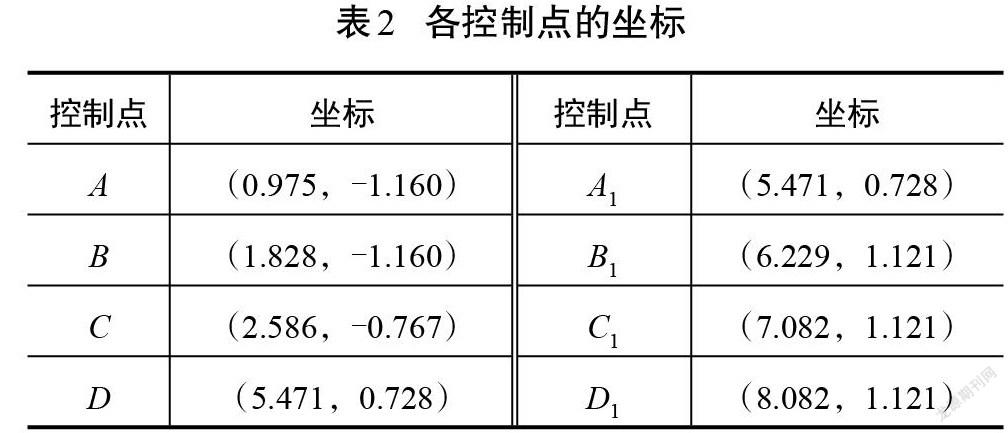

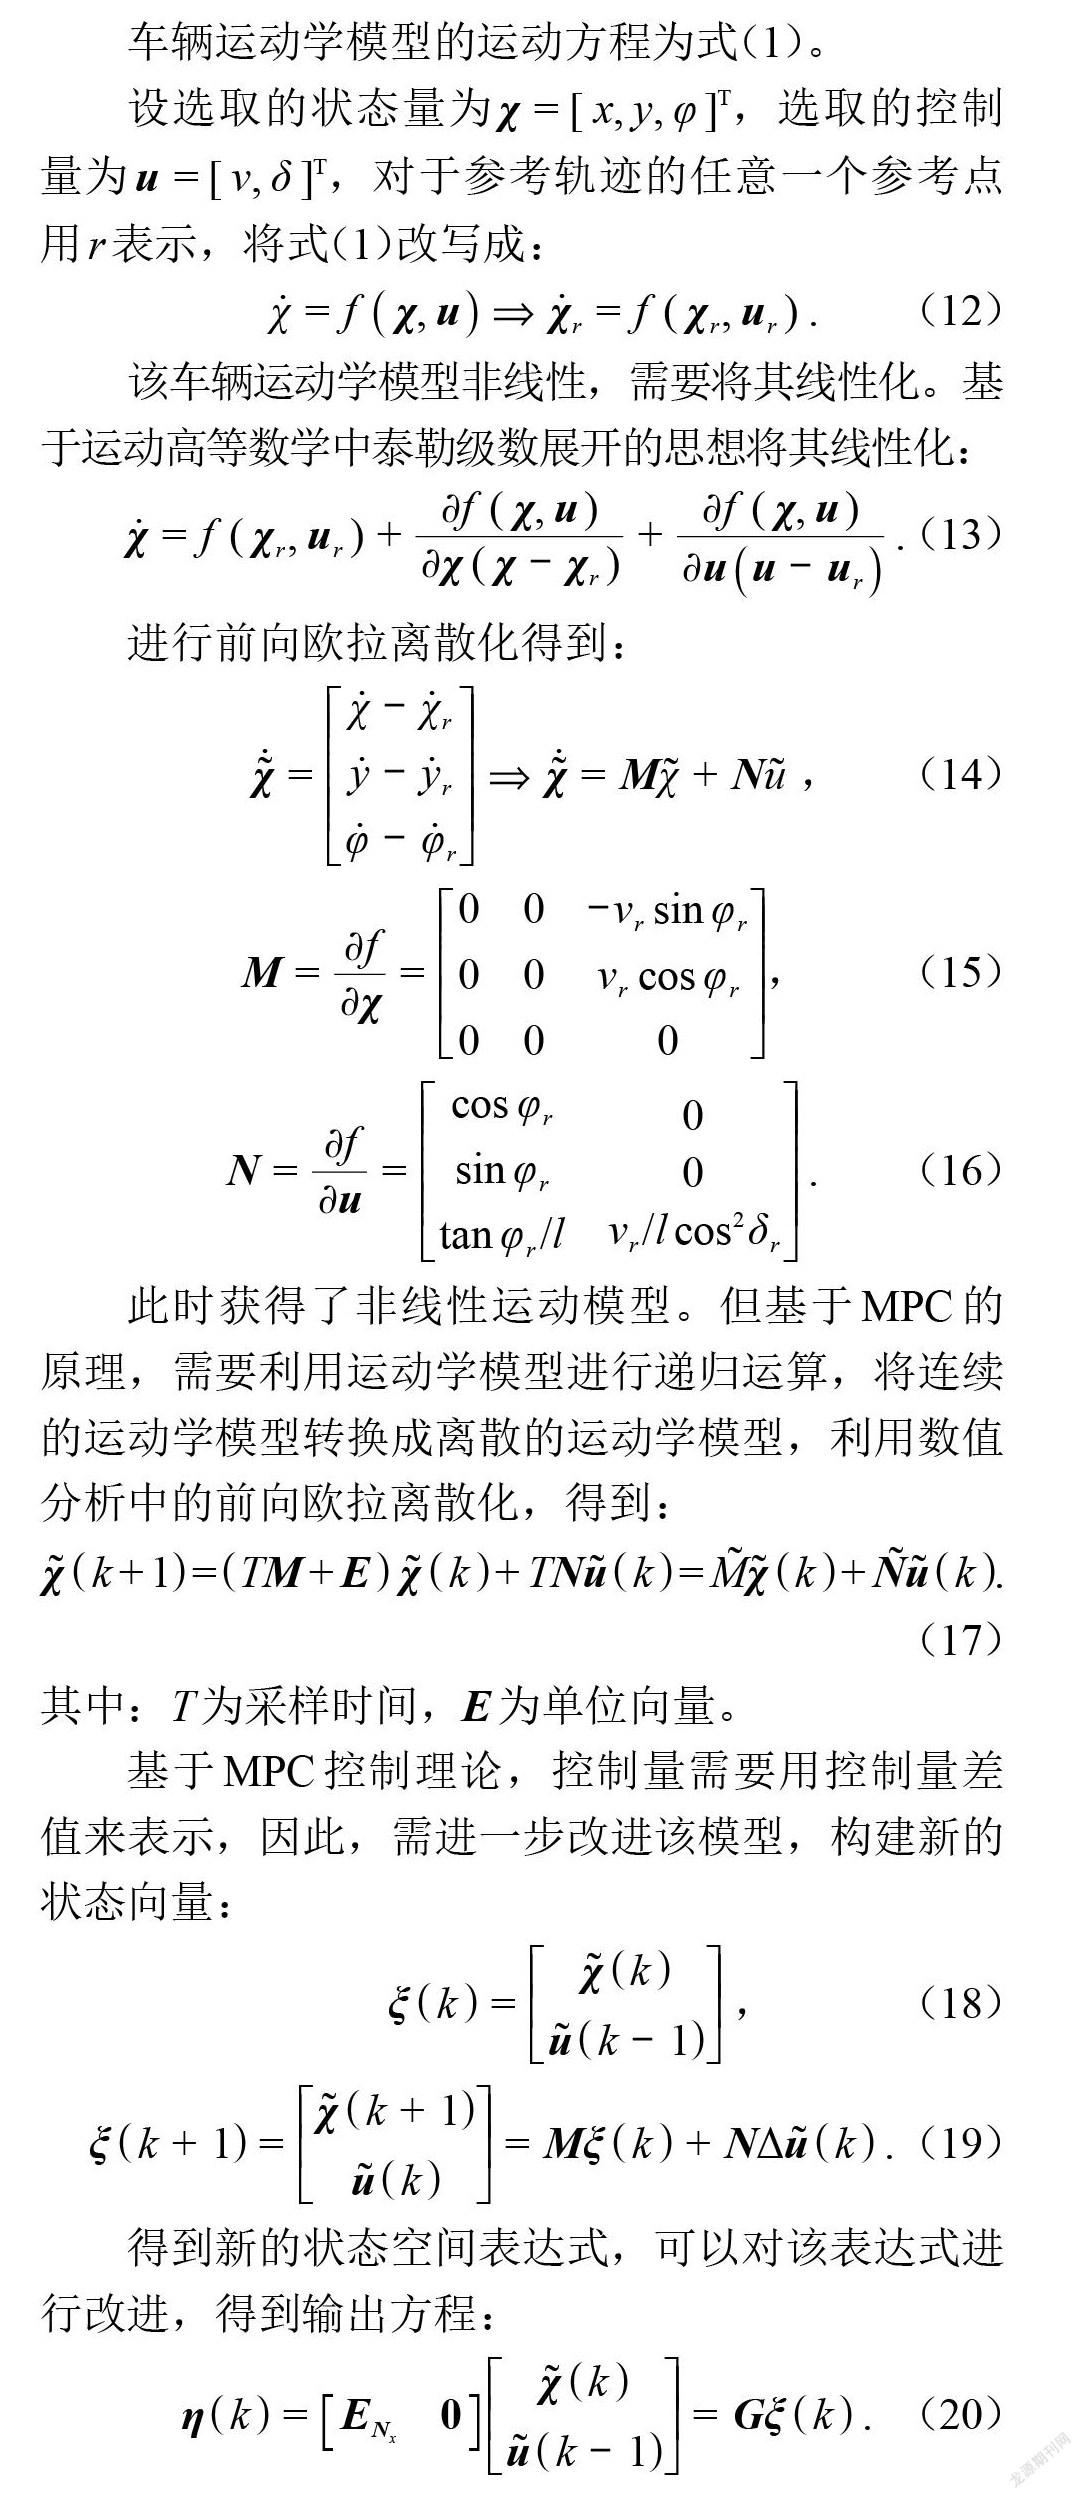
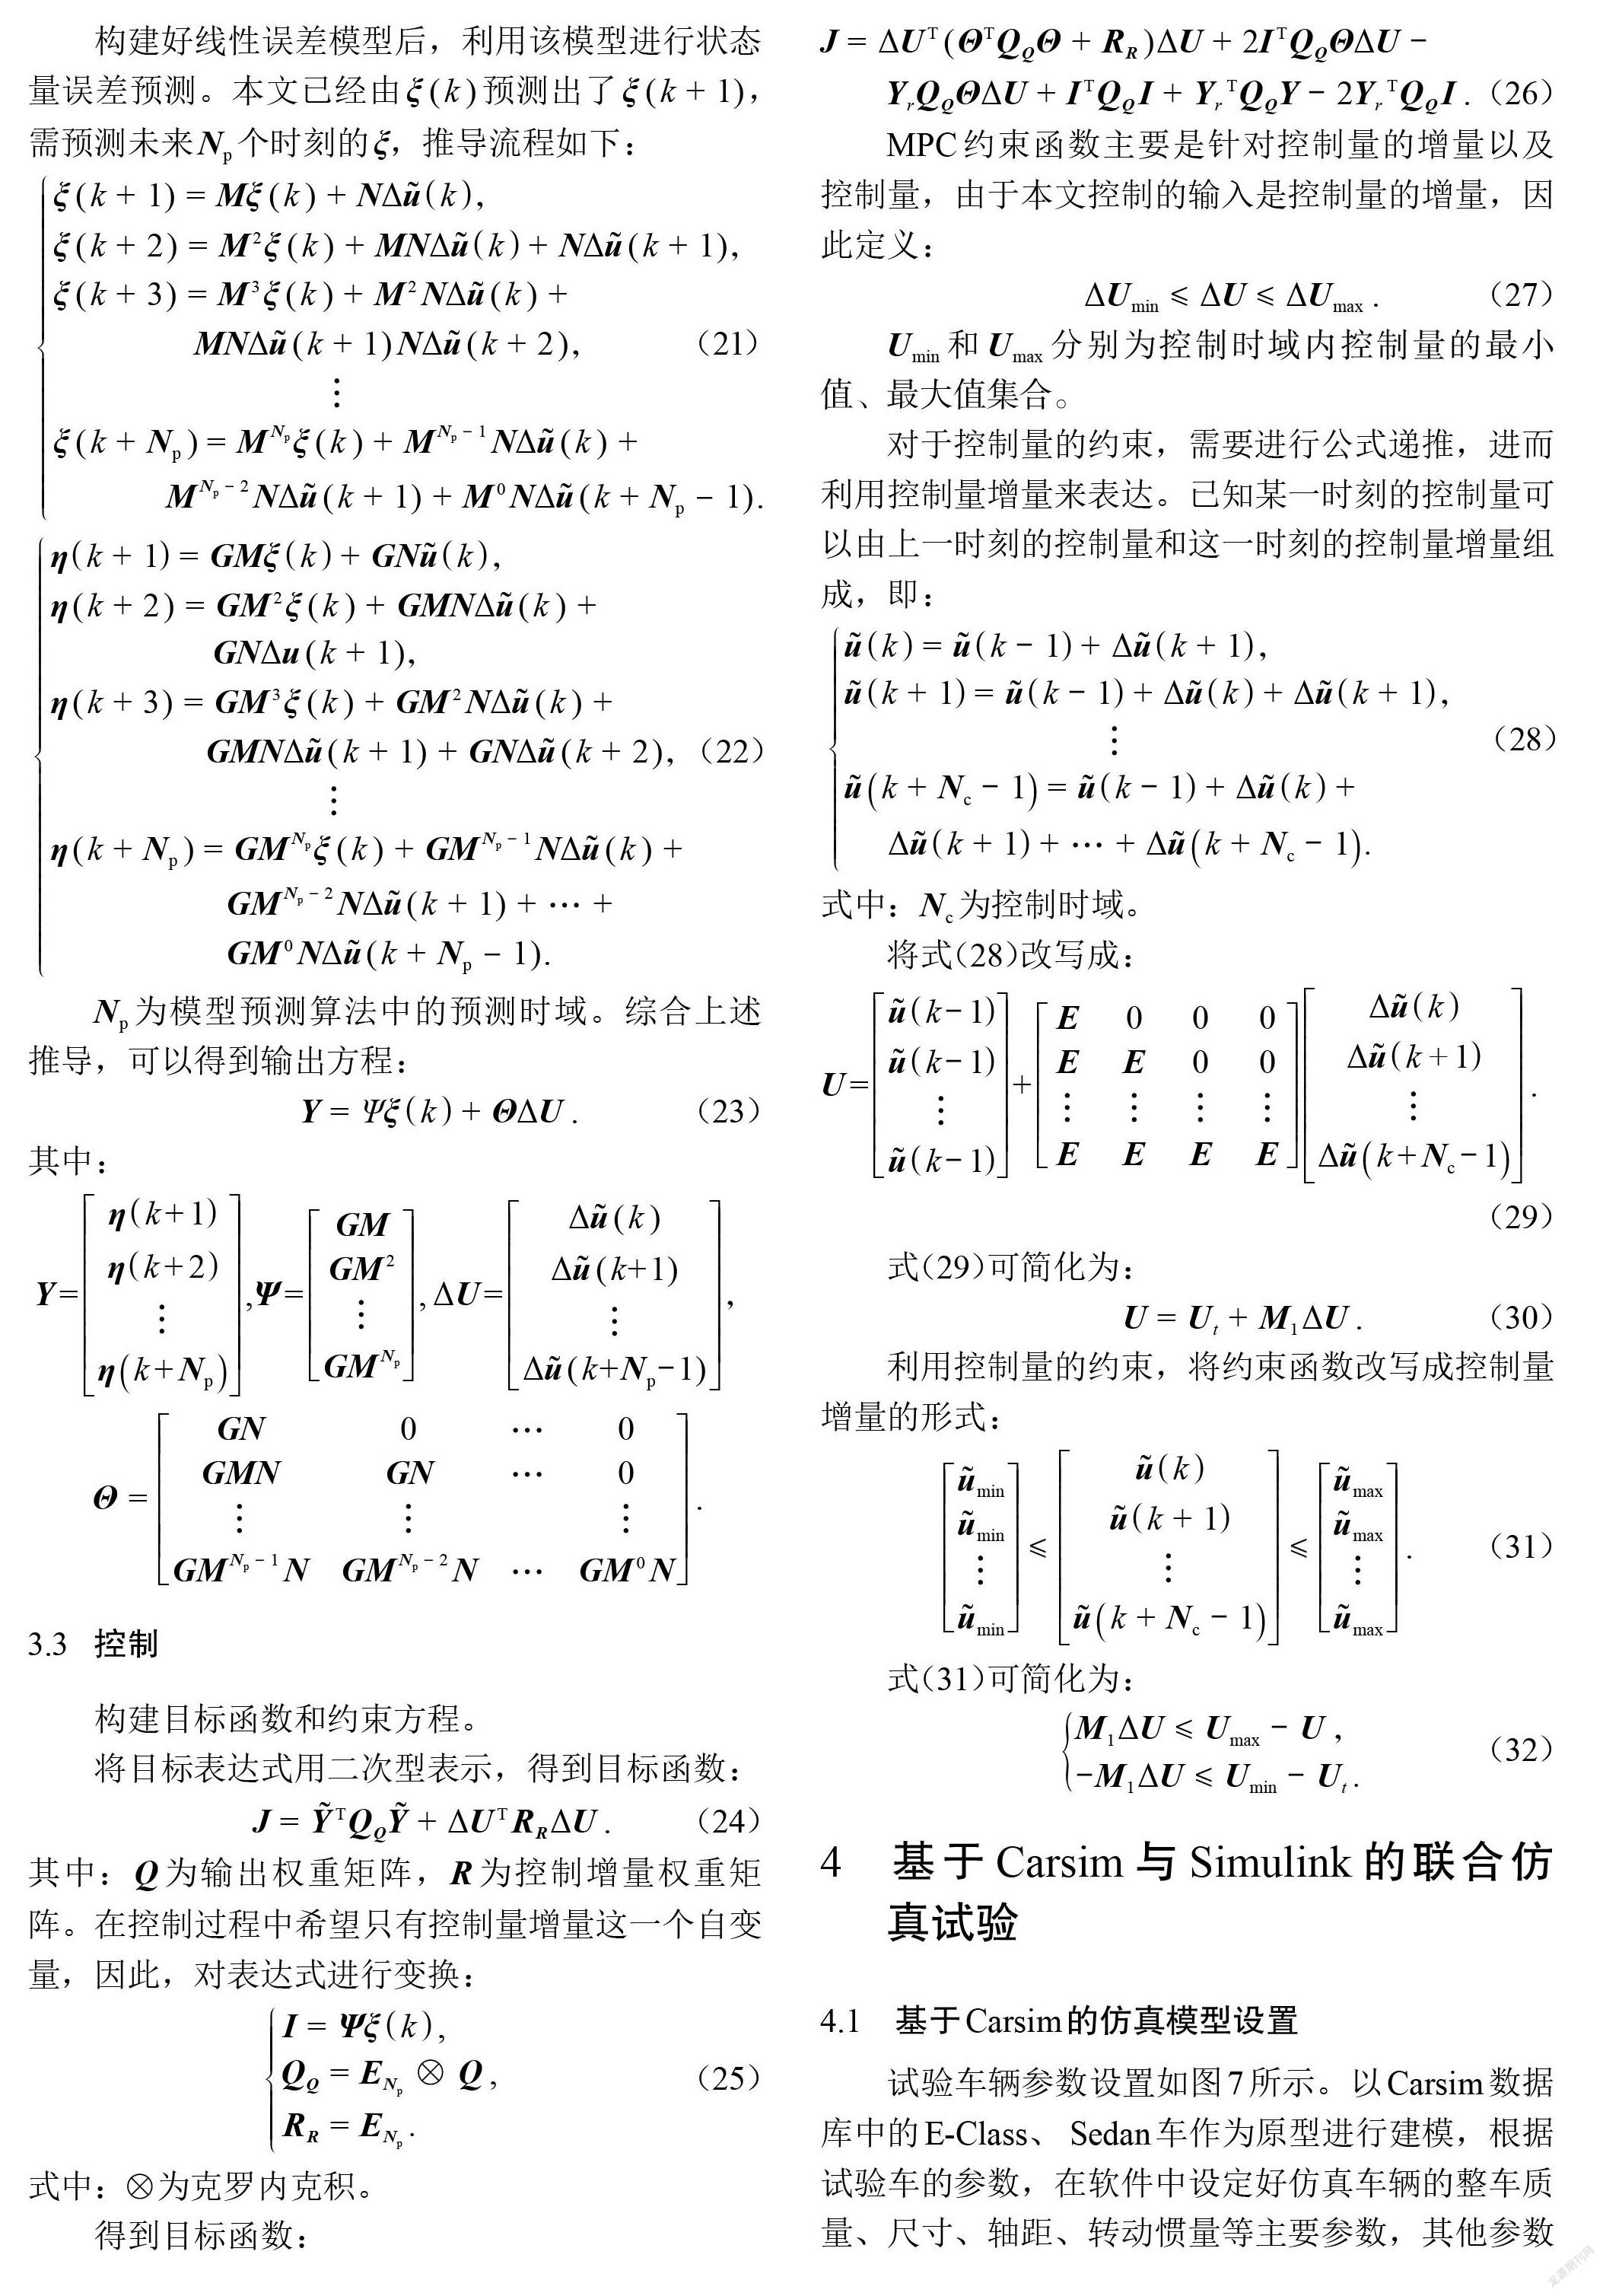
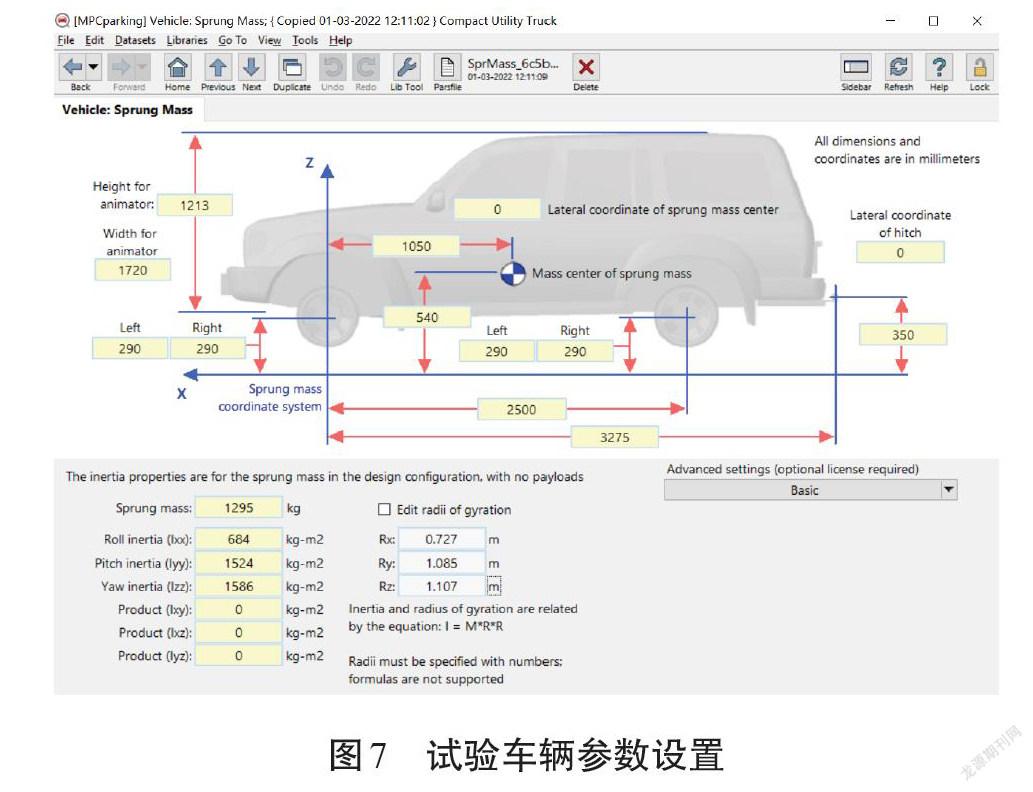

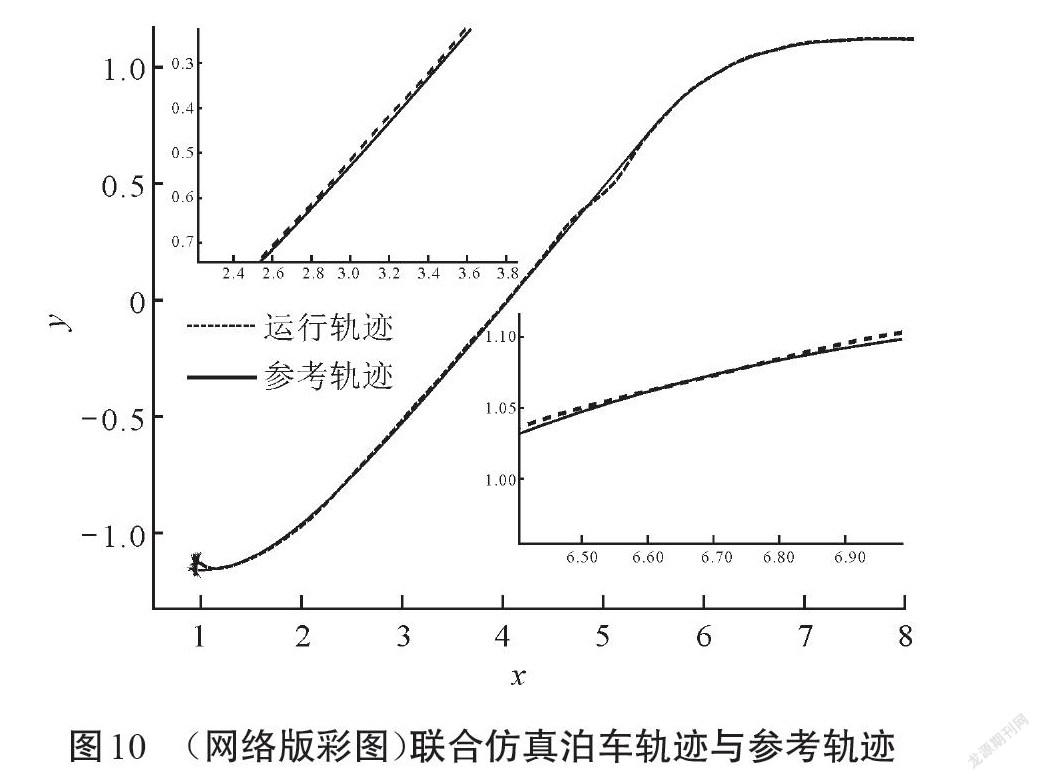


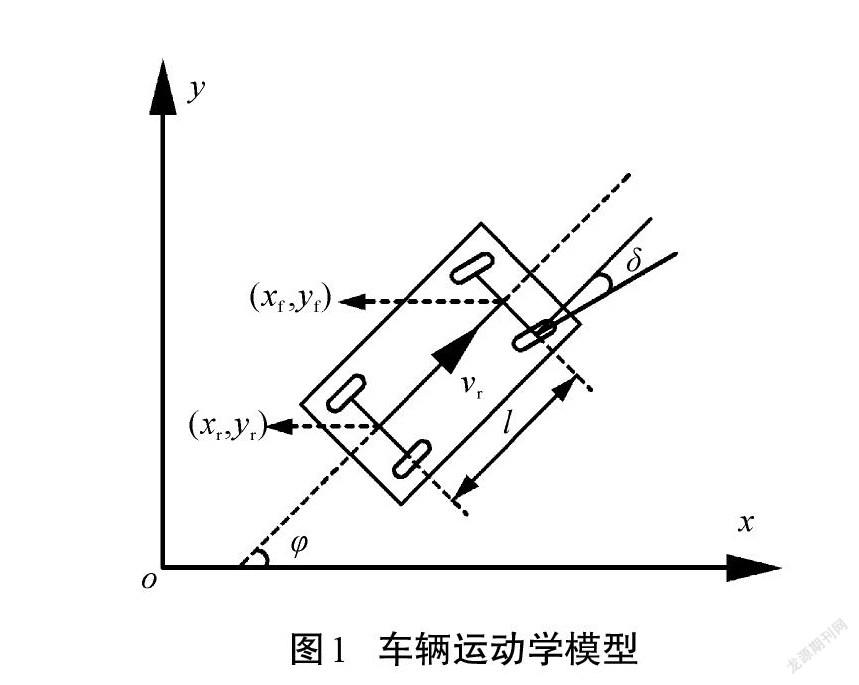
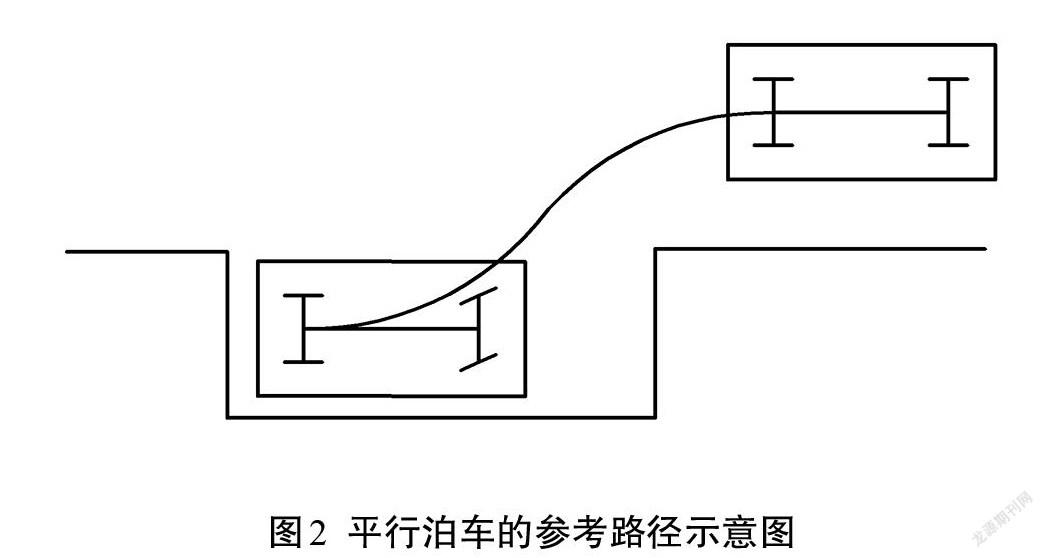

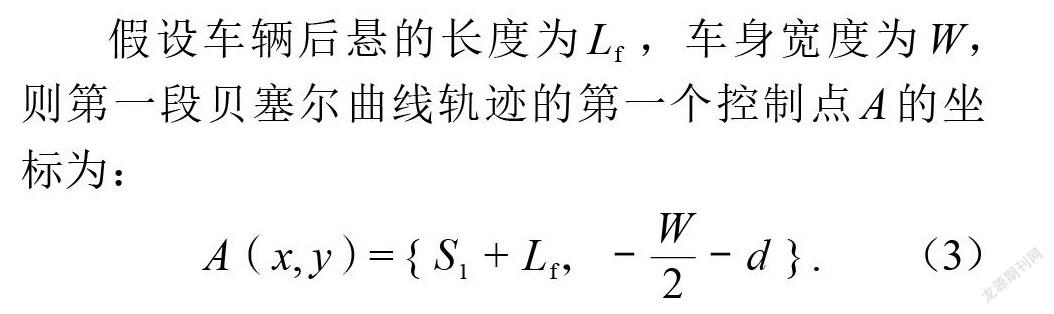

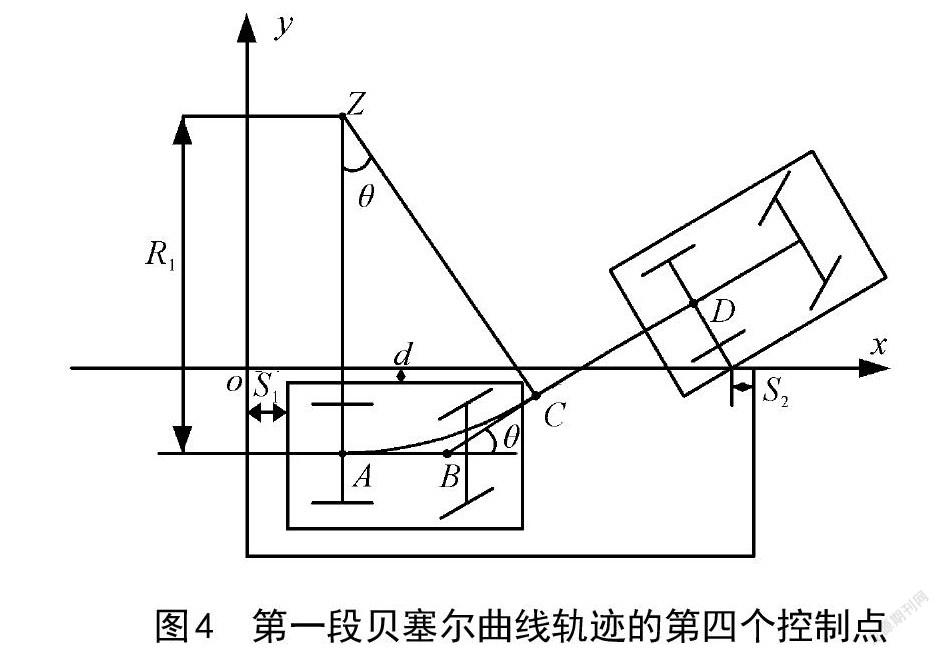
摘 要:随着汽车保有量的增多,泊车环境变得复杂,驾驶经验不足的驾驶员难以安全地完成平行泊车操作,泊车安全性问题成为研究热点。结合某款车型参数,针对平行泊车的路径规划和路径跟踪问题进行研究和分析。根据三阶贝塞尔曲线的性质,基于车辆运动学采用两段三阶贝塞尔曲线和倒推法规划出一条无碰撞的参考路径,利用模型预测控制进行路径跟踪,最后通过Simulink与Carsim进行联合仿真,得到的轨迹曲率连续且安全无碰撞,轨迹跟踪结果与参考轨迹基本吻合,验证了利用该方法进行平行泊车的路径规划与跟踪控制的可行性。
关键词:平行泊车;路径规划;路径跟踪;贝塞尔曲线;模型预测控制
中图分类号:U491.7 DOI:10.16375/j.cnki.cn45-1395/t.2022.03.003
0 引言
随着科学技术的发展和经济的增长,汽车逐渐成为重要的交通工具,给人们的出行带来了便利,但也造成了许多交通事故,其中由泊车引起的交通事故约占1/5。面对复杂的泊车环境,即使经验丰富的驾驶员也需要小心翼翼地反复调整才能将车辆安全地驶入车位。虽然现在很多汽车都安装倒车雷达、倒车影像等辅助泊车装置,但驾驶员的视野仍会受到一定的限制,对车辆周围的环境观察不到位,导致泊车过程中与其他车辆、行人等发生碰撞,造成经济损失或危及人们的生命安全。因此,研究者们对自动泊车系统开展研究,以期能有效解决泊车问题。
对于路径规划与跟踪问题,Kim等[1]采用两段圆弧添加一段直线的方式来规划泊车路径,这种方式虽然简单,但是得到的路径曲率不连续,增加了路径跟踪难度。……
登录APP查看全文
