基于六旋翼无人机平台的GNSS 干扰源测向与定位系统设计与实现
2021-12-14孙兴信甄卫民张发祥
全球定位系统 2021年5期
关键词:设备
孙兴信,甄卫民,张发祥
( 中国电波传播研究所,山东 青岛 266107 )
0 引 言
本文设计了一种基于六旋翼无人机平台的全球卫星导航系统(GNSS)干扰源测向与定位系统,该系统主要由无人飞行器、空中监测测向载荷、地面控制站三部分组成,无人飞行器选用现阶段技术成熟的六旋翼无人机平台. 此飞行平台已被广泛应用于航拍、植保、电力巡检等行业. 空中监测测向载荷是基于双通道采样的超外差接收机[2],技术较为成熟,文章方案进行了小型化、轻量化的设计,能够满足六旋翼无人机平台的载重要求. 地面站采用了大功率图传设备,能满足长距离数据传输的时效性要求. 图1 为该系统的实物图,作者研究团队在某飞行场区进行了干扰源定位精度的测试,证明此技术路线是切实可行的.
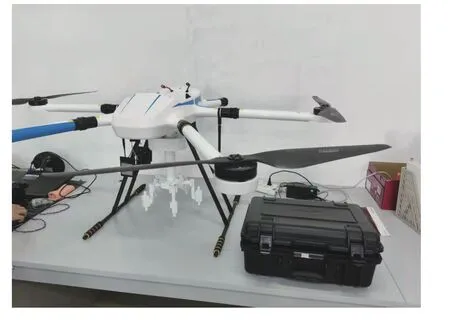
图1 基于六旋翼无人机平台的GNSS 干扰源测向与定位系统
六旋翼无人机提供干扰监测测向设备的搭载平台,可以装载监测测向设备. 机身和起落架之间预留足够的空间,可挂载体积较大的吊舱和云台,搭载的设备使用无人机电源进行供电.
空中监测测向载荷主要包括监测测向主机、监测测向天线、电子罗盘等,主要完成对干扰信号的监测、测向. 在查找干扰源的过程中,相机对干扰环境进行拍照,数传发射设备和图传发射设备分别将监测数据和图像信息实时回传地面控制站.
地面控制站一方面完成对无人机飞行器的控制和飞行路线的显示;另一方面……
登录APP查看全文
