PMLSM动子位置估算与校正策略研究*
2021-11-22党存禄陈文德
电机与控制应用 2021年10期
党存禄, 陈文德
(1.兰州理工大学 电气工程与信息工程学院,甘肃 兰州 730050;2.兰州理工大学 甘肃省工业过程先进控制重点实验室,甘肃 兰州 730050;3.兰州理工大学 电气与控制工程国家级实验教学示范中心,甘肃 兰州 730050)
0 引 言
永磁直线同步电机(PMLSM)因为其独特的物理结构,不需要中间转换结构就能将电能转化为使电机做直线运动的机械能,实现了无需任何传动机构的“零传动”,克服了由中间转换结构带来的不利因素,因此在一些精密加工、仪器仪表业、电子装配线等领域得到了广泛的应用。在PMLSM的控制系统中,控制方案大都需要测量动子的速度和位置信息。目前,PMLSM伺服控制中广泛使用光栅尺作为位置传感器。但是光栅尺不仅安装成本高,后期的维护与检修同样也会增加运行成本。除此之外,也会增加PMLSM的空间尺寸。在某些特定的环境中,并没有空间安装光栅尺等大尺寸的传感器[1]。
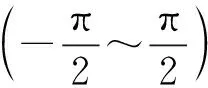
以上文献虽然使用了不同的无传感器技术,但是对于位置估算均是利用速度积分,存在偏差累积问题。对此,本文建立了PMLSM速度、电流双闭环矢量控制模型,并且以滑模观测器为例,仿真验证了无传感器技术的速度误差与由此带来的位置估算误差,并且从应用角度提出了一种新的低成本且高精度PMLSM位置校正策略,仿真验证了其校正效果。
1 PMLSM数学模型
在建立PMLSM的模型数学之前,先做如下假设:
(1) 忽略PMSLM中磁路饱和影响;
(2) 不考虑PMSLM中铁心的磁滞现象及涡流损耗;
(3) 不考虑PMLSM的端部效应影响;……
登录APP查看全文