基于机器视觉的瓜科砧木苗参数提取①
2021-10-20龚征绛费焕强喻擎苍
热带农业工程 2021年4期
关键词:优化
周 磊 龚征绛 费焕强 陈 武 查 杨 喻擎苍
(浙江理工大学 浙江杭州 310018)
嫁接机种类主要有全自动嫁接机、半自动嫁接机及手动嫁接机。全自动嫁接机价格贵,难以推广,而半自动和手动嫁接机自动化程度较低,生产效率低下[1]。由于幼苗茎部较为脆弱,容易造成幼苗茎断[2],因此,可利用机器视觉技术,识别砧木苗状态,利用机器手从幼苗上方抓取幼苗的茎部[3],实现自动取苗,提高嫁接机器人的嫁接速度和成功率。
1 视觉处理模块
视觉处理模块由光源、摄像头,树莓派3B 开发板等组成,见图1。摄像头安装在装置上方,考虑焦距6 mm、选择视场角60.6°、500 万像素的排线摄像头。
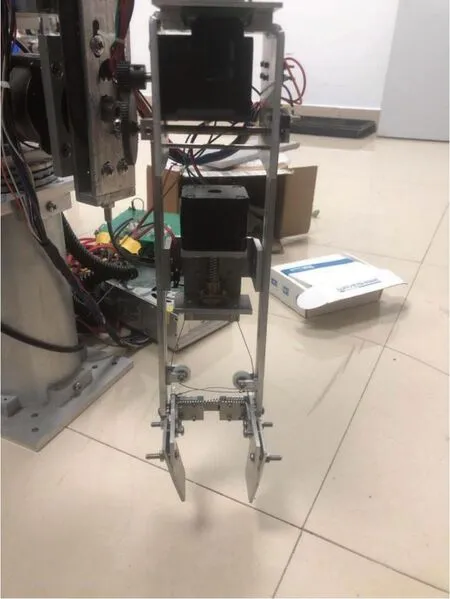
图1 取苗装置
2 参数提取
2.1 参数提取流程
瓜科砧木苗的参数提取主要包含以下流程:通过摄像头实时采集图像,根据颜色空间选取对图像进行多值化操作,将相同色彩参数的像素点连接起来形成连通域,根据连通域的内外连接确定连通域间的关系,将图像中较小连通域去除,即图像去噪,提取连通域最外层,形成轮廓链,根据轮廓链点集计算最小外接圆,确定子叶的张开角度,计算特征参数(图2)。
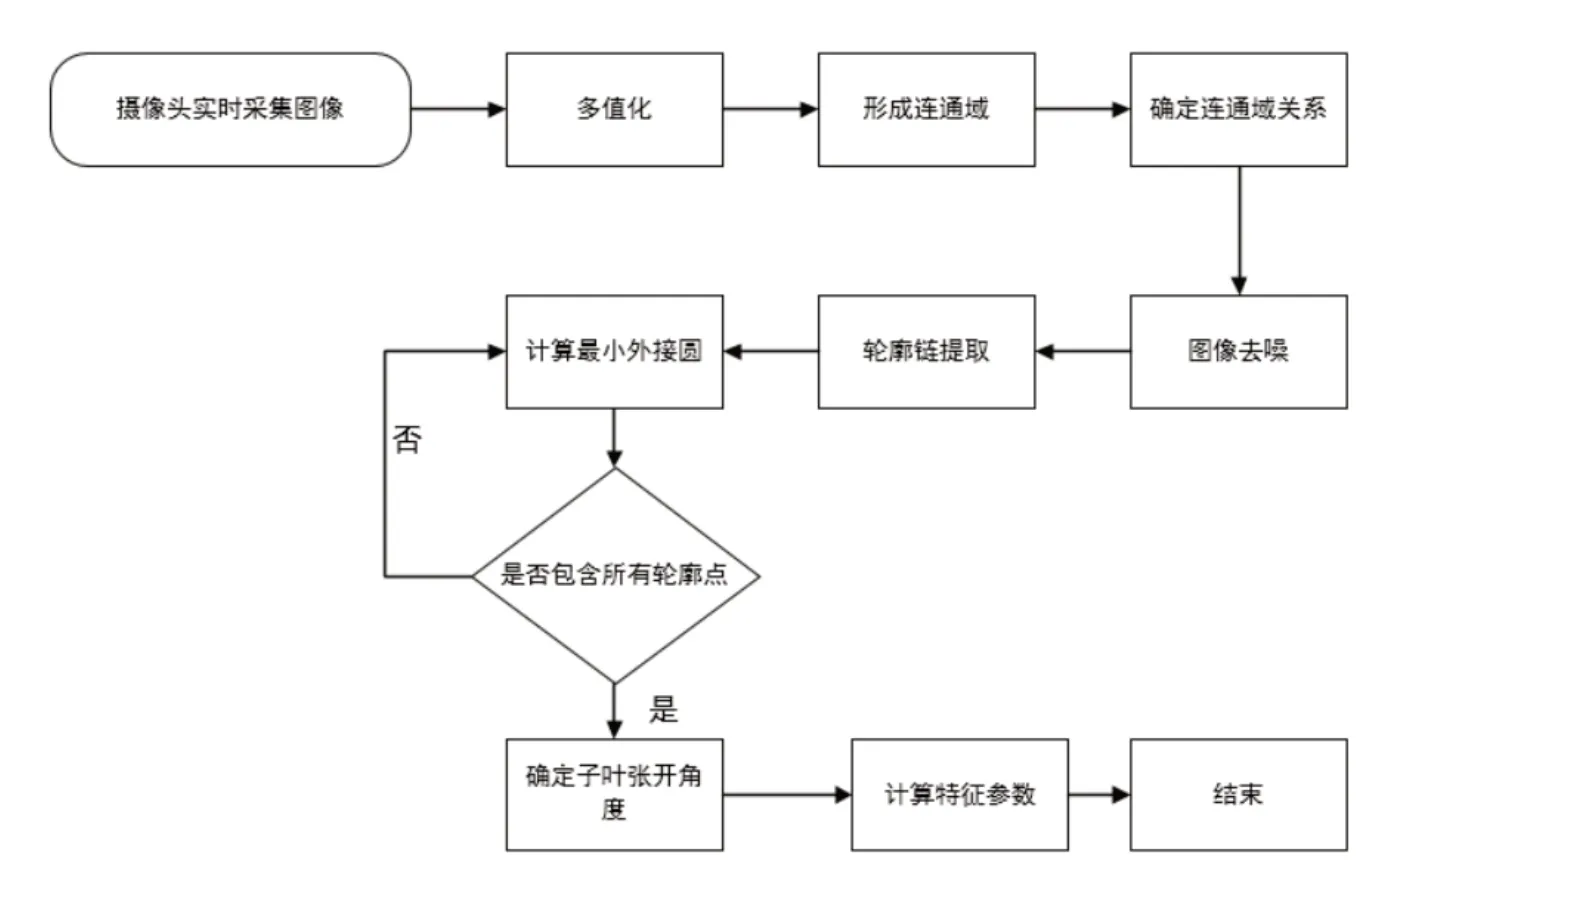
图2 参数提取流程图
2.2 颜色空间转换与目标像素提取
颜色空间的选取决定了多值化后图像中像素点代表数值,因此,选择合适的颜色空间尤为重要,通过树莓派采集的图像如图3所示,可以看出两图片叶片亮度不一样。因RGB 颜色空间不能反映颜色的具体信息,HSV 空间能够直观反映明暗、色调以及鲜艳程度,因此,选用HSV 颜色空间[4]。……
登录APP查看全文
