基于二元正态分布匹配和非线性优化的激光SLAM研究
2021-09-28陈智君伍永健
组合机床与自动化加工技术 2021年9期
关键词:优化
陈智君,郝 奇,伍永健,郑 亮
(1.哈尔滨工业大学芜湖机器人产业技术研究院,安徽 芜湖 241000; 2.芜湖哈特机器人产业技术研究院有限公司,安徽 芜湖 241000)
0 引言
目前市场上的AGV大多数是红外引导、磁条导航和二维码导航,这些有着非自主移动、路径固定、安装费时和成本高的缺点。激光SLAM和传统定位方法不同,激光雷达采集到的环境信息是一帧帧离散的、具有角度和距离信息的点,被称为激光帧。激光SLAM系统需要对相邻时刻的激光帧进行帧间匹配或与地图进行匹配,计算AGV的实时位姿,并使用实时位姿和激光帧对概率地图进行更新得到导航地图,来实现后续的路径规划和自主导航[1-2]。
现有最强大的激光SLAM算法主要是基于非线性优化的Hector和基于图优化的Cartographer。Hector是基于多分辨率地图的非线性优化,其算法在多分辨率地图中容易陷入局部极值,而且多图层的更新也耗大量时间[3-4]。Cartographer前端匹配暴力搜索候选项,耗费大量时间,而且最优位姿仅基于概率地图的优化使得鲁棒性不足[5]。对于现有方法中存在的问题,本研究提出了基于二元正态分布匹配和非线性优化的激光SLAM算法,实现了一个实时激光SLAM算法,并在AGV平台上进行了测试。
1 AGV激光SLAM算法框架
该算法主要运行有三个线程,分别是雷达数据预处理,激光帧匹配和地图更新和显示线程,具体框架和流程如图1所示。
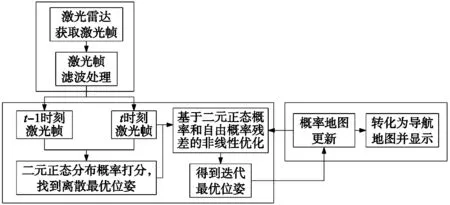
图1 激光SLAM算法流程图
第一个是雷达数据预处理线程,用于从激光雷达获取激光帧,并对激光帧进行滤波处理,包括去除离群点和降采样。……
登录APP查看全文