异步电机矢量控制系统中自适应滑模变结构控制器研究
2021-09-26中国船舶第七一五研究所张天俊
电子世界 2021年16期
中国船舶第七一五研究所 张天俊
PI控制器是目前异步电机矢量控制系统中较通用的控制器。但异步电机的参数极易受到环境变化的影响,如果加入电机在线参数辨识又会增加系统的复杂性,不利于矢量控制变频器的实用化。本文采用积分型滑模变结构面和自适应控制律对转速控制器改进来减小转速的超调,提高系统的抗扰性。
1 自适应积分型滑模面变结构控制器的设计
滑模变结构控制(SMC)可以提高系统的鲁棒性和抗干扰性。系统但控制器若选用SMC会引入开关信号,易使系统不稳定且引入高频噪声。为此,本文在滑模面设计时选用积分型滑模面,可以很大程度上抑制噪声。此外,矢量控制中控制器设计依赖电机参数精度,尤其是电机的转动惯量J的误差直接影响系统性能。然而异步电机参数J的辨识实验要在电机转轴上安装定制的齿轮,操作复杂、辨识精度不高且难以测量其持续变化的量。因此,本文在设计转速控制器时引入自适应滑模控制律,将J作为系统未知量进行估算,仿真验证系统得到很好的控制性能。
1.1 积分型滑模面变结构控制器设计
转速控制器的状态变量为:
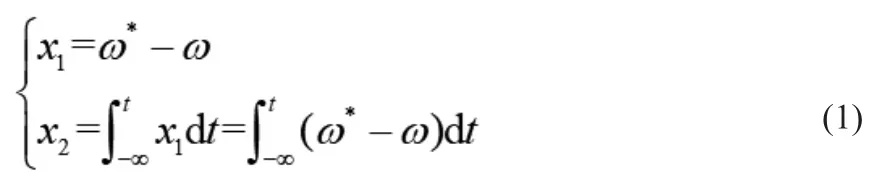
式中,ω*为给定转速,ω为实际转速。电机的运动方程为:

式中,Te为电磁转矩、TL为负载转矩、J为转动惯量。
本文设计系统的积分型滑模面s为:

选取上述滑模面积分的初始值为:
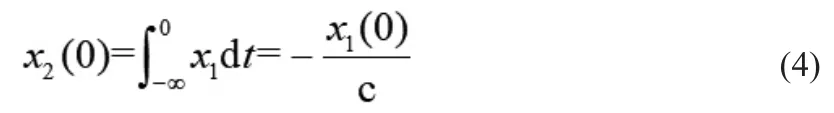
指数趋近律的形式如下:

式中,-ks为指数趋近项。采用饱和函数sat(s)替换式(5)中的符号函数,进一步削弱系统的抖振。……
登录APP查看全文