无人船载设备双轴机械稳定平台速度前馈控制方法研究
2021-09-10俞华熊天武
机电工程技术 2021年2期
俞华 熊天武


关键词:无人船;双轴机械稳定平台;纵横摇;速度前馈
0引言
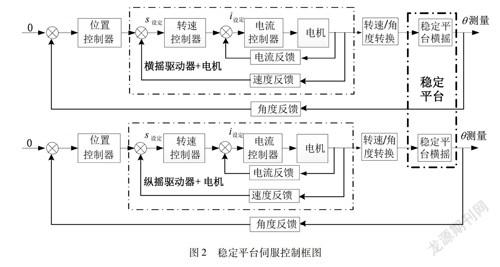
舰船由于风浪作用会出现摇摆,引起船载设备如雷达天线的轴线晃动,影响对目标的扫描及测量。为了减小或消除船体摇摆对设备的影响,保证船载设备稳定运行,常见的方法是采用机械稳定方式,驱动机械稳定平台反向摇摆克服船体纵摇及横摇影响,提供一个近似水平的工作平台,从而隔离船体摇摆扰动对船载设备的影响。机械双轴稳定平台能够及时有效地隔离船体纵摇横的影响,通过实时测量平台位置信息调整姿态,保证平台空问稳定,为雷达等舰载设备提供稳定的工作平台,应用广泛。无人船由于体积小,船体摇摆更加剧烈,变化迅速,基于常规的PID控制算法的双轴机械稳定平台不能满足其快速变化动态性能和控制精度要求。本文基于双轴机械稳定平台工作原理设计前馈-PID控制算法,在PID控制算法的基础上,引入速度前馈,通过姿态测量模块实时测量船体摇摆角度及角度变化速度,进行算法运算后驱动伺服机构动作,提高稳定平台控制系统的动态性能与稳定平台控制精度,保证无人船载设备稳定工作。
1双轴稳定平台工作原理
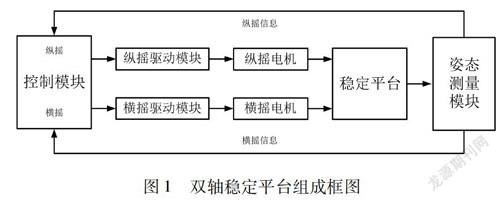
双轴机械稳定平台主要由稳定平台(机械结构)、测量模块(姿态测量传感器)、执行机构(纵横摇力矩电机、驱动器)及控制系统等几个主要部分组成。当船体发生摇摆,产生姿态角度变化时,姿态测量传感器实时测量船体纵摇及横摇角度,驱动纵摇电机及横摇电机反向动作,实现稳定平台机械结构水平方向稳定。……
登录APP查看全文