自动钻孔机视觉定位系统设计
2021-09-10李名
机电工程技术 2021年2期
李名
关键词:图像畸变;Canny边缘检测;Hough变换
0引言
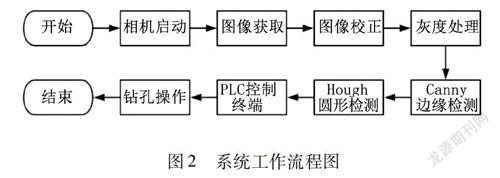
随着人工智能的火热,机器视觉作为人工智能的一个发展方向发展迅猛,机器视觉即用机器代替人眼来做测量和判断。机器视觉系统是通过机器视觉产品将被摄取目标转换成图像信号,传送给专用的图像处理系统,得到被摄目标的形态信息,根据像素分布和亮度、颜色等信息,转变成数字化信号;图像系统对这些信号进行各种运算来抽取目标的特征,进而根据判别的结果来控制现场的设备动作。本文设计相应的机器视觉系统,应用于自动钻孔机械手,对带有标记的目标获取的图像,通过数据进行处理,确定物体实际位置坐标,经处理转换传输到控制终端,进而控制机械进行精确操作,以提高生产效率。
1系统原理
1.1相机成像原理
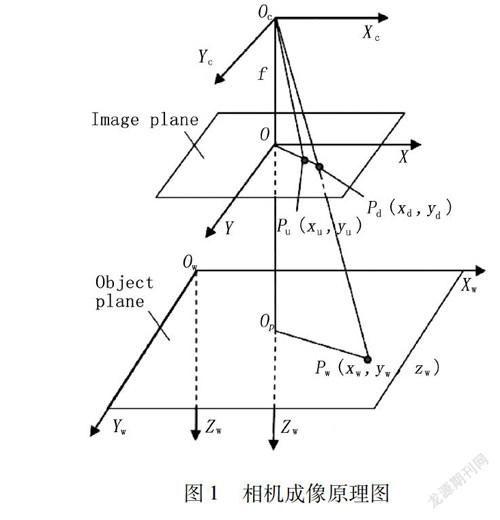
如图1所示,点P所在平面为世界坐标平面,点P和点P所在平面为图像投影平面。相机成像的过程其实是4个坐标系的转换,首先空问中的一点由“世界坐标系”转换到“摄像机坐标系”,然后再将其投影到“图像物理坐标系”,最后再将成像平面上的数据转换到“图像像素坐标系”。转换关系为:
在转换关系中.被称为相机的内参数,称为相机的外参数。在成像过程中,首先需要确定内参数中R矩阵和t矩阵,这2个矩阵与相机相关,与拍摄距离等其他因素无关;相应的,当距离变化时,根据不同的变换关系确定外参数,最后得到转换关系公式,对相应像素点进行坐标变换。
1.2系统设计介绍
登录APP查看全文