激光雷达的内参建模与点云修正方法*
2021-08-31张晓龙刘茂林邵振雷肖鹏川杨殿阁
张晓龙,江 昆,孙 恺,刘茂林,邵振雷,肖鹏川,杨殿阁
(1.清华大学车辆与运载学院,汽车安全与节能国家重点实验室,北京100084;2.上海禾赛科技股份有限公司,上海201702)
前言
针对激光测距的理论研究早在20世纪60年代开始,在2000年前后迎来快速发展,相关产品在测绘领域得到广泛应用[1]。近年来,激光雷达(light detection and ranging,LiDAR)已成为自动驾驶中重要的车载传感器。相比于视觉传感器,激光雷达不受环境光照变化影响,可以直接获得周围道路环境的高精度三维点云信息,因此在高精度地图构建、环境感知和定位等任务中得到广泛应用[2]。根据光束扫描实现方式的不同,激光雷达可分为机械式激光雷达(mechanical LiDAR)和固态激光雷达(solid⁃state LiDAR)两大类[3]。
激光雷达通过测量激光的飞行时间(time of flight,ToF)获得被测物的距离ρ;通过旋转编码器(rotary encoder)确定激光的方位角(azimuth angle)φ,从而获得球坐标系下的测量量M=[ρ φ],如图1所示。激光的俯仰角(elevation angle)θ通过激光发射器的安装角度确定,属于激光雷达内部参数(intrinsic,后文简称内参)的一部分,将在后文详述。之后通过内参模型进行解算,获得被测物在激光雷达中心空间直角坐标系下的点坐标PL=[x y z]T。
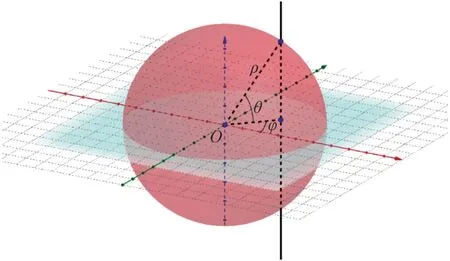
图1 球坐标系示意图
正确的激光雷达内参建模具有重要意义:首先,这保证了获得的测量点坐标能够准确反映实际物理环境;其次,这也为后续利用激光雷达进行定位和建图提供了准确的点云数据。在实践中发现,不准确的激光雷达内参建模和标定会导致获得的点云平面边缘不平整[4]、平面厚度增加[5-6]。
目前,针对激光雷达内参的建模主要针对于机械式激光雷达,通常依赖于机械式激光雷达的物理结构以及工作过程[7]。……