形状记忆合金驱动的柔性仿人手设计与分析*
2021-07-30黄东煜林尚灿苏满佳
机械工程与自动化 2021年4期
黄东煜,林尚灿,苏满佳
(广东工业大学 机电工程学院,广东 广州 510006)
0 引言
随着机器人技术的发展,人们对仿人服务型机器人的逼真程度提出了更高的要求。作为服务型机器人的关键执行件,由软材料制作而成的柔性仿人手能在最大程度上模仿人手在受力时的变形,使互动者不会感觉到触碰刚性机械结构时的生冷感[1]。为此,国内外学者尝试用硅胶铸造[2]、3D打印软材料[3]的方式开发绳驱动柔性仿人手。但绳驱动方式要求在仿人手中安装电机,导致结构不够紧凑。
形状记忆合金(SMA)是一种新型智能材料,在受热时能产生很大的收缩应力。将SMA丝嵌入机器人本体中,可以实现驱动器和执行器一体化,提高结构的紧凑性[4]。因此研究人员使用SMA丝替代传统绳驱动方式中的绳索,开发了各种类型的软手指[5-8]。但这些软手指结构复杂,装配困难。针对这些不足,本文提出了一种基于SMA丝驱动的新型柔性仿人手,其软手指通过硅胶铸造的方式一体成型,整体结构简单、紧凑,具有良好的逼真度。
1 仿生设计
人指的指节由坚硬的骨骼和包覆在其周围的软性皮肤层组成,在指节的连接处具有一个转动关节,通过肌丝收缩牵动手指弯曲变形。结合人指的结构特征,根据服务型仿人手的功能要求,本文提出了一种软手指的设计方案。该软手指由坚硬的塑料骨骼和柔软的硅胶皮肤组成,其结构如图1所示。
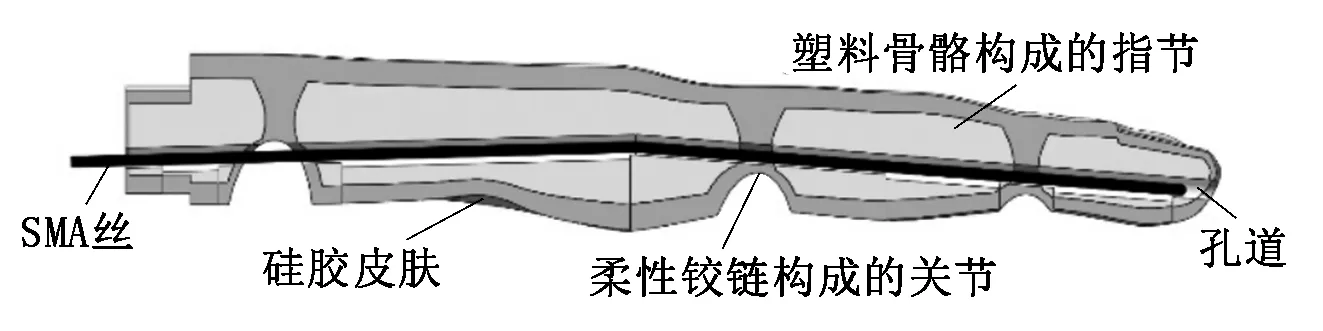
图1 软手指的仿生结构
每根软手指内部设有两条孔道,一根SMA丝从手指根部穿入,绕过指尖再从手指根部穿出,作为驱动手指弯曲的肌丝。……
登录APP查看全文
